让机器人看视频学操作技能,清华等全新发布的CLAP框架做到了 (opens in a new tab)
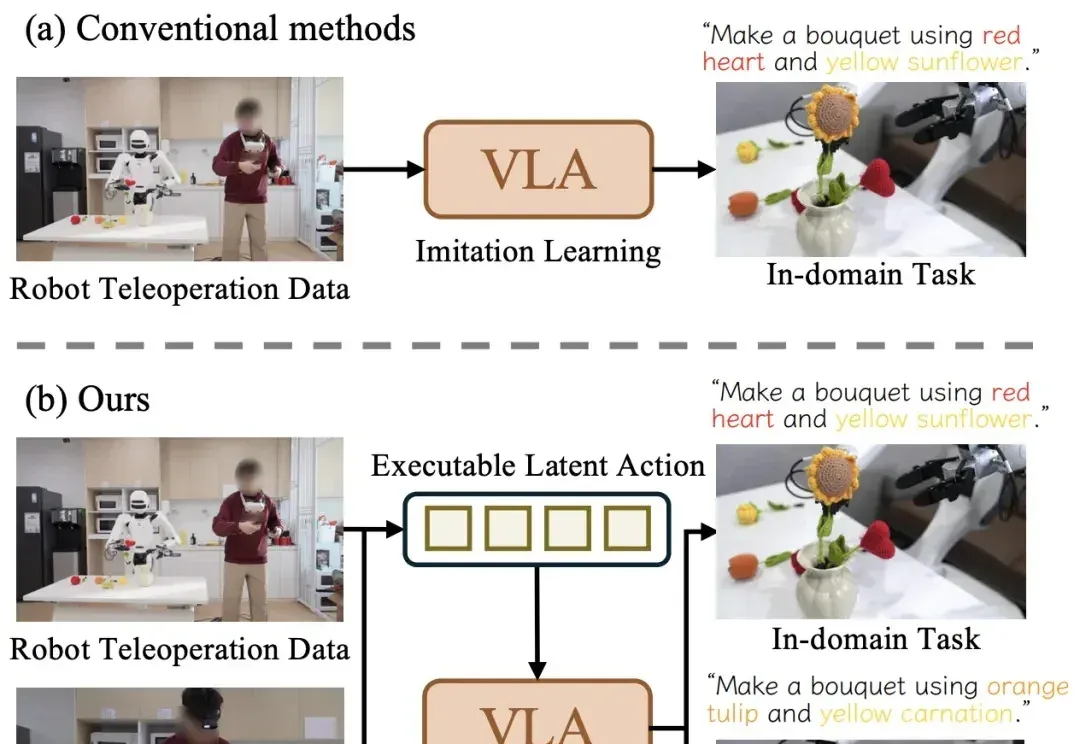
近日,清华大学与星尘智能、港大、MIT 联合提出基于对比学习的隐空间动作预训练(Contrastive Latent Action Pretraining, CLAP)框架。这个框架能够将视频中提纯的运动空间与机器人的动作空间进行对齐,也就是说,机器人能够直接从视频中学习技能!
Total 1 articles
近日,清华大学与星尘智能、港大、MIT 联合提出基于对比学习的隐空间动作预训练(Contrastive Latent Action Pretraining, CLAP)框架。这个框架能够将视频中提纯的运动空间与机器人的动作空间进行对齐,也就是说,机器人能够直接从视频中学习技能!