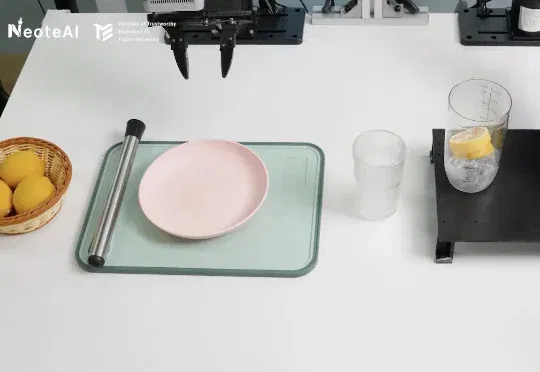
用3万小时触觉数据补齐具身智能「手感」,新智具身联合复旦大学统一触觉「方言」 (opens in a new tab)
近日,上海新智具身智能科技有限公司(NeoteAI)联合复旦大学可信具身智能研究院,正式发布了 N0 系列三份技术报告,把触觉从 “辅助模态” 跃升为 “核心基建”。 三份报告合起来看,恰好拼出一张蓝图 —— 一套触觉数据底座,搭配两条不同侧重的技术路线。
Total 40 articles
近日,上海新智具身智能科技有限公司(NeoteAI)联合复旦大学可信具身智能研究院,正式发布了 N0 系列三份技术报告,把触觉从 “辅助模态” 跃升为 “核心基建”。 三份报告合起来看,恰好拼出一张蓝图 —— 一套触觉数据底座,搭配两条不同侧重的技术路线。
走在风口浪尖,拥抱最新的技术。 “世界模型”并不是新概念。但在2026 年,具身智能的“泛化瓶颈”,直接把“世界模型”推向了风口。 大洋彼岸,李飞飞的 World Labs 估值突破 50 亿美元,杨立昆的 AMI Labs 获超 10 亿美元种子轮融资,迅速推高了“世界模型”赛道的热度。资本加速涌来。世界模型及相关赛道国内已有超 33 家企业完成融资,累计吸金超 260 亿人民币。 与此同时,巨头们也在提速。阿里的 Qwen-RobotWorld、腾讯的 HY-World、字节的 Seed3D 迅速更迭;华为虽不常公开提及"世界模型",却已将盘古大模型定位为具身与自动驾驶的"训练底座"。 大
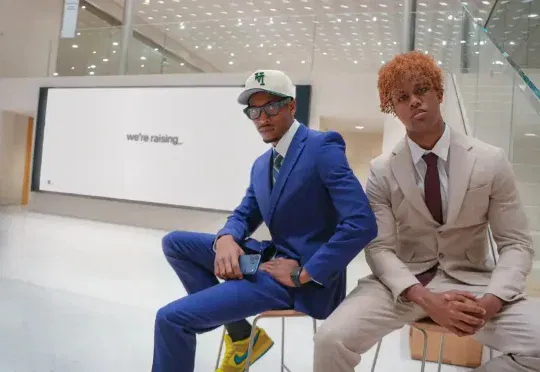
社交网络应用 Series 宣布已筹集 510 万美元的种子前轮融资,投资者包括 Venmo 联合创始人 Iqram Magdon-Ismail、Pear VC、Reddit 首席执行官 Steve Huffman 以及 GPTZero 创始人 Edward Tian。该公司由耶鲁大学学生 Nathaneo Johnson 和 Sean Hargrow 于去年初创立,两人目前仍在该校就读大四。
投资者正在积极争取AI 研究人员创办初创公司,以使 AI 更加可靠和高效。
不与世界交手,何以理解世界? 新物种 Sinovum 设立了「视界线(Event Horizon)」对谈栏目。 视界线,是黑洞的边缘——一旦跨过,既有规则将不再适用,变化变得不可逆。 我们借用这个概念,关注那些已经越过“临界点”的技术与企业:方向开始收敛,选择正在锁定,新的规则正在形成。 我们关心的是:在巨大的不确定性面前,他们如何看见未来?又如何以一个个关键判断为支点,推动整个行业越过那道无形的边界? 故事,正在视界线上发生。而「新物种」将成为忠实的记录者,与你一同见证。 以下是该系列的第 14 篇。 -Intro- 近日,「逆矩阵科技」完成超千万美元首轮融资,投资方为高瓴创投与北大系基金燕
2025 年 9 月,The Information 报道 Anthropic 曾讨论在接下来一年内投入超过 10 亿美元用于 RL 环境建设。Epoch AI 最近发了一篇报告,采访了 18 位来自 RL 环境初创公司、neolab(Cursor 这类应用型 AI 公司)和前沿实验室的从业者
当全行业还在为昂贵的多视角数据焦头烂额时,中科院和CreateAI重磅推出NeoVerse,直接用百万单目视频砸开了4D世界模型的大门,让AI真正学会了理解开放世界。
我们在《RoboNeo 拿下百万 MAU,净利润再次大涨 70%,有 AI 加持的美图开挂了?》中分析过美图的财报,从业绩看,美图在生产力场景主要的成绩在于付费率的提升,而在生活场景的亮点则是海外增长。
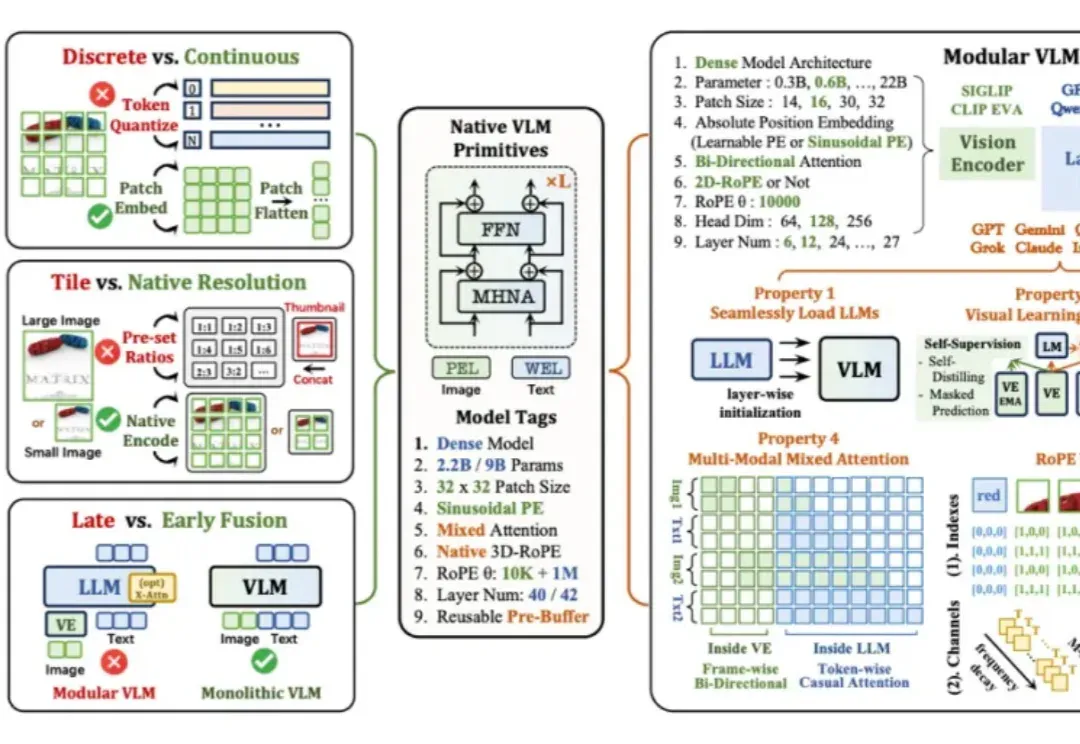
当下主流的视觉语言模型(Vision-Language Models, VLM),通常都采用这样一种设计思路:将预训练的视觉编码器与大语言模型通过投影层拼接起来。这种模块化架构成就了当前 VLM 的辉煌,但也带来了一系列新的问题——多阶段训练复杂、组件间语义对齐成本高,不同模块的扩展规律难以协调。
这些刷屏的AI图片,你刷到了没?就是那种——和自己专属emoji合影的黏土风照片,画风长这样:本来以为是NanoBanana整的新玩法,结果点开评论区一看:嗐,原来是美图自家的AI Agent——叫RoboNeo~