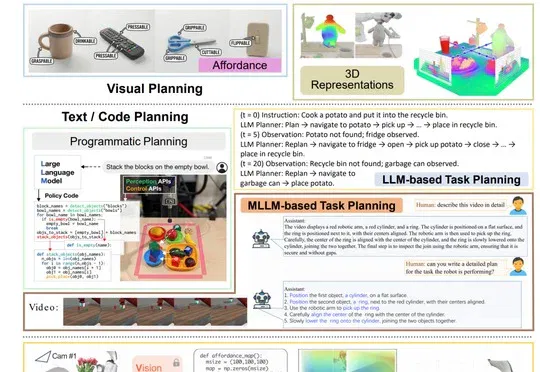
T-RO综述重构Foundation Model时代机器人操作知识版图 (opens in a new tab)
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode
Total 68 articles
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode
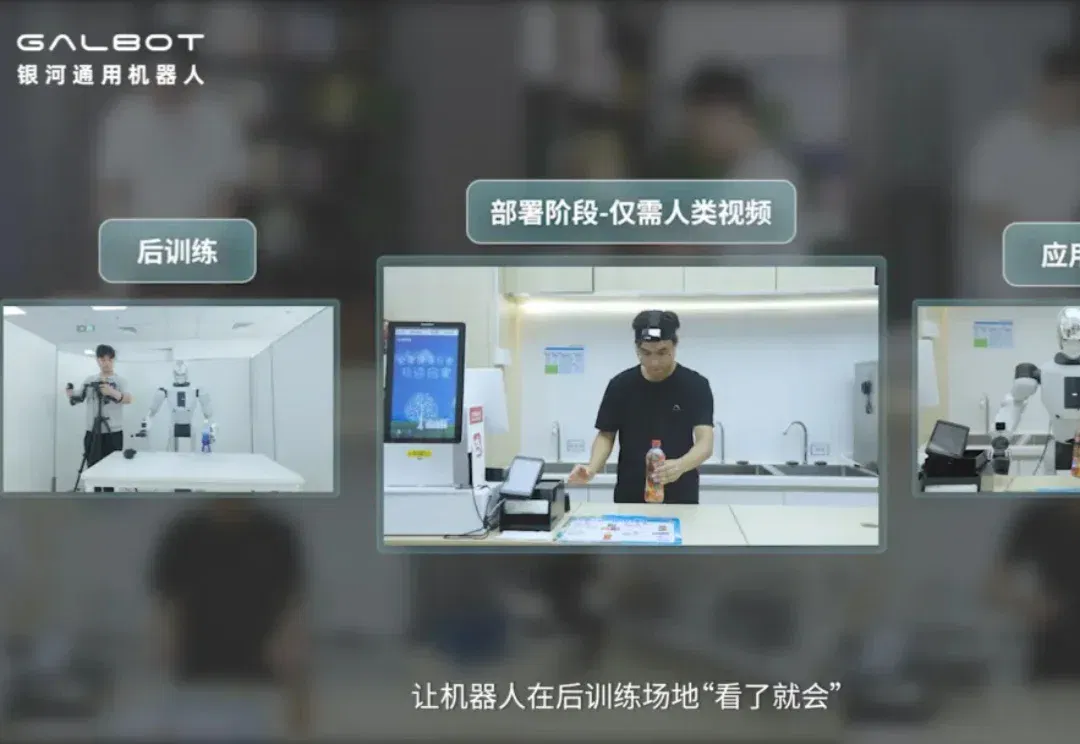
终于,现学现用的风也是吹到了具身智能。 要说这两年,大模型最重要的变化之一,就是越来越不依赖预训练一锤定音,部分能力开始留到推理时刻再兑现。 OpenAI o1如此,DeepSeek-R1也是如此。模型推理能力提升,靠的是在应用过程中的持续自我提升。 但机器人不一样,它面对的是比文本更复杂的物理世界,任意一次误判都有可能损坏抓取对象。想让机器人像大模型一样在部署时进化,行业内一直没有人做到。 直到今天,这条路线第一次被银河通用走通了。 刚刚,银河通用正式发布全球首个面向具身智能大模型的测试时后训练框架WAM‑TTT(World-Action Model Test-Time Training
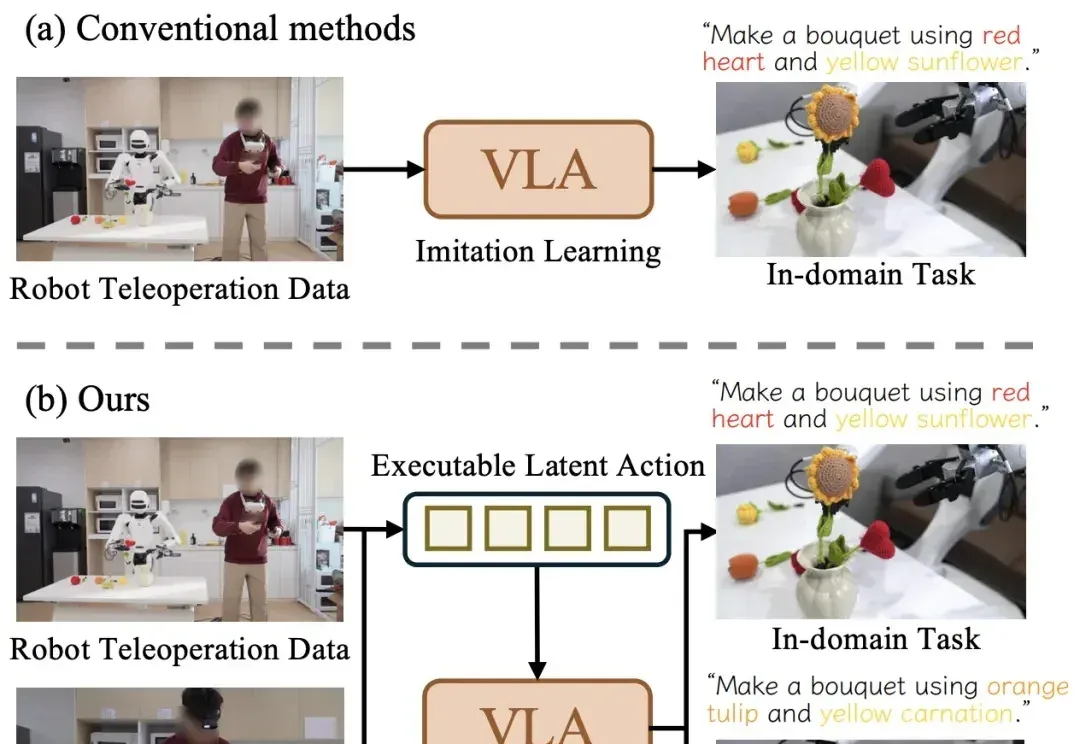
近日,清华大学与星尘智能、港大、MIT 联合提出基于对比学习的隐空间动作预训练(Contrastive Latent Action Pretraining, CLAP)框架。这个框架能够将视频中提纯的运动空间与机器人的动作空间进行对齐,也就是说,机器人能够直接从视频中学习技能!
全球人工智能(AI)热潮下,英国斯塔默政府在今年1月推出了雄心勃勃的“人工智能机遇行动计划”(AI Opportunities Action Plan),目标是成为“人工智能超级大国”。
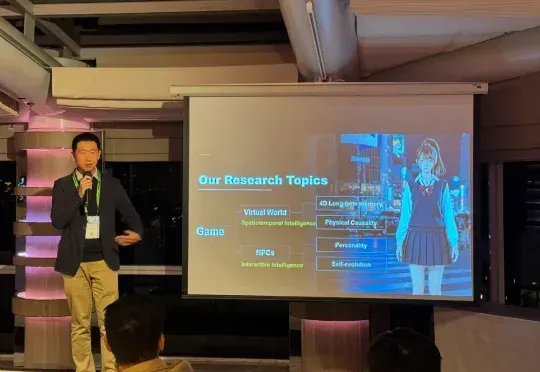
在 SIGGRAPH Asia 2025 期间,盛大 AI 东京研究院(Shanda AI Research Tokyo)以展台活动、BoF 学术讨论与顶尖教授闭门交流等形式完成首次公开亮相,标志着盛大在数字人的 “交互智能 (Interactive Intelligence)” 与世界模型的 “时空智能 (Spatiotemporal Intelligence)” 等两大方向的研究
AI闹推出了新栏目 AI 实践派(AI Practitioners)
美团LongCat团队发布了当前高度贴近真实生活场景、面向复杂问题的大模型智能体评测基准——VitaBench(Versatile Interactive Tasks Benchmark)。VitaBench以外卖点餐、餐厅就餐、旅游出行三大高频生活场景为典型载体,构建了一个包含66个工具的交互式评测环境,并设计了跨场景综合任务。
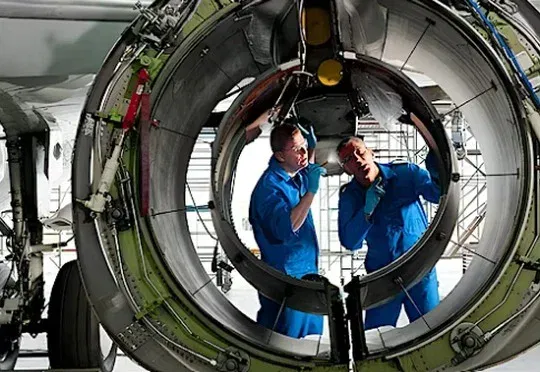
The company combines sensor signals with AI diagnoses to recommend maintenance actions. Its team and investors seek broader industrial coverage while facing the risks of real-world operations.
2026 年 10 月 7 日,纽约创业公司 Stuut 宣布完成 5250 万美元 B 轮融资,由 Insight Partners 领投,Andreessen Horowitz、微软旗下 M12 和 Activant 参投。
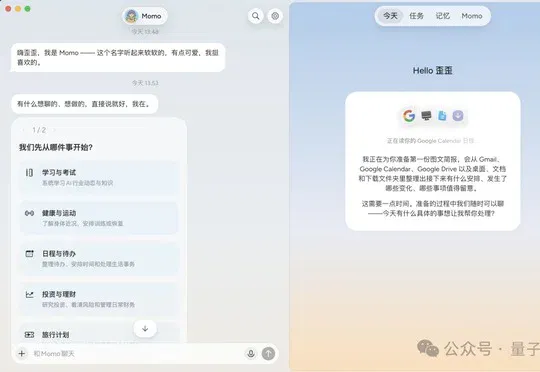
前豆包PC端负责人齐俊元正式发布主动式个人Agent操作系统Today,该产品具备Living Memory记忆能力和Proactive主动性,可连接邮件、日历、笔记等应用并主动推送早晚报。