Zero-Shot提升31%!原力灵机DM0.5登场,15万小时数据喂出 (opens in a new tab)
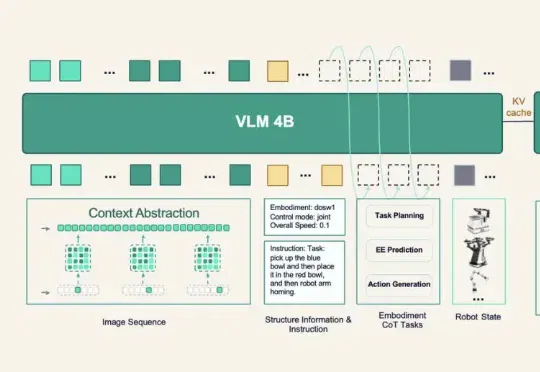
今天的原力灵机开发者大会上,这家公司就把新一代具身基础模型DM0.5端上了桌。 往前,它能接住数据飞轮;往后,它连着开发者平台与真实场景,可以说是后续一切落地动作的底座。
Total 4 articles
今天的原力灵机开发者大会上,这家公司就把新一代具身基础模型DM0.5端上了桌。 往前,它能接住数据飞轮;往后,它连着开发者平台与真实场景,可以说是后续一切落地动作的底座。
今天原力灵机正式发布的 DM0.5 往前推进了一步。它不只是继续提高某些固定任务上的表现,而是围绕真实世界里的泛化问题做了一次系统突。 如果深入分析,就会发现 DM0.5 这几个核心提升,都是想解决一个问题:如何让具身模型从可控环境里的能力演示,走向开放环境里的稳定执行。

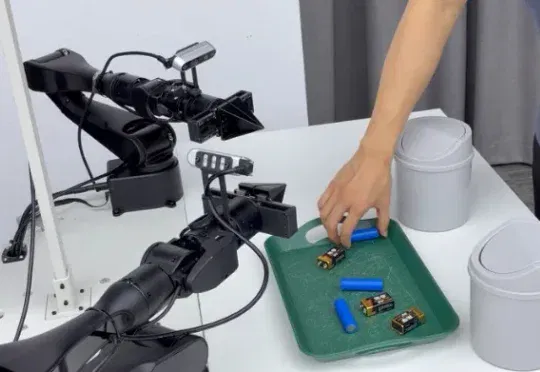
具身机器人在60分钟内,不间断抓取100多个没见过的物体(透明的、金属的、软质的),目前能达到什么水平?
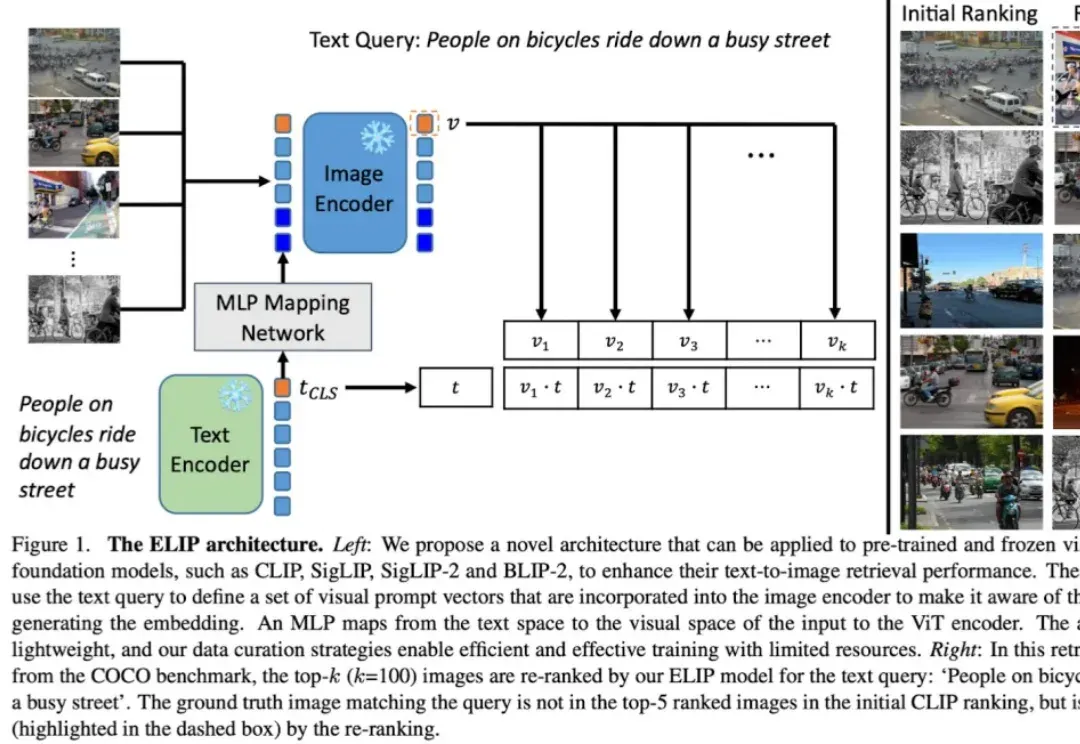
多模态图片检索是计算机视觉和多模态机器学习领域很重要的一个任务。现在大家做多模态图片检索一般会用 CLIP/SigLIP 这种视觉语言大模型,因为他们经过了大规模的预训练,所以 zero-shot 的能力比较强。