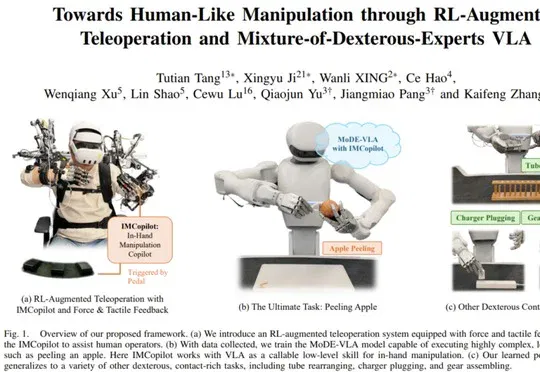
硬件、数据到模型:Sharpa如何系统性推进灵巧操作 (opens in a new tab)
Sharpa以22自由度Sharpa Wave灵巧手为硬件平台,通过融合人类与遥操作数据、解耦运动与接触控制及开展触觉跨本体学习,系统推进灵巧操作的数据、模型与硬件协同研究。
Total 8 articles
Sharpa以22自由度Sharpa Wave灵巧手为硬件平台,通过融合人类与遥操作数据、解耦运动与接触控制及开展触觉跨本体学习,系统推进灵巧操作的数据、模型与硬件协同研究。
在IROS上,Sharpa发布全自研通用人形机器人D01、新一代灵巧手W02和外骨骼数据手套AE01,将电子皮肤触觉感知从指尖扩展至全身,结合CraftNet与世界模型构建本体、手部与数据采集的灵巧操作全栈体系。
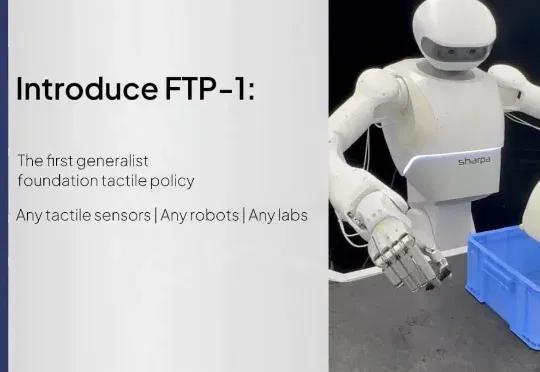
来自 Sharpa、清华大学、UC Berkeley、上海交通大学、ETH Zurich 等机构的研究者提出了首个通用触觉基础策略 FTP-1。它基于约 3,000 小时、来自 26 个数据来源和 21 种触觉传感器的数据进行预训练
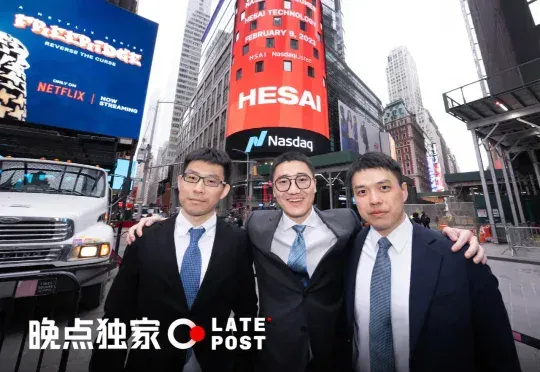
《晚点 Auto》独家获悉,激光雷达供应商禾赛科技联合创始人及 CTO 向少卿和 CEO 李一帆、首席科学家孙恺在 2024 年底创立了一家机器人公司 Sharpa,主要开发通用机器人及核心部件。
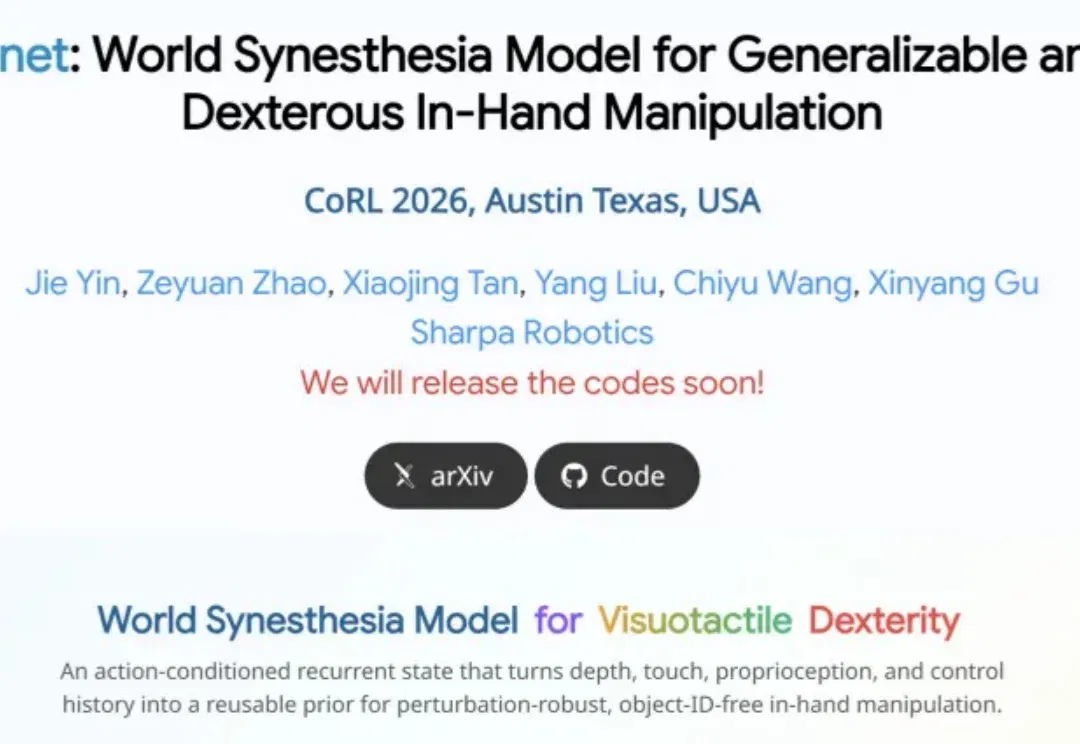
灵巧手从 demo 走向真实应用,关键不只是 “会不会动”,而是能否在 noisy depth、稀疏触觉、外力扰动和未见物体下稳定泛化。现有 in-hand manipulation 往往依赖固定物体、定初始位姿或理想传感器。而一旦遇到真实深度噪声、形状变化和接触状态不可见,这些策略就容易退化成近乎开环的 “手指套路”。
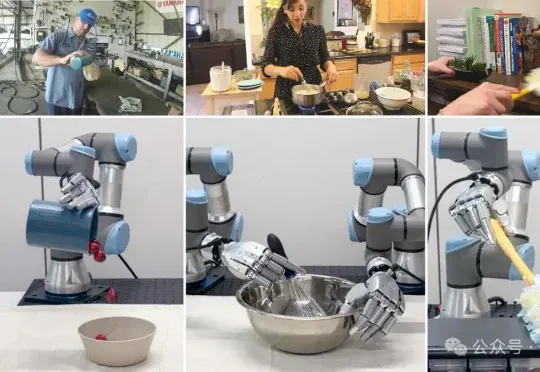
UC Berkeley团队提出的端到端流程旨在解决该问题,研究团队跑通了首条能够从网络视频生成真实灵巧手实机执行轨迹的完整链路:先从真实场景中的单目RGB视频中重建4D手-物交互过程,再将这些交互轨迹重定向到拥有22个自由度的Sharpa Wave灵巧手上。
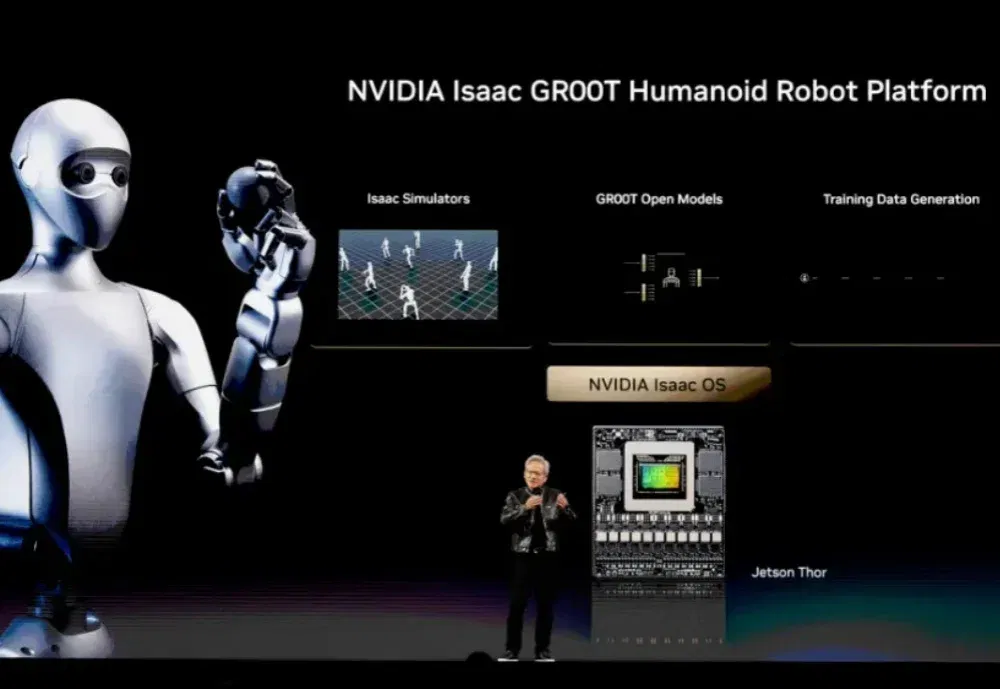
6月1日,两件大事撞在了一起。 一是宇树科技的科创板IPO过会。从申请到过会只用了73天,创下科创板最快审核纪录。 二是同一天,黄仁勋在英伟达GTC台北大会上宣布,与宇树联合发布人形机器人参考设计H2 Plus。 登陆资本市场的同时,还站上了全球科技巨头的生态核心。 先拆一下H2 Plus的分工。 宇树提供机器人本体,也就是“身体”。新加坡的Sharpa提供五指灵巧手,负责精细操作。英伟达提供Jetson Thor算力和GR00T软件栈,也就是“大脑”。 看明白了吗?英伟达压根没打算自己造机器人。这跟当年谷歌做安卓的逻辑一模一样:谷歌不造手机,但所有手机厂商都离不开它的系统。 黄仁勋直言:对科
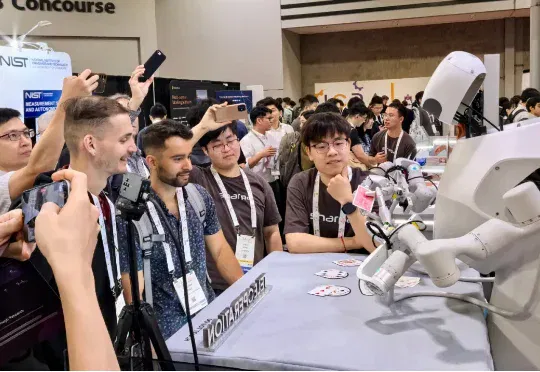
从灵巧手开始「制造时间」:揭秘 Sharpa 的通用人工智能之路 作者|Li Yuan 编辑|郑玄 今年的春晚,已经变成机器人大战了。 在热闹之下,笔者关注到了一个很有趣的细节,相比于去年的机器人,今