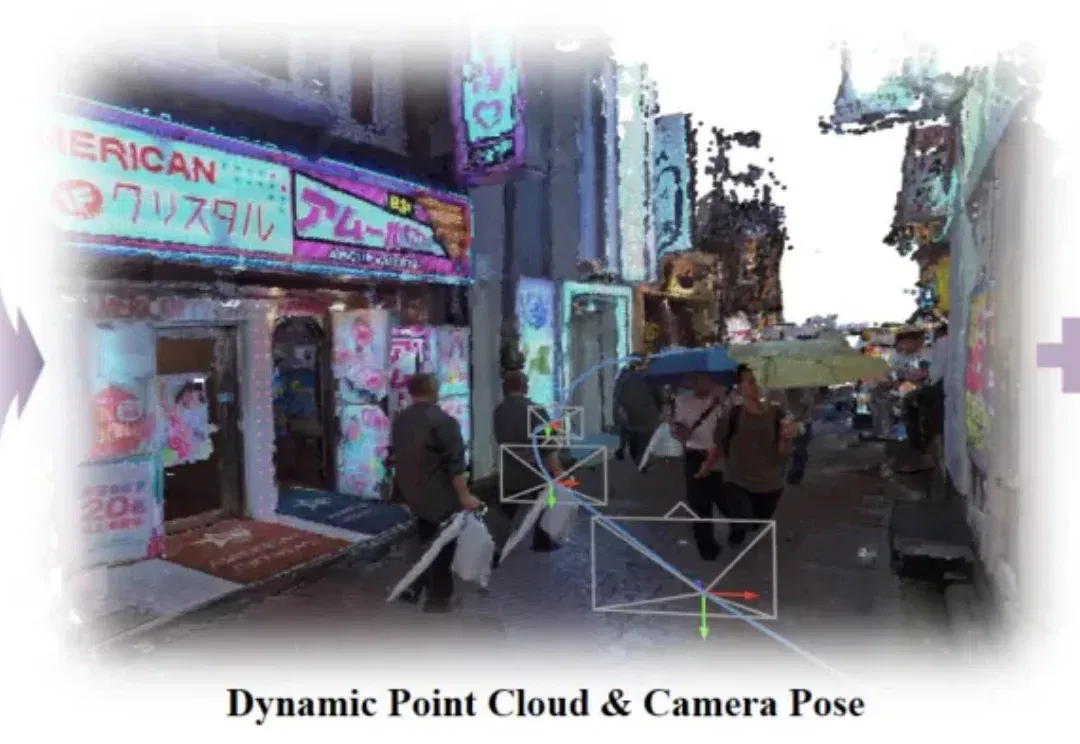
CVPR 2026|DROID-W:复杂室外动态场景,也能稳定SLAM (opens in a new tab)
SLAM 在自动驾驶、机器人、AR/VR 乃至具身智能系统中都是至关重要的环节,它决定了算法能否在一个陌生环境中一边“看懂世界”,一边“知道自己在哪”。
Total 4 articles
SLAM 在自动驾驶、机器人、AR/VR 乃至具身智能系统中都是至关重要的环节,它决定了算法能否在一个陌生环境中一边“看懂世界”,一边“知道自己在哪”。
从单幅图像恢复三维结构,到多视图场景建模、动态 4D 重建,再到机器人、自动驾驶、SLAM 与视频生成,如何让模型在不依赖逐场景优化的前提下,直接、高效地理解并重建三维世界,正在成为 3D 视觉领域的
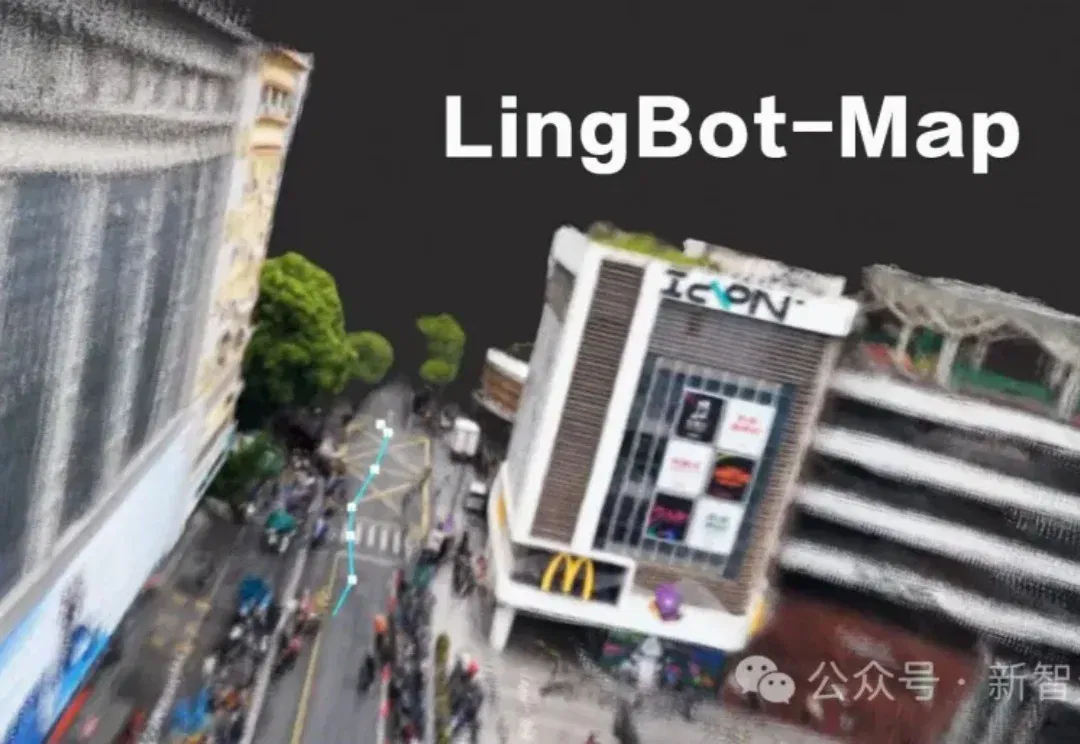
SLAM教父罕见公开点赞!中国队开源的LingBot-Map,仅靠普通摄像头实现万帧流式3D重建,在全网引爆120万人围观。
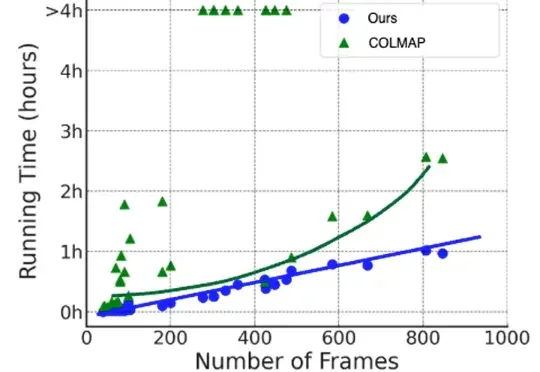
在三维重建、NeRF 训练、视频生成等任务中,相机参数是不可或缺的先验信息。传统的 SfM/SLAM 方法(如 COLMAP)在静态场景下表现优异,但在存在人车运动、物体遮挡的动态场景中往往力不从心,并且依赖额外的运动掩码、深度或点云信息,使用门槛较高,而且效率低下。