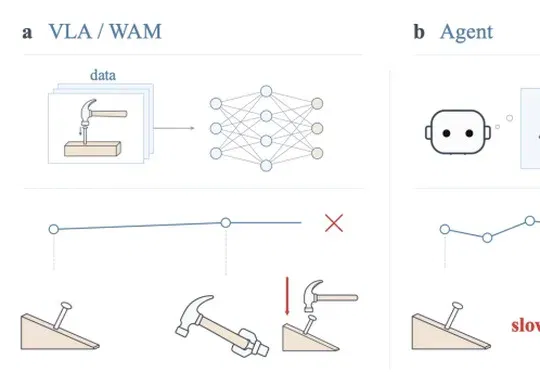
机器人会自己攒Skill了!复旦提出具身自进化新框架 (opens in a new tab)复旦大学可信具身智能研究院团队提出具身自进化框架RoboSkill,通过触觉反馈确认物理状态并积累、复用含代码的Skill,减少机器人Agent重复探索与推理,缩短任务执行时间。