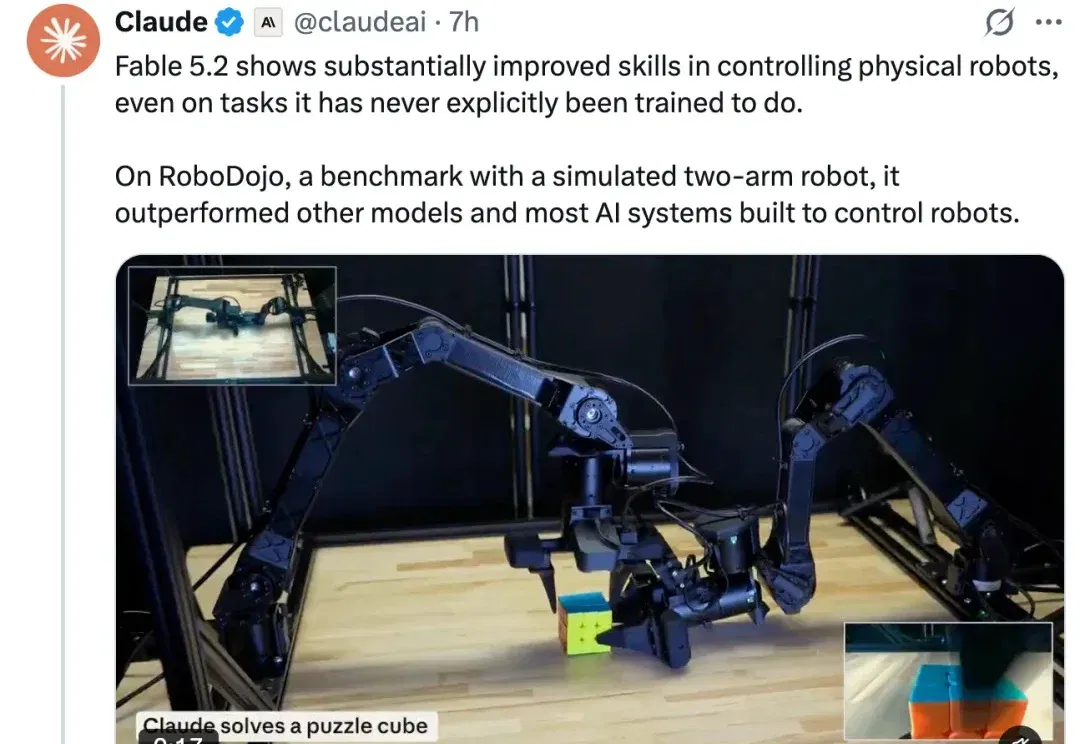
Q0-Preview 用空间计算与工具调用组织机器人操作 (opens in a new tab)乾章智能介绍基于 Opus 5.5 的机器人智能体,利用像素定位、坐标计算和运动规划完成任务,并披露其仿真评测成绩与成本限制。