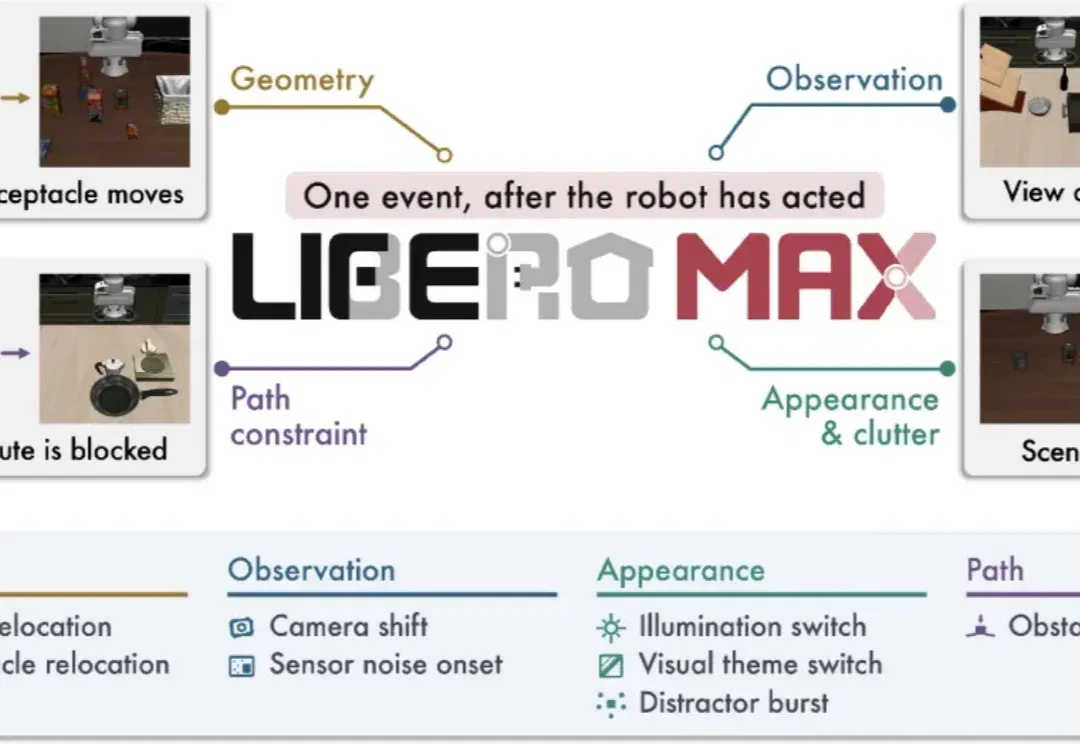
机器人伸手时,杯子被挪走了:LIBERO-MAX用22.4万次仿真检验动态可靠性 (opens in a new tab)设想这样一个场景:你让机器人把桌上的杯子收进托盘。它已经看到了杯子,机械臂正朝杯子伸过去。这时,旁边的人顺手把杯子挪开了几厘米。