最新!英伟达Jim Fan预判机器人物理AI将迎大突破:直接抄LLM作业,答案就在视频模型 (opens in a new tab)
Jim Fan 在红杉资本 AI Ascent 最新观点,信息量极大,机器人物理AI很快就会迎来突破,答案就在视频模型,路径就是LLM的突破路径,Jim Fan把机器人的未来路线图比作文明游戏里的科技树,还剩三个成就要解锁,2040年就是终局
Total 7 articles
Jim Fan 在红杉资本 AI Ascent 最新观点,信息量极大,机器人物理AI很快就会迎来突破,答案就在视频模型,路径就是LLM的突破路径,Jim Fan把机器人的未来路线图比作文明游戏里的科技树,还剩三个成就要解锁,2040年就是终局
“机器人领域仍处于蛮荒时代。” 这是英伟达机器人主管Jim Fan,在2025年,即将收官之际给出的判断。 乍一听,这个结论多少有些刺耳。 毕竟,在这一年里,我们已经看到机器人打乒乓球、打篮球,完成复杂的长程搬运与跨场景任务—— 当然,也少不了各种翻车“冥”场面。 但就像Jim Fan,以及聪明的网友反复指出的那样: 很多演示,本质上只是从上百次尝试中,挑选出来的最好一次。 这背后,恰恰暴露出机器人领域至今缺乏统一、可复现的标准评测体系的核心问题。 也正因如此,几乎人人都能通过添加限定词,宣称自己达到了SOTA。 除此之外,Jim Fan还指出—— 当前机器人硬件进展快于软件,但硬件可靠性不足
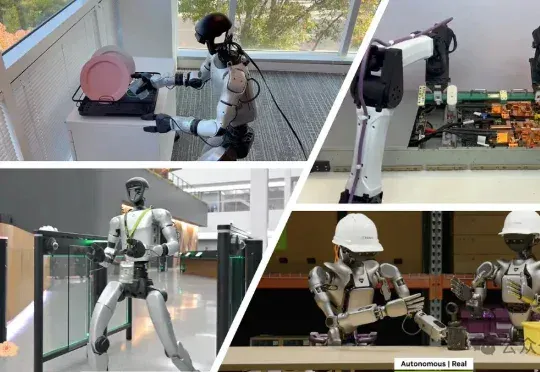
英文达杰出科学家Jim Fan表示,我正全身心投入一个单一使命:为机器人解决「Physical Turing Test」(物理图灵测试)。 这是AI的下一个挑战,甚至可能是「终极挑战」。
「全球首个」多模态世界模型,来了! 来自李飞飞World Labs。 World Labs对这个名为Atlas的新一代世界模型,用词可谓毫不克制,「全球首个」之外,slogan也明确强调出,这一次,可不只是生成一段可互动视频了哟: 建模世界,移动相机,模拟空间和时间。 就是说,Atlas能够以像素级的相机控制生成图像和视频帧,并完成3D重建。并且空间和时间都能理解。 李飞飞本人将其视作World Labs的「里程碑式」成果,直接一手置顶: Atlas为从视觉特效到机器人的众多应用场景打开了大门。 飞飞高徒、英伟达机器人主管Jim Fan也来捧场,指出:这是机器人领域Real-to-Sim的一大
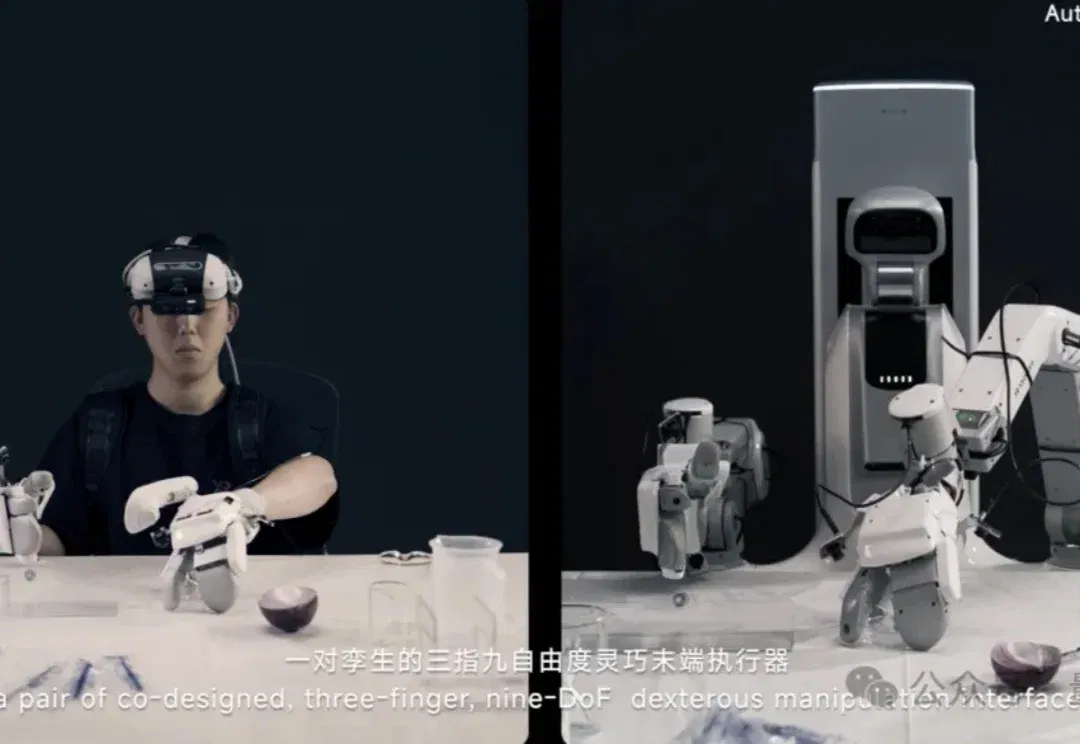
今年5月,英伟达机器人负责人Jim Fan在一场公开演讲中宣告:VLA、遥操已死。
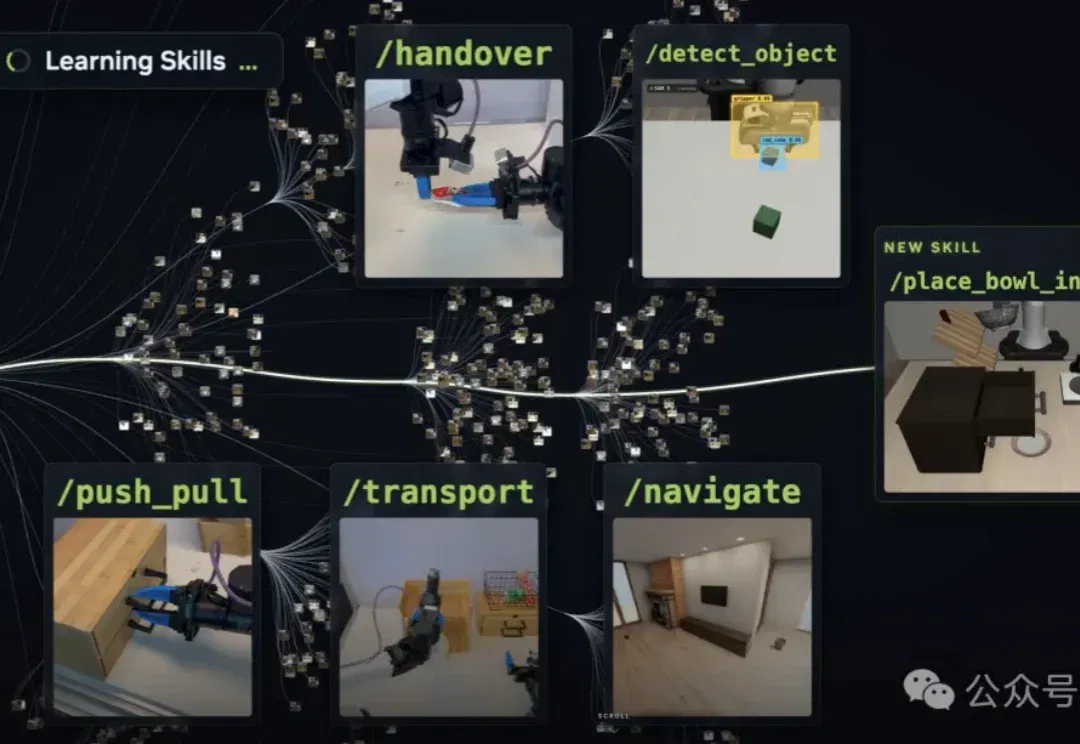
6!机器人也能学Skill了。 刚刚,英伟达放出了一套能让机器人持续成长的技能库—— ASPIRE。 简单理解,ASPIRE有点像一个机器人版Coding Agent。 就跟GPT能把你的prompt、工作记录炼成可复用的skill一样,它也会把机器人的一次次失败和修复,沉淀成之后能继续调用的经验。 只不过,它review的不是代码,而是机器人的操作过程。 每当机器人执行任务时,ASPIRE就会把感知、导航、抓取、碰撞、运动规划这些过程都记下来。 它背后调用的GPT / Claude则会像研究员一样,判断任务中哪里出了问题,迭代程序。如果跑通,就把沉淀出来的经验写进Skill。 由此,机器人就
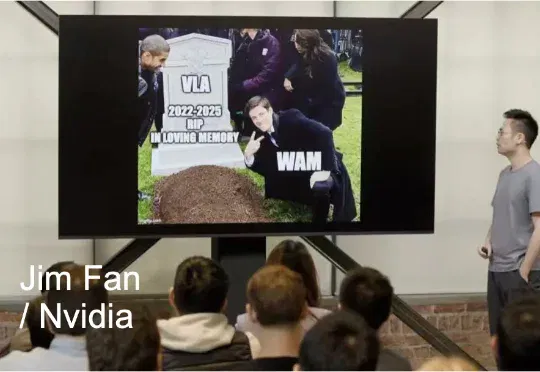
Jim Fan 押注的这条 “先预测世界,再生成动作” 的新路,正是当下具身智能领域最炙手可热的下一代范式 —— 世界动作模型(World Action Models,简称 WAM)。虽然 WAM 正在迅速成为各大顶尖实验室的核心发力点,但业界至今仍然缺乏对它的统一标准和系统梳理。近期,复旦大学可信具身智能研究院,上海创智学院,新加坡国立大学发表了首篇 WAM 的详细综述。