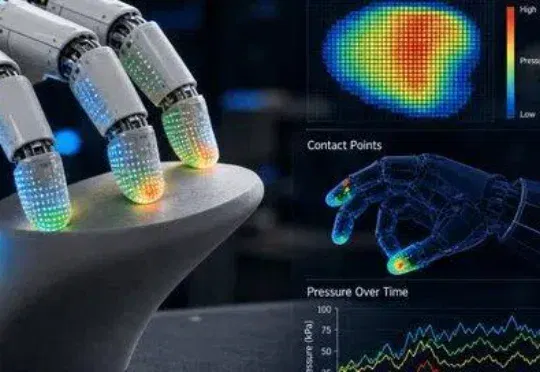
98年哈工大教授带队,破晓智能要把触觉写进机器人基础模型 (opens in a new tab)
瞄准这类 “看起来做对了,物理上却没完成” 的失败。破晓智能(PHANES AI)创始人、哈工大(深圳)长聘教授杨朔及其团队发布了最新论文 TouchWorld: A Predictive and Reactive Tactile Foundation Model for Dexterous Manipulation。
Total 14 articles
瞄准这类 “看起来做对了,物理上却没完成” 的失败。破晓智能(PHANES AI)创始人、哈工大(深圳)长聘教授杨朔及其团队发布了最新论文 TouchWorld: A Predictive and Reactive Tactile Foundation Model for Dexterous Manipulation。
《Nature Medicine》 的研究报道“A multimodal sleep foundation model for disease prediction”,研究人员开发了一种名为 SleepFM 的基础模型,从超过58万小时的记录中“学会”了睡眠的语言。这不仅是睡眠科学的进步,更是AI在生物医学领域的深层突围。
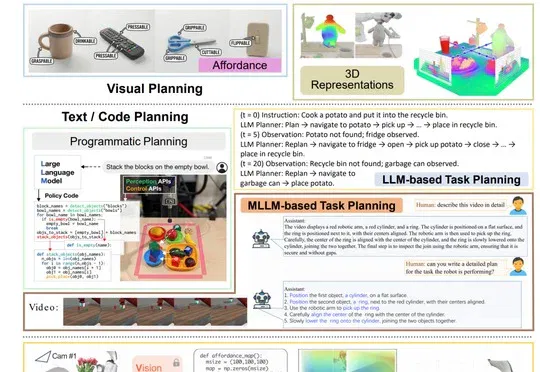
过去几年,机器人操作领域几乎被一批新概念重新 “刷屏”。 LLM Planner、VLA、Diffusion Policy、Flow Matching、Latent Action、World Mode
8月18日,一篇系统梳理单细胞基础模型的综述预印本挂上 Preprints.org(doi:10.20944/preprints202608.1166.v1),标题是《The Landscape of Single-Cell Foundation Models: Design Principles, Applications, and Open Challenges》,尚未经过同行评审。
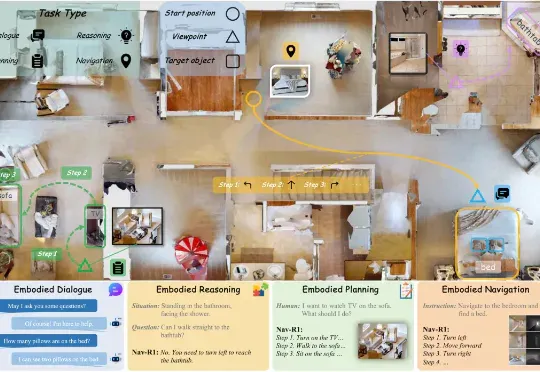
这篇题为《Nav-R1: Reasoning and Navigation in Embodied Scenes》的新论文,提出了一个新的「身体体现式(embodied)基础模型」(foundation model),旨在让机器人或智能体在 3D 环境中能够更好地结合「感知 + 推理 + 行动」。简单说,它不仅「看到 + 听到+开动马达」,还加入清晰的中间「思考」环节。
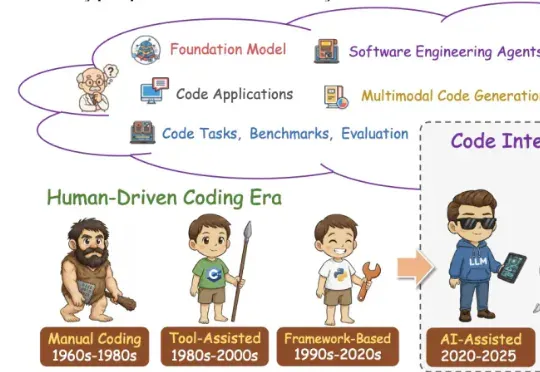
这篇学术论长文由北京航空航天大学复杂关键软件环境全国重点实验室领衔。《From Code Foundation Models to Agents and Applications》一文是对过去几年代码智能领域的一次系统梳理:模型、任务、训练、智能体、安全与应用都被串联成了一条完整、连贯的技术链路。
北京大学,银河通用,阿德莱德大学,浙江大学等机构合作,探究如何构建具身导航的基座模型(Embodied Navigation Foundation Model)提出了NavFoM,一个跨任务和跨载体的导航大模型。实现具身导航从“专用”到“通用”的技术跃进
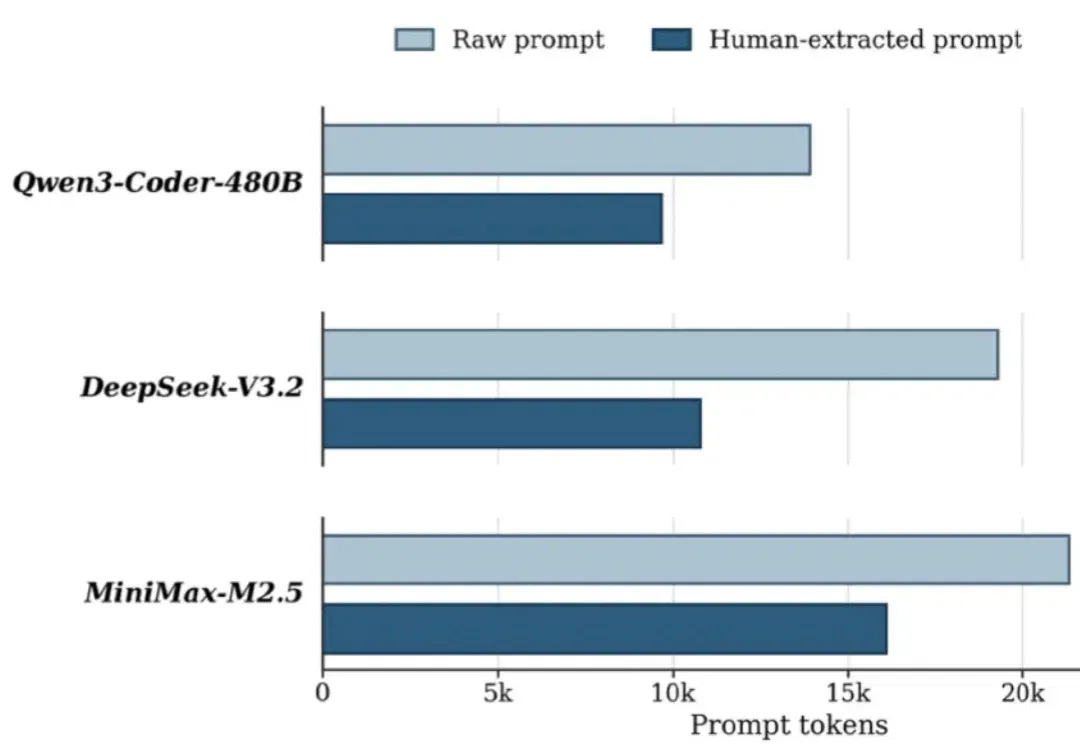
随着代码智能从 code foundation models 走向 autonomous coding agents,CLI/terminal 正在成为智能体进入真实软件工程工作流的重要入口。
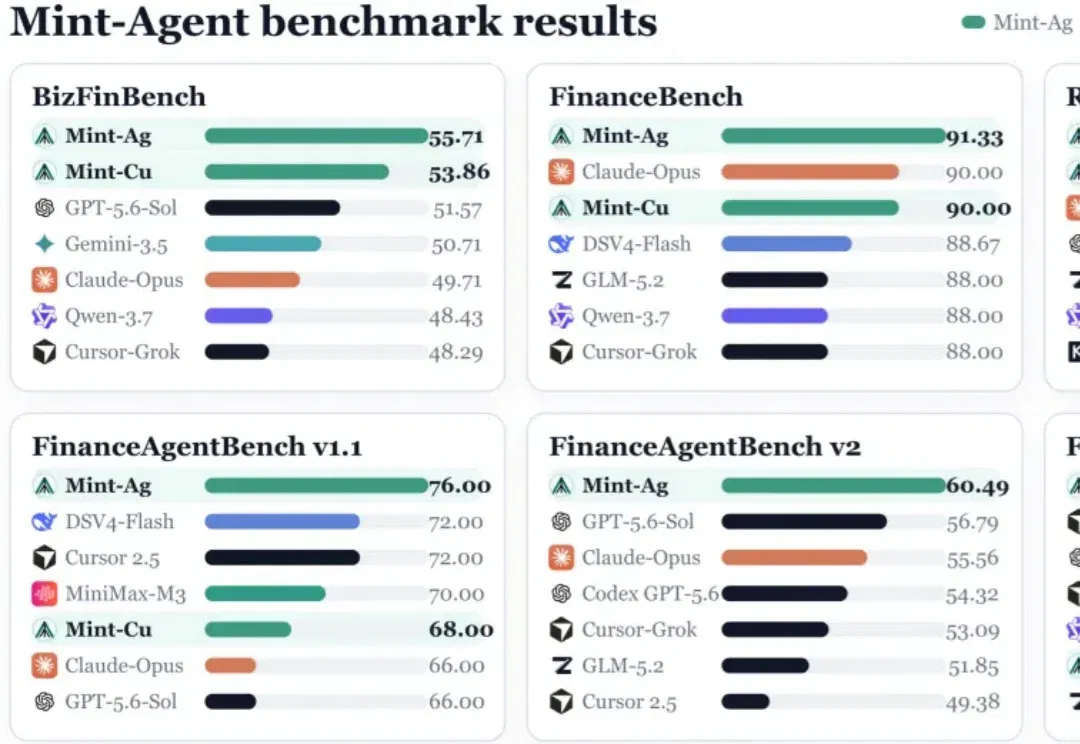
由华东师大智金院团队孵化的金融原生 Agentic Foundation Model 家族 Mint-Agent 正式发布。在 FinanceAgentBench v2 上,27B 的 Mint-Ag 达到 60.49%,超过 GPT-5.6-Sol 与 Claude Opus 4.8;单题推理成本分别仅为两者的约 22% 和 10%。

模型定上限,Agent 定下限。 在刚刚过去的 2026 WAIC 上,智象未来(HiDream.ai)正式发布了内容创作智能体——vivago R1,这款产品已经在昨天全球上线,国内版本「够搭」 全新升级发布,其核心定位是 3 到 5 分钟完整视频的稳定生成。 该产品的推出,刚好对应了目前 AI 视频技术的快速进步。 从最新的 Artificial Analysis 盲测榜单来看,基础模型的竞争非常激烈,海内外头部科技大厂与 AI 独角兽纷纷入局,在画面质感、运动幅度与生成效率上各展所长。 Foundation Model 的效果越来越好,但模型的画面与最终成片之间的工作流仍有断裂,而这就是