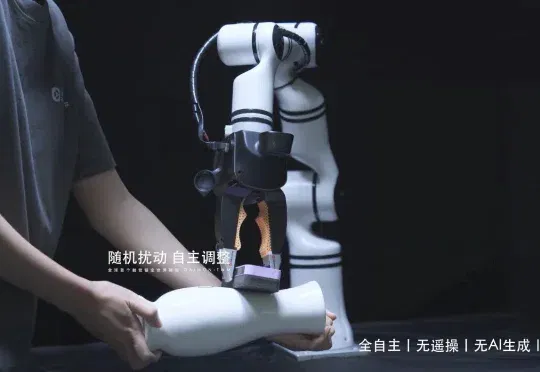
比李飞飞的T-Rex更进一步:戴盟发布全球首个触觉锚定世界模型 Daimon-TWM (opens in a new tab)
8 月 10 日,戴盟机器人正式发布全球首个触觉锚定世界模型 Daimon-TWM(Tactile-grounded World Model),以原生触觉贯穿物理认知、推演决策和瞬时反应全阶段。这个 “物理交互脑” 不仅能理解正在发生的物理接触,还能预测下一步交互会发生什么,并根据瞬息万变的反馈及时修正动作。
Total 1 articles
8 月 10 日,戴盟机器人正式发布全球首个触觉锚定世界模型 Daimon-TWM(Tactile-grounded World Model),以原生触觉贯穿物理认知、推演决策和瞬时反应全阶段。这个 “物理交互脑” 不仅能理解正在发生的物理接触,还能预测下一步交互会发生什么,并根据瞬息万变的反馈及时修正动作。