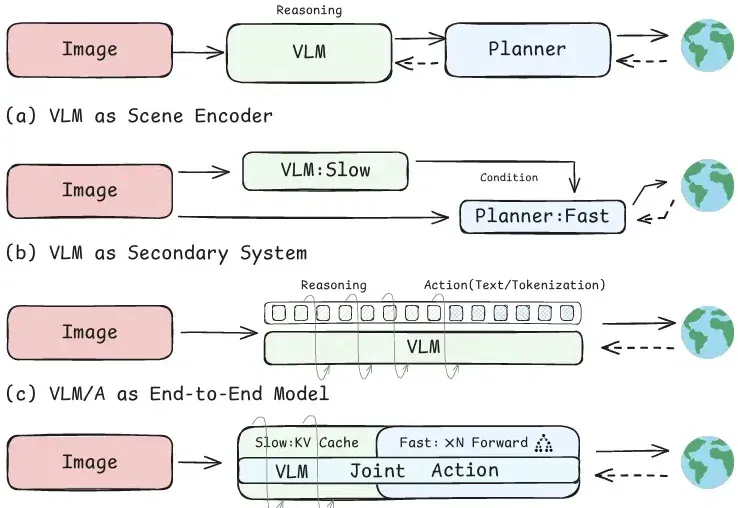
ICML2026 | AutoMoT : B2D & nuScense双SOTA ,重新思考VLM和端到端驾驶的结合 (opens in a new tab)大模型进入自动驾驶后,最直接的价值在于场景理解。它可以识别前车是否准备并线、行人是否可能横穿、施工区域是否会影响车道,也可以分析复杂路口中的让行关系。