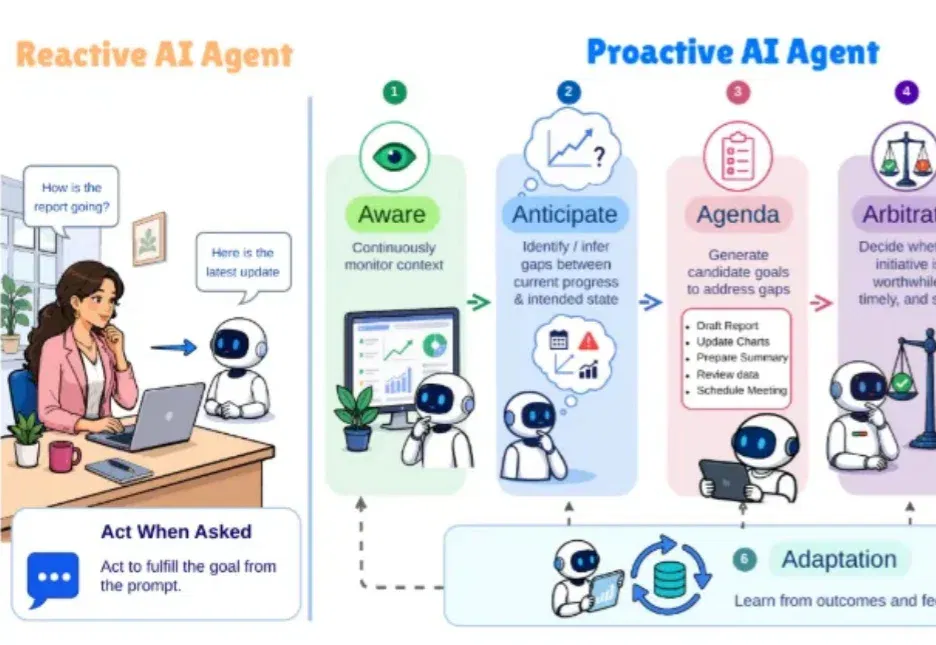
Proactive AI如何走向超级智能体?UIUC、谷歌、斯坦福、UC Berkeley、CMU联合综述 (opens in a new tab)
早在 1995 年,Michael Wooldridge 等学者便在智能体研究的代表性论文《Intelligent Agents: Theory and Practice》中,提出了智能体的四项核心特征:反应性(Reactivity)、社会能力(Social Ability)、自主性(Autonomy)和主动性(Proactiveness)。
Total 68 articles
早在 1995 年,Michael Wooldridge 等学者便在智能体研究的代表性论文《Intelligent Agents: Theory and Practice》中,提出了智能体的四项核心特征:反应性(Reactivity)、社会能力(Social Ability)、自主性(Autonomy)和主动性(Proactiveness)。
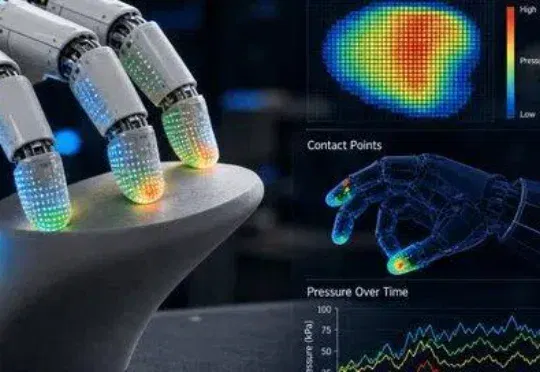
瞄准这类 “看起来做对了,物理上却没完成” 的失败。破晓智能(PHANES AI)创始人、哈工大(深圳)长聘教授杨朔及其团队发布了最新论文 TouchWorld: A Predictive and Reactive Tactile Foundation Model for Dexterous Manipulation。
清华大学研究团队提出动作级在线蒸馏ActionOPD,在学生实际访问状态下以语义动作监督策略优化,使轻量Agent学习教师决策而非模仿Token,并支持黑盒接口、跨家族蒸馏及Self-ActionOPD自蒸馏。
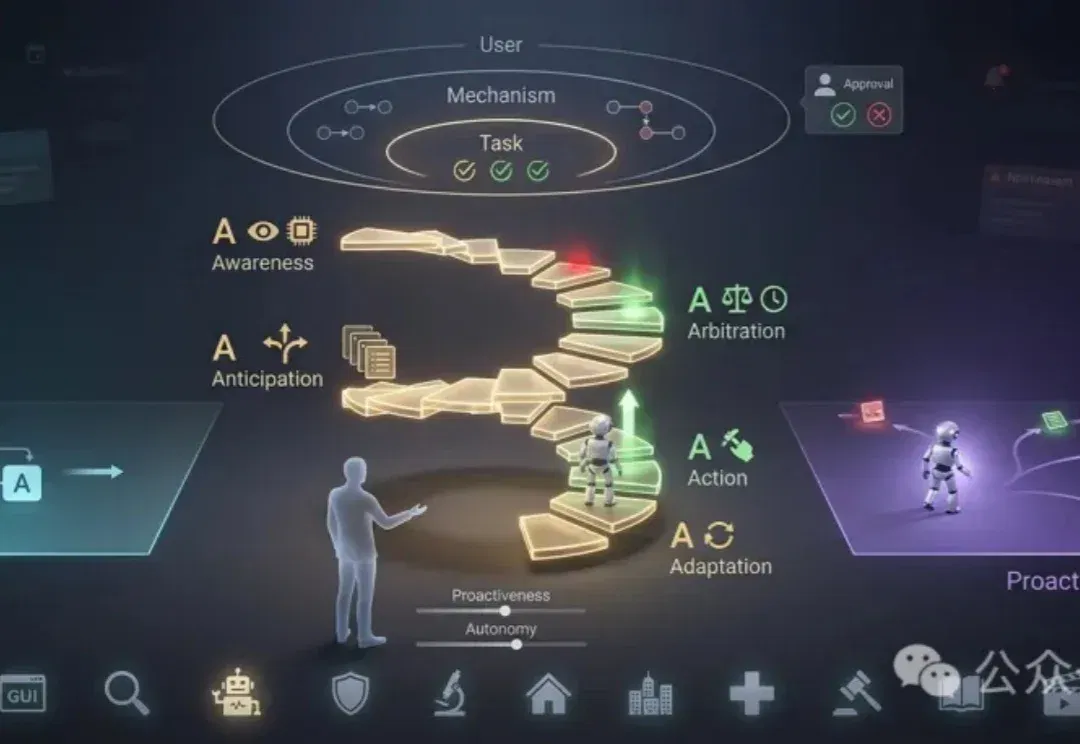
1995年,Michael Wooldridge和Nicholas Jennings在《Intelligent Agents: Theory and Practice》中,将自主性(Autonomy)、交互能力(Social Ability)、反应性(Reactivity)和主动性(Proactiveness)列为智能体的四项基本特征。
Mira Murati 用一年半时间证明了「人机协作」不是一句口号。 5 月 11 日,Thinking Machines Lab 发布了一段研究预览视频,展示了他们所谓的「交互模型」(Interaction Model)。
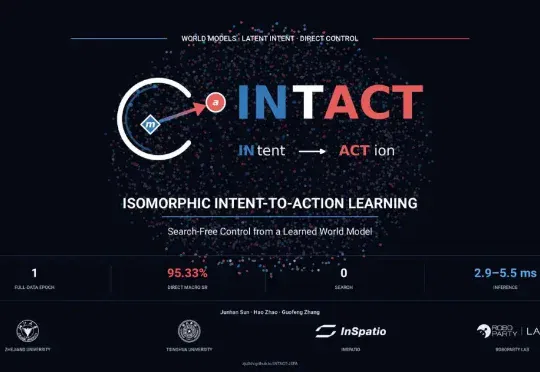
浙江大学、清华大学智能产业研究院、影溯 InSpatio、RoboParty Lab 等团队提出的 INTACT(INtent-To-ACTion),一种基于端到端 JEPA 的无搜索世界模型控制方法,试图改变这一范式:直接利用离线轨迹中已有的状态、动作与未来结果,将运动意图转化为动作模型可以读取的语义接口,使模型无需搜索候选动作序列,就能直接生成动作计划
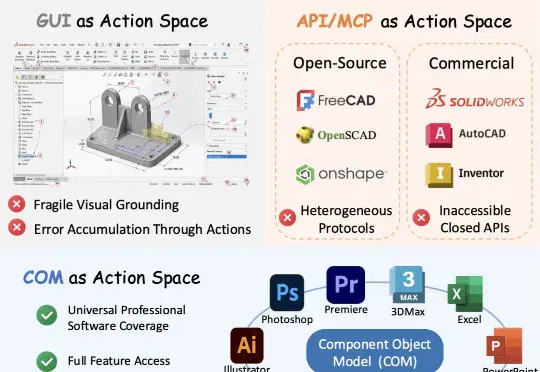
近日,上海AI Lab等团队提出了一种面向专业软件智能体的新范式——ComAct(COM-as-Action)。它的核心思想在于:不再把鼠标点击和键盘输入作为Agent的action,而是让Agent直接生成COM代码,通过软件底层对象模型操纵真实专业软件。
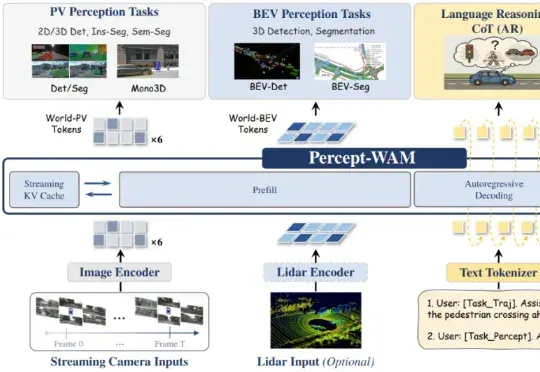
近日,来自引望智能与复旦大学的研究团队联合提出了一个面向自动驾驶的新一代大模型 ——Percept-WAM(Perception-Enhanced World–Awareness–Action Model)。该模型旨在在一个统一的大模型中,将「看见世界(Perception)」「理解世界(World–Awareness)」和「驱动车辆行动(Action)」真正打通,形成一条从感知到决策的完整链路。
OpenAI 前 CTO Mira Murati 和前应用研究负责人翁荔(Lilian Weng)创立的 Thinking Machines Lab,也就是 TML,刚刚发布了一个叫「Interaction Models」的研究
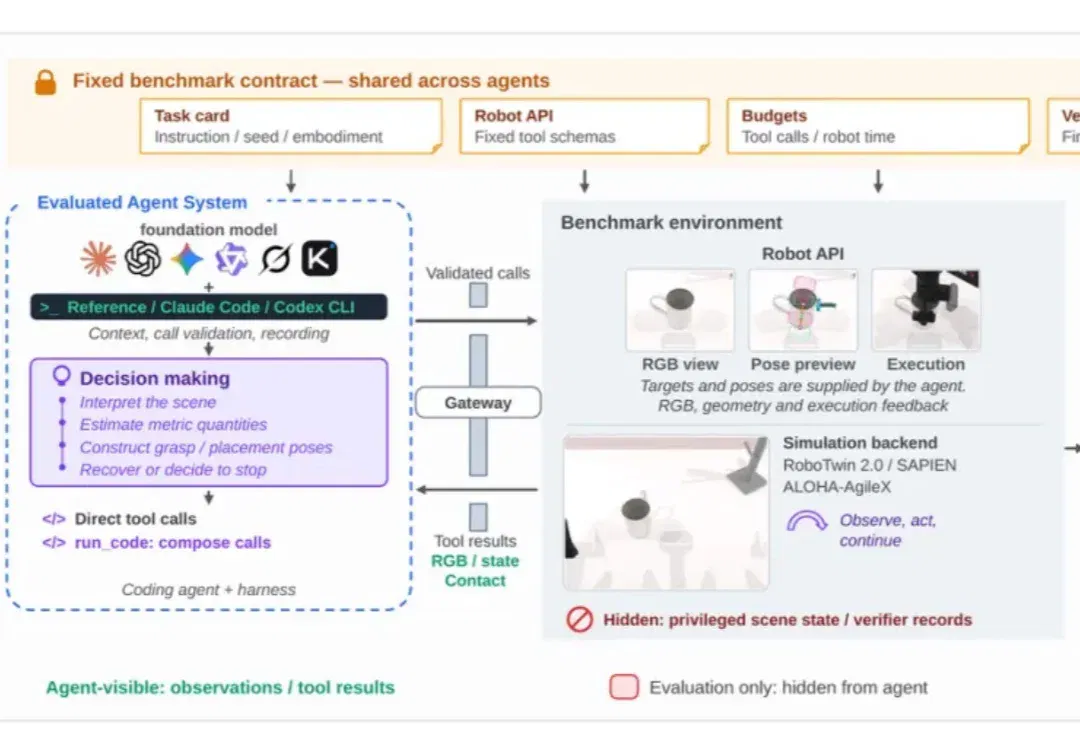
从视觉观察到策略生成,再到物理执行与完成判断,CodeActionBench 在统一条件下评测通用多模态 Agent 的机器人操作能力。在双臂仿真评测中,GPT-6 Astra (Codex CLI) 的尝试成功率达到 73.3%,Claude Opus 5 在 Reference harness 和 Claude Code 下分别取得 49.3% 和 45.3%。