Search

Results for “邵林”

Total 3 articles

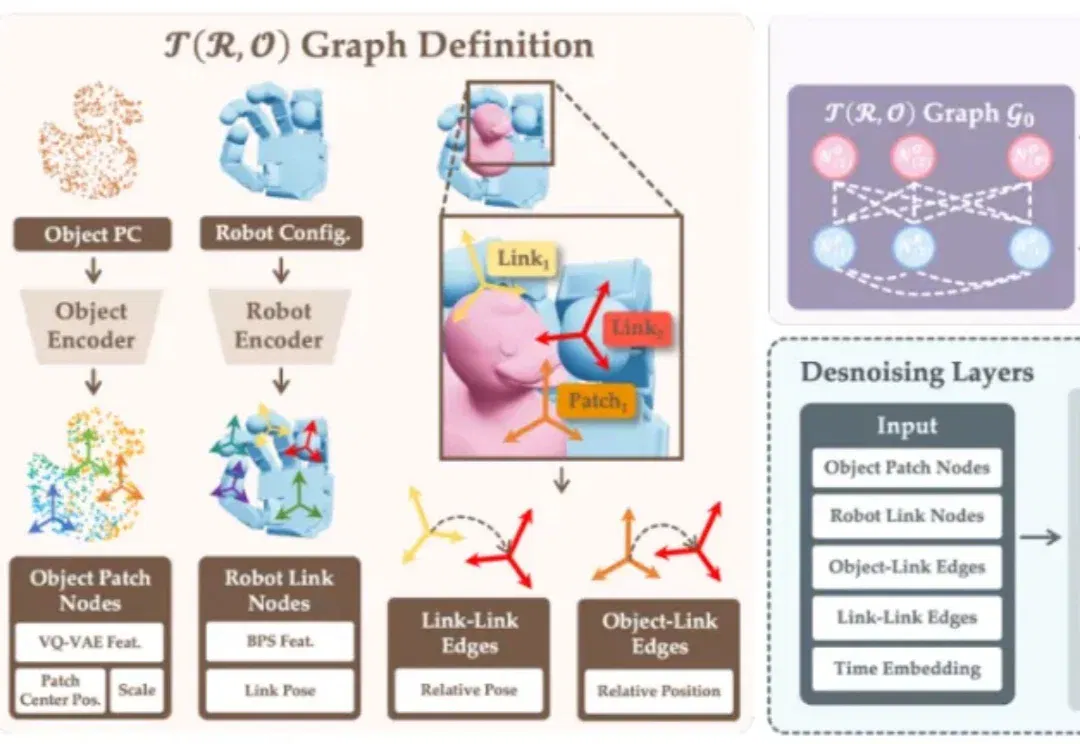
ICRA 2026|NUS邵林团队提出T(R,O) Grasp:刷新跨智能体灵巧抓取SOTA,实现5FPS动态环境交互

ICRA 2026|NUS邵林团队提出T(R,O) Grasp:刷新跨智能体灵巧抓取SOTA,实现5FPS动态环境交互 (opens in a new tab)

T (R,O) Grasp 是一种基于物体 — 机器手空间关系建模的图扩散架构,具备跨智能体的统一表征能力。在 NVIDIA 40GB A100 GPU 上,该方法可实现 5 FPS 的推理速度和 50 grasp/s 的吞吐量,并在多种智能体上取得 94.83% 的平均抓取成功率,刷新了跨智能体灵巧抓取的 SOTA,具备与动态场景实时交互的能力。
AI guides
0
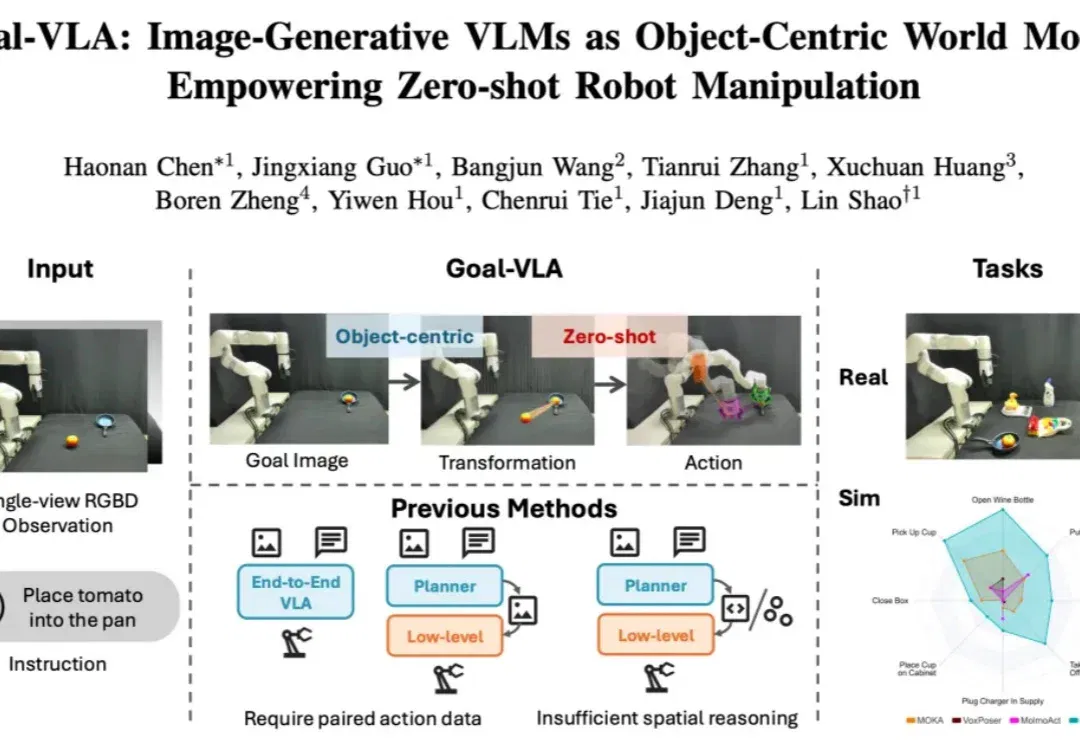
ICRA 2026 | NUS邵林团队提出Goal-VLA:生成式大模型化身「世界模型」,实现零样本机器人操作

ICRA 2026 | NUS邵林团队提出Goal-VLA:生成式大模型化身「世界模型」,实现零样本机器人操作 (opens in a new tab)

在具身智能领域,机器人操作的泛化能力一直是一个核心挑战。当前,视觉 - 语言 - 动作(VLA)模型主要分为两大范式:端到端模型与分层模型。端到端 VLA 模型(如 RT-2 [1], OpenVLA [2])严重依赖海量的 “指令 - 视觉 - 动作” 成对数据,获取成本极高,导致其在面对新任务或新场景时零样本泛化能力受限。

AI guides
0
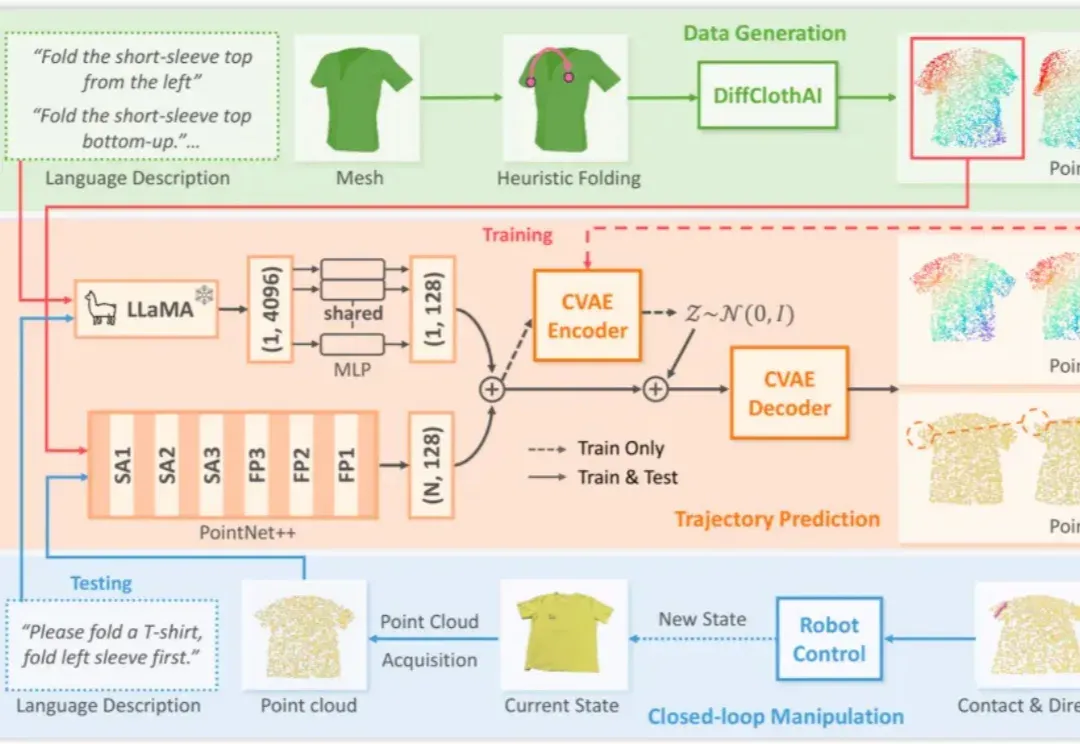
IROS 2025 | 机器人衣物折叠新范式,NUS邵林团队用MetaFold解耦轨迹与动作

IROS 2025 | 机器人衣物折叠新范式,NUS邵林团队用MetaFold解耦轨迹与动作 (opens in a new tab)

机器人对可形变物体的操作(Deformable Object Manipulation, DOM),是衡量通用机器人智能水平的关键指标之一。与刚体操作不同,衣物、绳索、食物等物体的形态不固定,其状态空间维度极高,且物理交互过程呈现出复杂的非线性动力学特性,为感知、规划和控制带来了巨大挑战。

AI guides
0