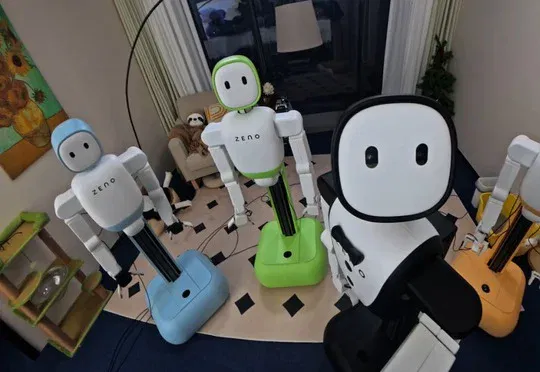
机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型 (opens in a new tab)
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
Total 3 articles
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
一项双机器人协作测试中,研究人员故意让其中一台机器人晚了 3 秒。
AI科技评论独家获悉,卡内基梅隆⼤学机器⼈研究院(CMURI)博⼠后、悉尼⼤学(USYD)⻓聘助理教授WilliamZhi联合创办具⾝智能公司⸺ZenoAI(芝诺机器⼈),致⼒于打造通⽤全栈物理智能(Full-stackPhysicalAI),提供可靠的全⾝灵巧操作解决⽅案。