一文速通「机器人3D场景表示」发展史 (opens in a new tab)
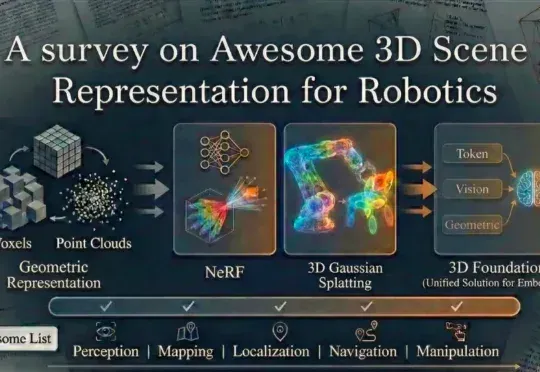
上海交通大学、波恩大学等院校的研究团队全面总结了当前机器人技术中常用的场景表示方法。这些方法包括传统的点云、体素栅格、符号距离函数以及场景图等传统几何表示方式,同时也涵盖了最新的神经网络表示技术,如神经辐射场、3D 高斯散布模型以及新兴的 3D 基础模型。
Total 3 articles
上海交通大学、波恩大学等院校的研究团队全面总结了当前机器人技术中常用的场景表示方法。这些方法包括传统的点云、体素栅格、符号距离函数以及场景图等传统几何表示方式,同时也涵盖了最新的神经网络表示技术,如神经辐射场、3D 高斯散布模型以及新兴的 3D 基础模型。
计算机界「青年图灵奖」出炉了!今天,2025 ACM Grace Hopper大奖正式揭晓,一锤砸中了两位灵魂人物——获奖理由只有一个词:NeRF(神经辐射场)。
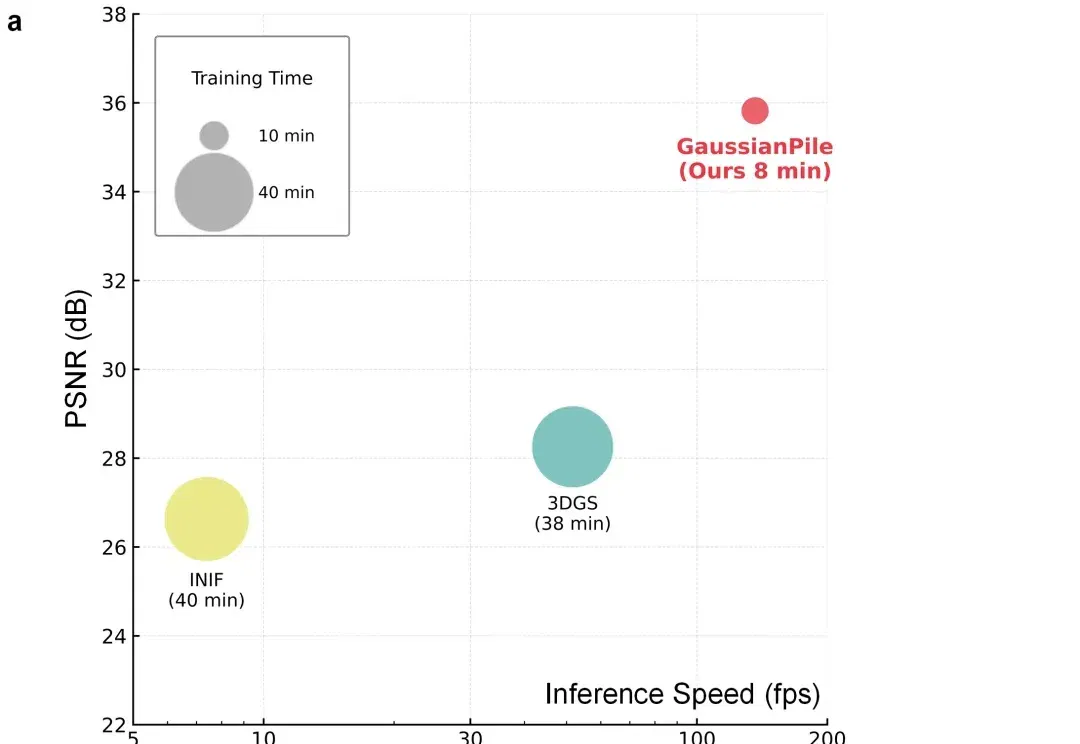
近年来,3D Gaussian Splatting(3DGS)在三维视觉和图形学中展现出很强的表示与渲染能力。相比传统体素或神经辐射场,它用一组可优化的各向异性高斯来表示三维场景,既能保留连续空间结构,又能实现高速渲染。