拓元智慧开源 E0.5,用未来三维几何预测连接机器人动作学习 (opens in a new tab)
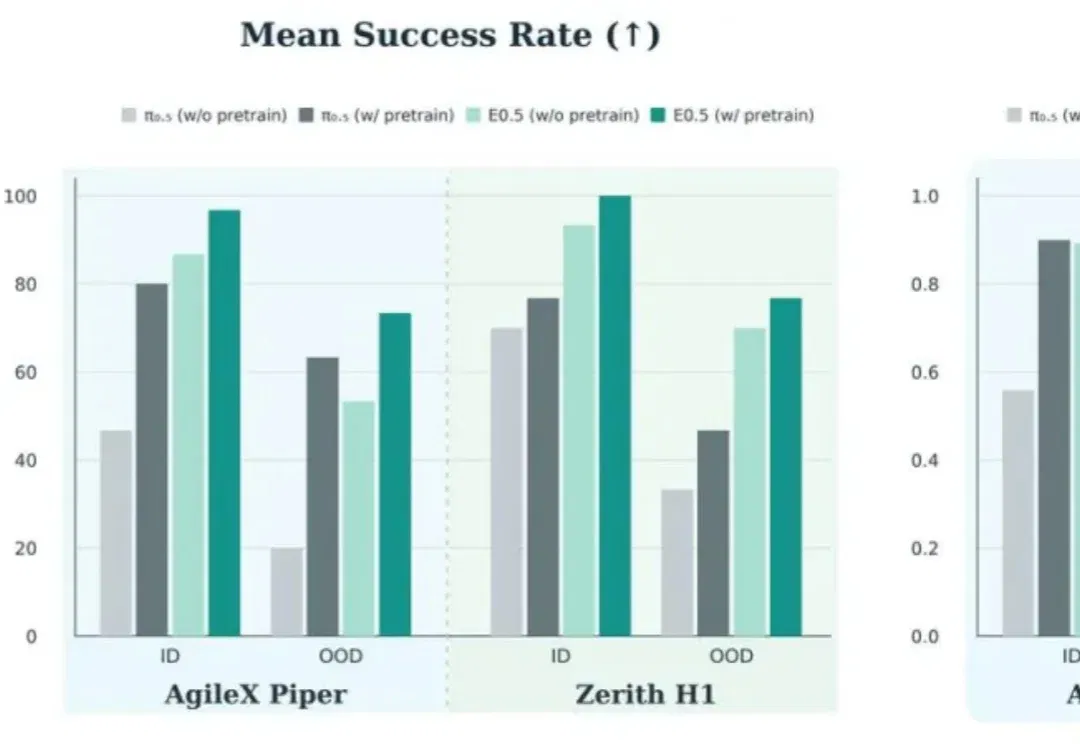
E0.5 以三维基础模型为骨干,将未来几何状态与动作序列联合训练,并在双臂与人形机器人任务上测试操作表现。团队分别报告了有无大规模机器人预训练、分布内与分布外的结果;这些对照支持特定任务收益,不能直接代表任意真实场景的成功率。
Total 1 articles
E0.5 以三维基础模型为骨干,将未来几何状态与动作序列联合训练,并在双臂与人形机器人任务上测试操作表现。团队分别报告了有无大规模机器人预训练、分布内与分布外的结果;这些对照支持特定任务收益,不能直接代表任意真实场景的成功率。