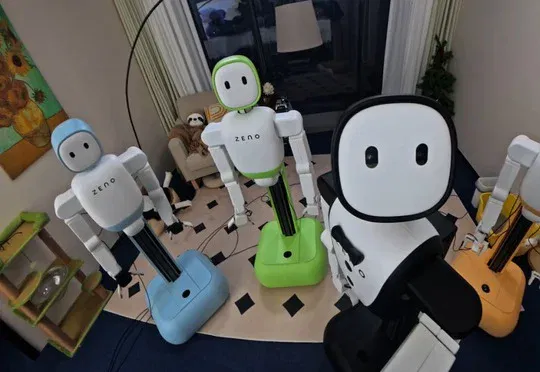
机器人基础模型的「协作时代」来了!芝诺机器人发布全球首个协作具身智能基础模型 (opens in a new tab)
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
Total 3 articles
芝诺机器人发布全球首个协作具身智能基础模型Zeno-1,该3B参数模型专为去中心化多机器人协作设计,能在本地以30Hz频率进行闭环视觉—运动推理,通过四阶段递进训练让机器人从同一策略副本中自发涌现协作行为,实现1+1>2的效果。
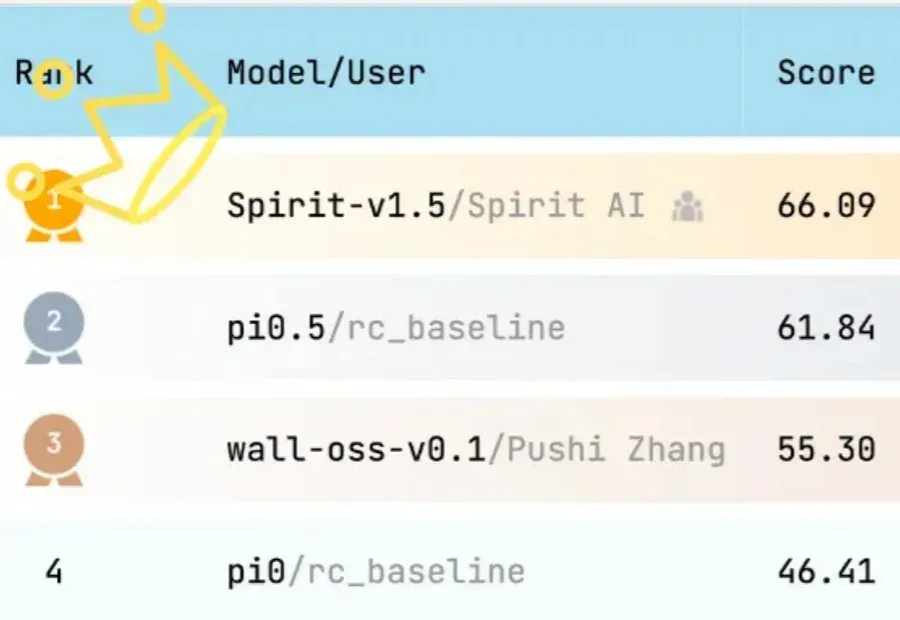
事情开始变得有趣起来了。 刚刚,来自千寻智能的具身智能基础模型Spirit v1.5,在RoboChallenge真机评测榜上,以总分66.09,成功率50.33%的成绩,超越美国明星公司Physical Intelligence的Pi0.5(π0.5),登顶榜首。 基于多样化的预训练数据采集范式,Spirit v1.5在插花、把水果放进篮子、挂牙刷杯等多项任务中,拿下第一,刷新榜单纪录。 经此一役,Spirit v1.5不仅是RoboChallenge自去年10月上线以来,首个击败baseline模型Pi0.5的国产具身模型,同时也是首个在RoboChallenge上成功率超过50%的具身智
就在刚刚,自变量机器人发布了全球首个世界统一模型架构的具身智能基础模型:WALL-B。基于世界统一模型,WALL-B解决了传统VLA架构在模块间数据搬运上的bug点——