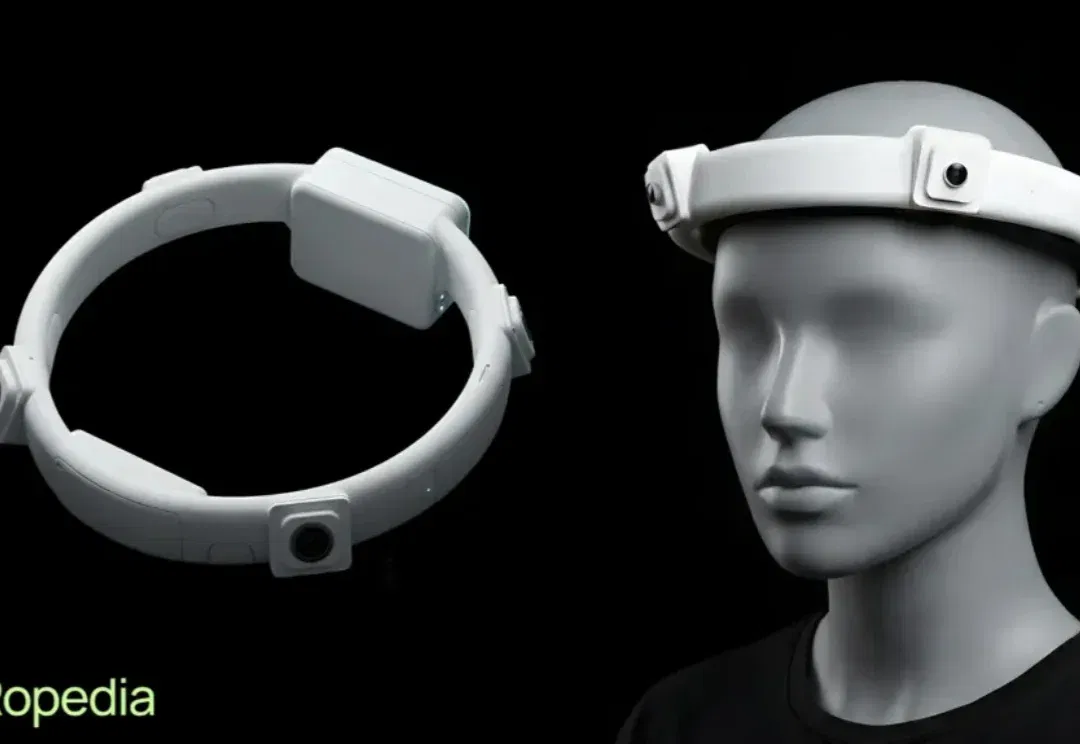
Physical AI正进入经验工程时代,Ropedia聚焦全链路数据基建,完成数千万美元融资 (opens in a new tab)
天使轮由一线美元基金,智能制造与大模型产业方共同领投;数据集 Xperience-10M 位列全平台数据集榜第 2 名,具身赛道第一名,目前已被多款具身基础模型 Qwen-VLA、MolmoMotion 等采用;多模态采集系统 HOMIE 进入规模化量产交付,新一代系统将于 2026 年 8 月发布。
Total 6 articles
天使轮由一线美元基金,智能制造与大模型产业方共同领投;数据集 Xperience-10M 位列全平台数据集榜第 2 名,具身赛道第一名,目前已被多款具身基础模型 Qwen-VLA、MolmoMotion 等采用;多模态采集系统 HOMIE 进入规模化量产交付,新一代系统将于 2026 年 8 月发布。
新一代具身基础模型G0.5和首款双足人形机器人Kengo亮相不到半个月,星海图又整活儿了。
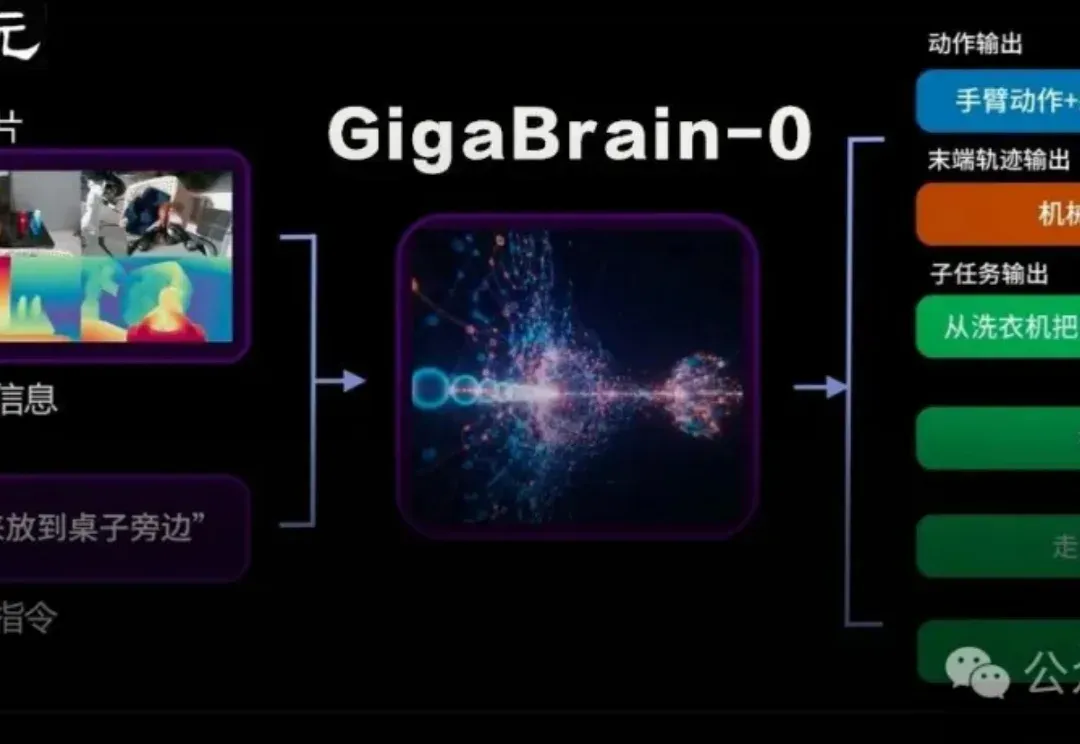
国内首个利用世界模型生成数据实现真机泛化的端到端VLA具身基础模型GigaBrain-0重磅发布。
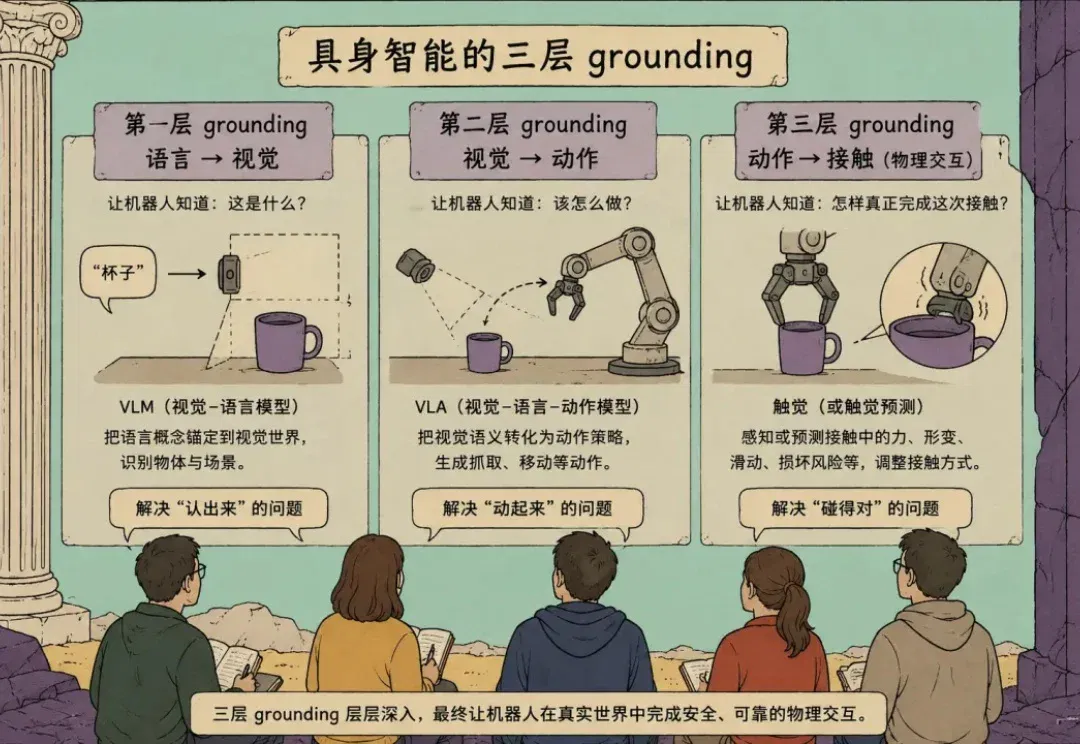
机器人,也开始拥有“触觉想象力”了。 过去一年,随着具身基础模型的快速发展,机器人已经能完成不少轮廓清晰、位置明确的操作任务。 可一旦涉及柔性物体、易损物体或密集接触,机器人往往就开始力不从“脑”。 △AI生成 无论是捏起一颗葡萄而不将它捏破,还是抓住一只纸杯而不让它变形,视觉只能帮助机器人找到目标,想要完成任务,机器人还需要人类与物体交互时不可或缺的触觉感知。 也正因为如此,现在也有越来越多团队开始将触觉作为建构机器人大脑的重要模态。比如,UniTouch、AnyTouch尝试统一不同传感器的触觉表征,FuSe、Tactile-VLA把触觉送进通用策略与VLA,近期的TacImag则开始探索
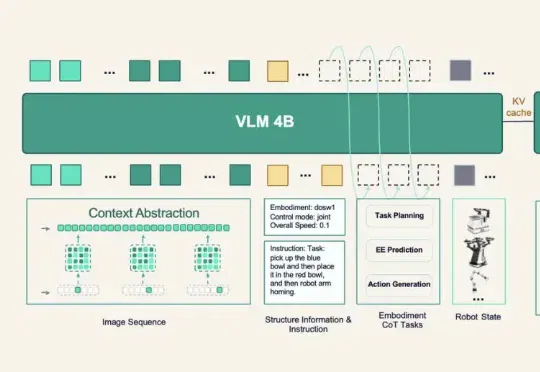
今天的原力灵机开发者大会上,这家公司就把新一代具身基础模型DM0.5端上了桌。 往前,它能接住数据飞轮;往后,它连着开发者平台与真实场景,可以说是后续一切落地动作的底座。
那个一句话生成完整物理世界、做出 GitHub 最大开源机器人项目的团队,又出手了。