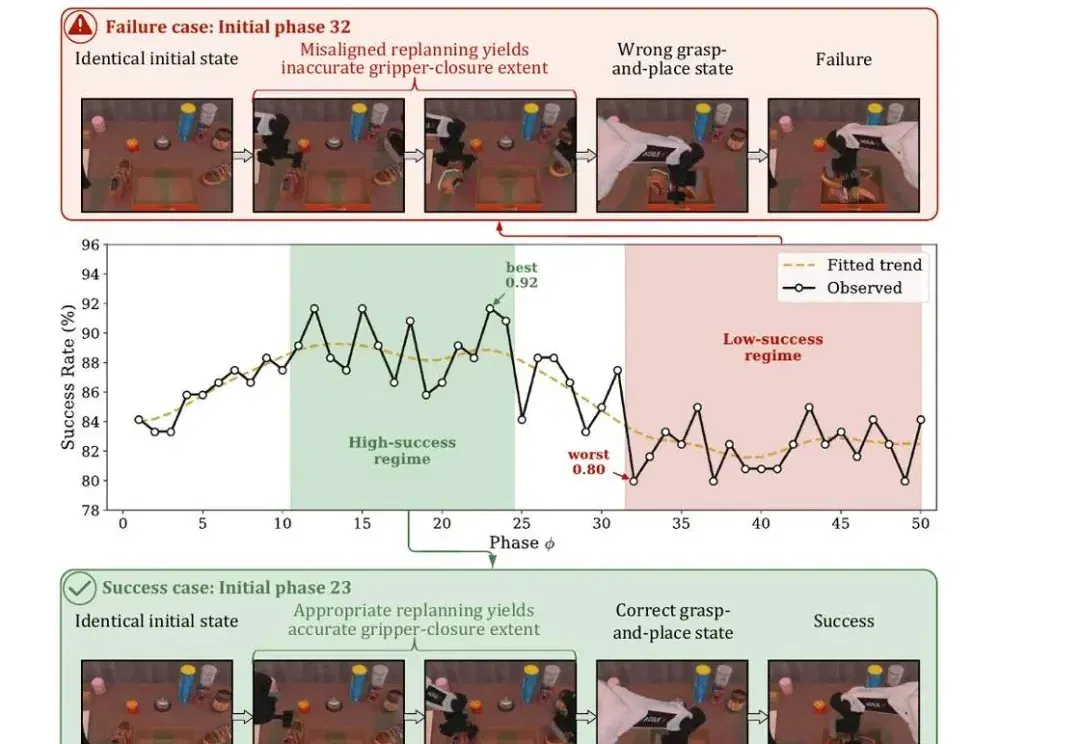
北大与微软亚研提出 BCP,让模型自己决定何时重规划 (opens in a new tab)
在 action chunking 已成为 VLA 标配的今天,「一次执行多少步」几乎被所有工作当作一个固定的超参数。
Total 122 articles
在 action chunking 已成为 VLA 标配的今天,「一次执行多少步」几乎被所有工作当作一个固定的超参数。
郎咸朋创业之后,第一次开口了。 理想汽车前智驾一号位,8年把辅助驾驶从0做到150万辆量产,交付端到端和VLA; 今年3月创立了具身智能公司昆仑行——90天内连融三轮,规模达数十亿元,跑成一家独角兽。 这是他出来创业后的首次公开露面。 近2小时聊下来,有几条信息足够劲爆: 具身智能有多烧钱?训一个具身大模型,几亿、十亿都打不住,得几十亿甚至上百亿。 只靠融资,谁都撑不到具身实现的那一天。 眼下这场“百机大战”,在他看来会像新能源车一样大浪淘沙,最后跑出具身智能自己的“蔚小理”。 至于整个行业走到哪一步,他的参照系是十年前的自动驾驶—— 2015、2016年那阵,路线不定、demo满天飞,但没一
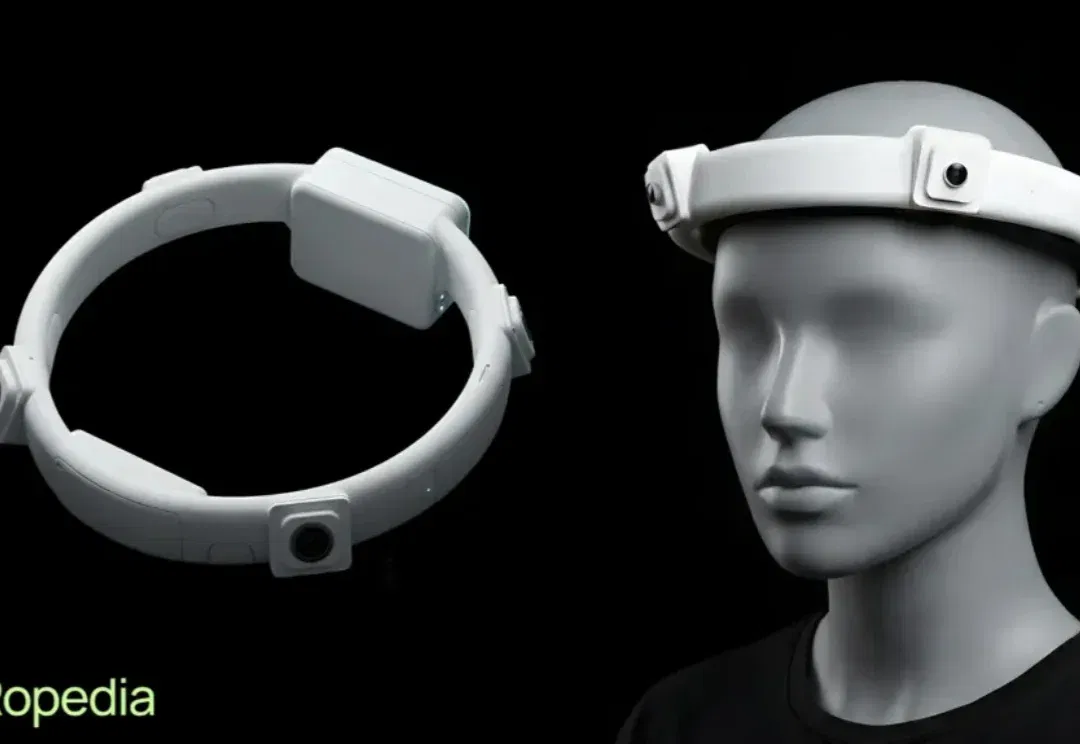
天使轮由一线美元基金,智能制造与大模型产业方共同领投;数据集 Xperience-10M 位列全平台数据集榜第 2 名,具身赛道第一名,目前已被多款具身基础模型 Qwen-VLA、MolmoMotion 等采用;多模态采集系统 HOMIE 进入规模化量产交付,新一代系统将于 2026 年 8 月发布。
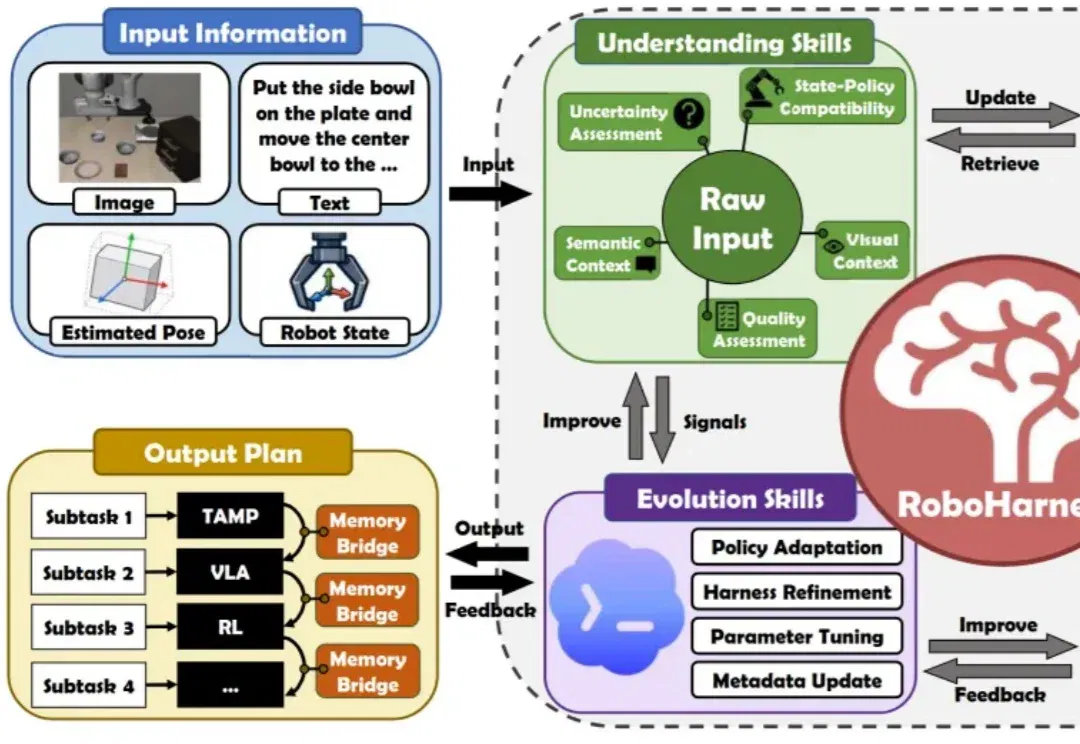
当 VLA、WAM、RL、TAMP、MPC 等机器人控制策略在各自擅长的任务中大放异彩,如何刻画其能力边界,并在正确的时机为不同子任务匹配最合适的策略,正逐渐成为机器人完成复杂长时序任务的关键。
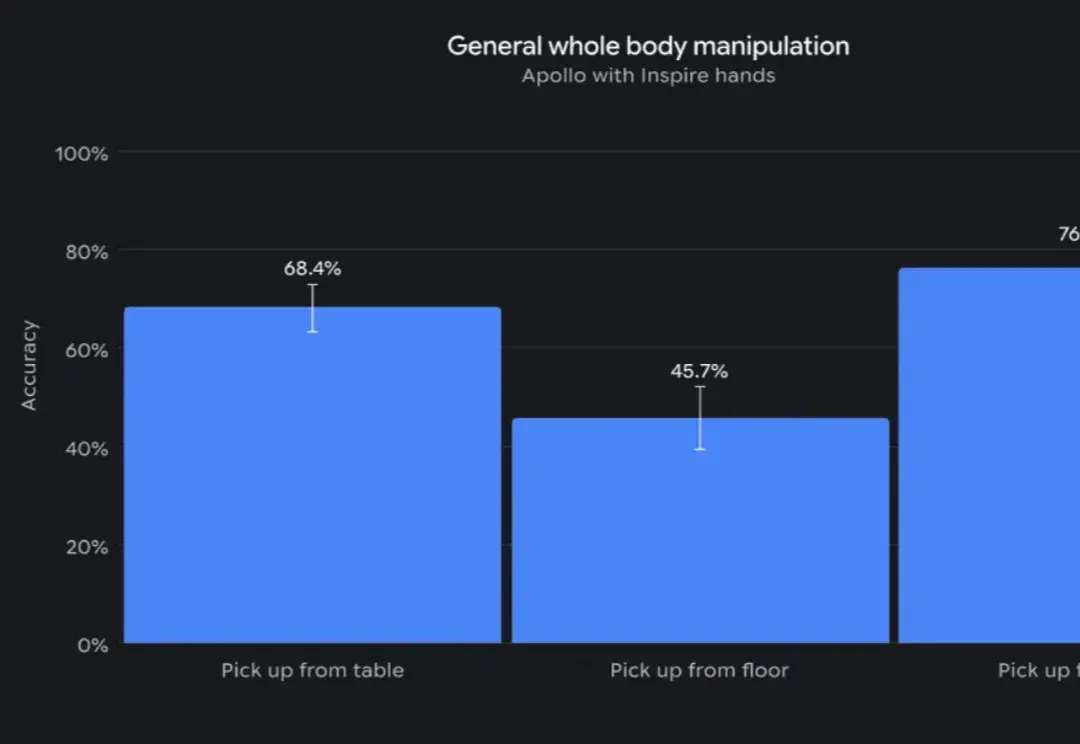
谷歌:在LLM圈里我唯唯诺诺,在机器人圈里我直接大打出手!
2026 WAIC 刚刚落幕,具身智能无疑是最受关注的技术方向之一。
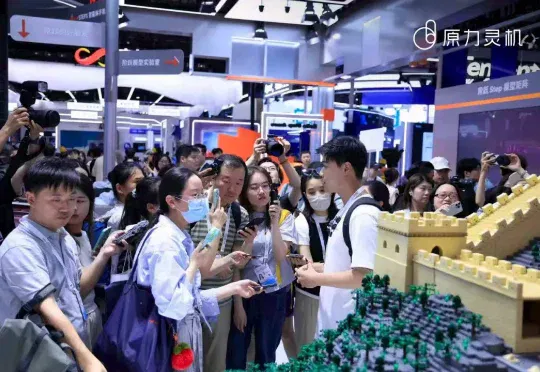
一项机器人拼搭长城的展示火爆全网。从彩排现场的照片来看,围观者已经里三层外三层。原力灵机联合阶跃星辰,用 6 台机器人挑战 15 小时连续作业,搭建完成一座包含超 8 万个零件的长城模型 —— 最小组件不到 1 厘米宽,成品长 3.5 米、宽 1.5 米、高 1.1 米。其中 4 台桌面机器人负责精细零件的拼装,2 台轮式机器人 Apex 负责将拼装完成的组件运输、组装。
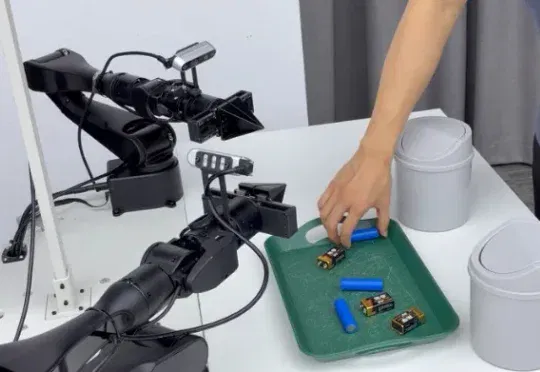
今天原力灵机正式发布的 DM0.5 往前推进了一步。它不只是继续提高某些固定任务上的表现,而是围绕真实世界里的泛化问题做了一次系统突。 如果深入分析,就会发现 DM0.5 这几个核心提升,都是想解决一个问题:如何让具身模型从可控环境里的能力演示,走向开放环境里的稳定执行。
机器人模型已经能根据“把杯子放进篮子”这类指令完成任务,但用哪只手?
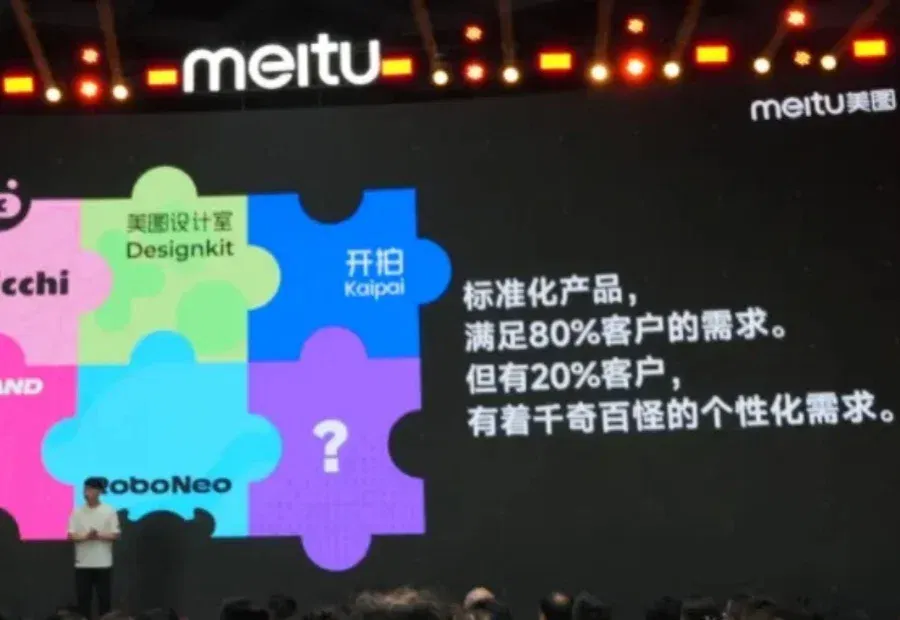
一口气发布了八款产品。 智东西6月17日报道,今日,美图公司创始人、董事长兼CEO吴欣鸿在2026美图影像节上,亲自整了一出AI短剧。他用自家新品RoboNeo演了一部古风穿越剧,选题、角色、分镜、配乐全由AI Agent拆解执行。这也是美图想强调的变化:AI不只是生成一张图或一段视频,而是参与到完整创作流程里。 今天下午,美图一口气发布了八款产品,分别是MeituHub、RoboNeo、开拍、MVLAND、Artflo、美图设计室、Picchi和站酷,覆盖影像生产线搭建、AI短剧、口播视频、MV制作、概念影像、商业设计、人像修图和设计师社区。 贯穿这八款产品的底层逻辑是“Agent Team