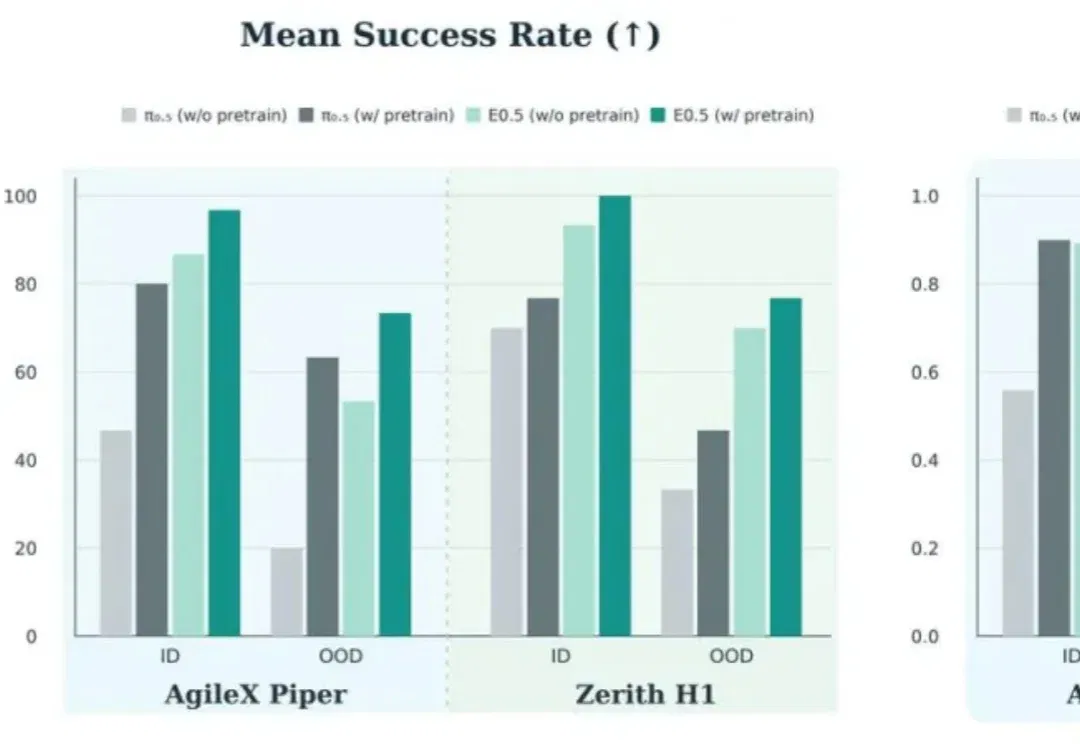
拓元智慧开源 E0.5,用未来三维几何预测连接机器人动作学习 (opens in a new tab)
E0.5 以三维基础模型为骨干,将未来几何状态与动作序列联合训练,并在双臂与人形机器人任务上测试操作表现。团队分别报告了有无大规模机器人预训练、分布内与分布外的结果;这些对照支持特定任务收益,不能直接代表任意真实场景的成功率。
Total 118 articles
E0.5 以三维基础模型为骨干,将未来几何状态与动作序列联合训练,并在双臂与人形机器人任务上测试操作表现。团队分别报告了有无大规模机器人预训练、分布内与分布外的结果;这些对照支持特定任务收益,不能直接代表任意真实场景的成功率。
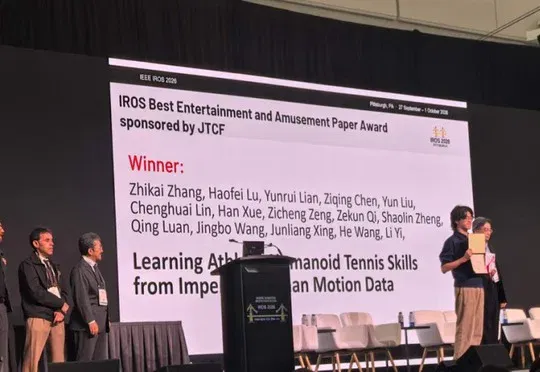
能跟人类舞者Battle的机器人,有点意思。不仅能实时斗舞、学习能力也一流,动作看一遍就能复刻,连托马斯都转上了。银河星仔ET1,舞技了得~这是银河首创全自研物理世界原生智能体,专为人形机器人实时多模态交互和运动打造。
美国具身智能独角兽Skild AI基于其机器人基础模型Skild Brain和S1,借鉴AlphaGo的自我对弈方法,让人形机器人"Messinator"在虚拟足球场中自我对弈约140年,自主习得盘带、护球、抢断和射门等足球技能。
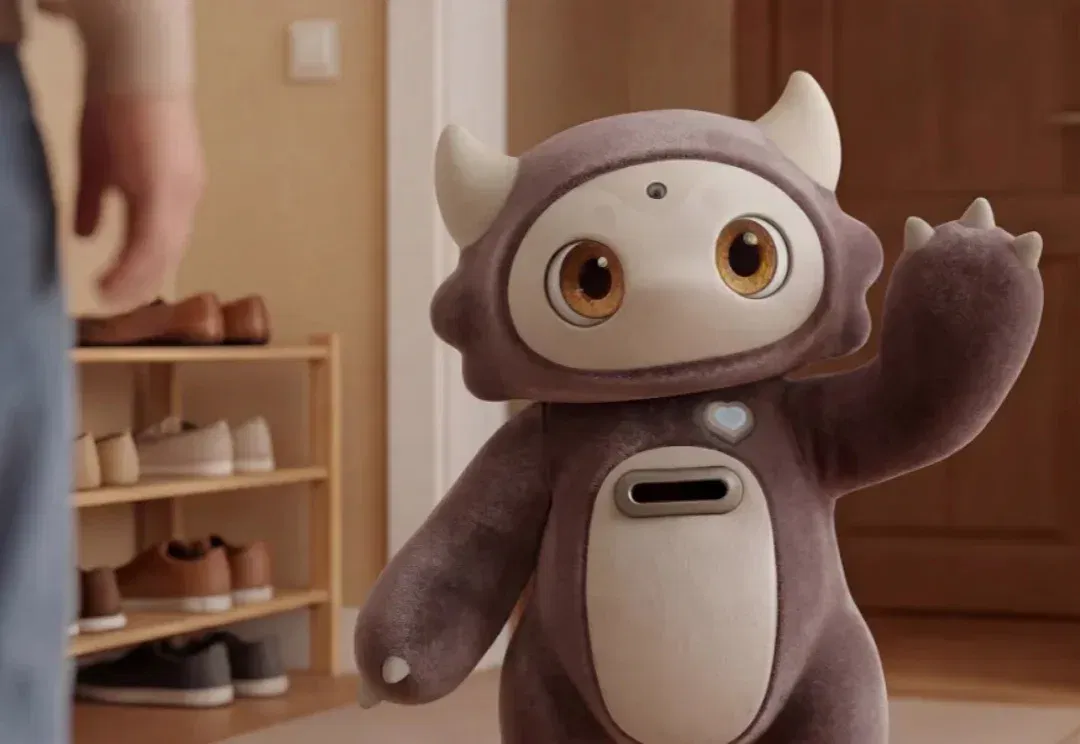
在WAIC 2026上,专注于通用具身智能人形机器人研发的「青心意创」出乎意料地带来了一款具身角色智能机器人「Amoo」。
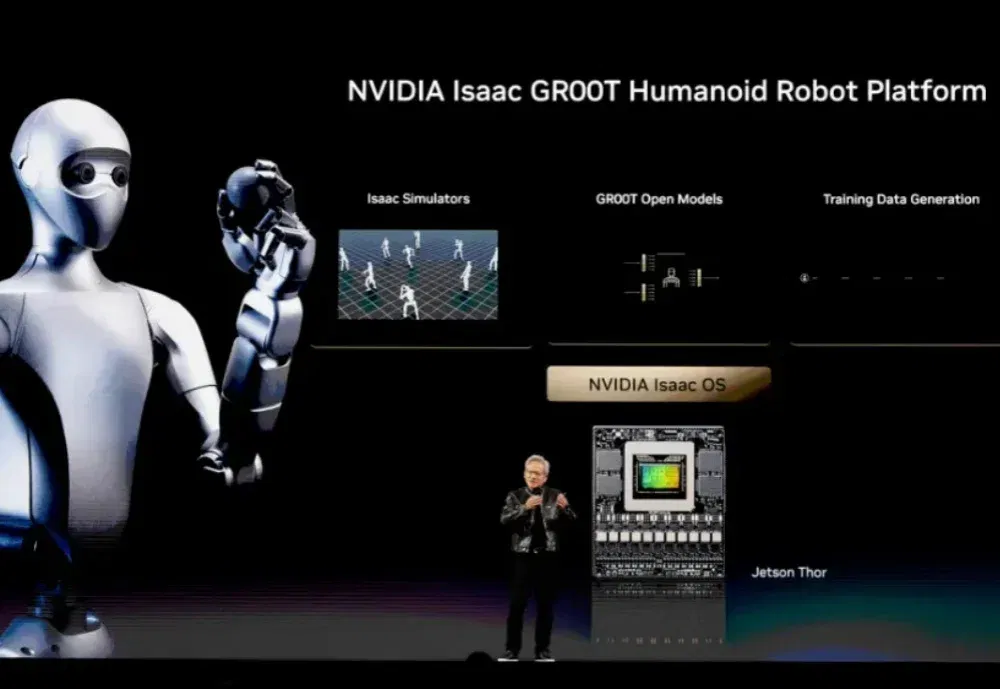
6月1日,两件大事撞在了一起。 一是宇树科技的科创板IPO过会。从申请到过会只用了73天,创下科创板最快审核纪录。 二是同一天,黄仁勋在英伟达GTC台北大会上宣布,与宇树联合发布人形机器人参考设计H2 Plus。 登陆资本市场的同时,还站上了全球科技巨头的生态核心。 先拆一下H2 Plus的分工。 宇树提供机器人本体,也就是“身体”。新加坡的Sharpa提供五指灵巧手,负责精细操作。英伟达提供Jetson Thor算力和GR00T软件栈,也就是“大脑”。 看明白了吗?英伟达压根没打算自己造机器人。这跟当年谷歌做安卓的逻辑一模一样:谷歌不造手机,但所有手机厂商都离不开它的系统。 黄仁勋直言:对科
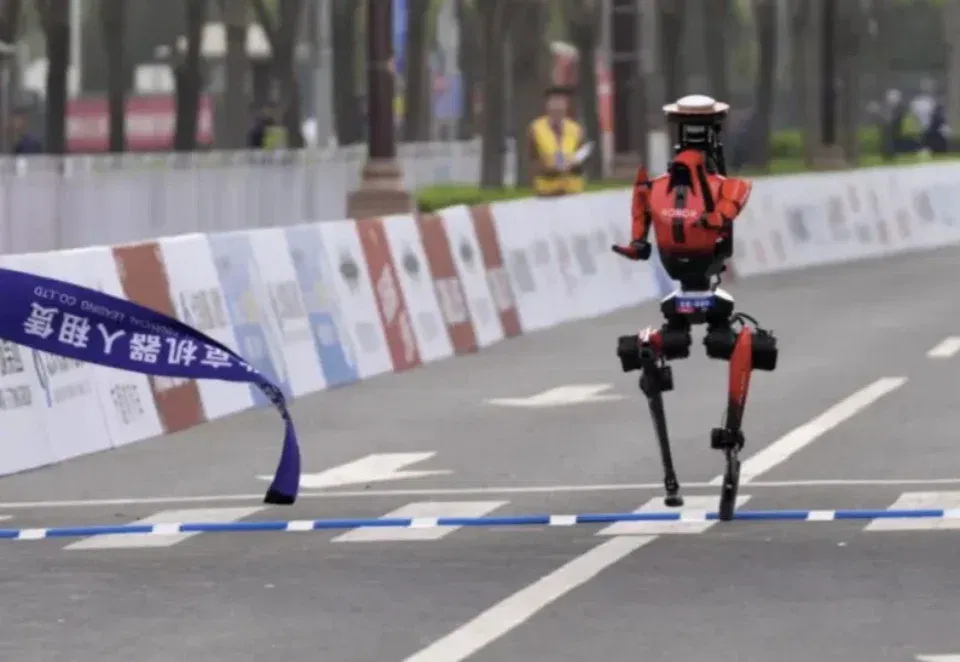
4月19日中午,“2026北京亦庄半程马拉松暨人形机器人半程马拉松”落下了帷幕,本届比赛冠军,由荣耀齐天大圣队的“闪电”机器人摘得,并超过了人类男子半马世界纪录。
过去一整年,具身智能成了 AI 行业里最被反复提及、却最难真正落地的方向。一边是人形机器人发布会密集登场,另一边却始终缺乏可规模部署的现实成果。算法在进步,算力在堆叠,但问题始终没有改变:机器人到底该如何被教会在真实世界中行动。
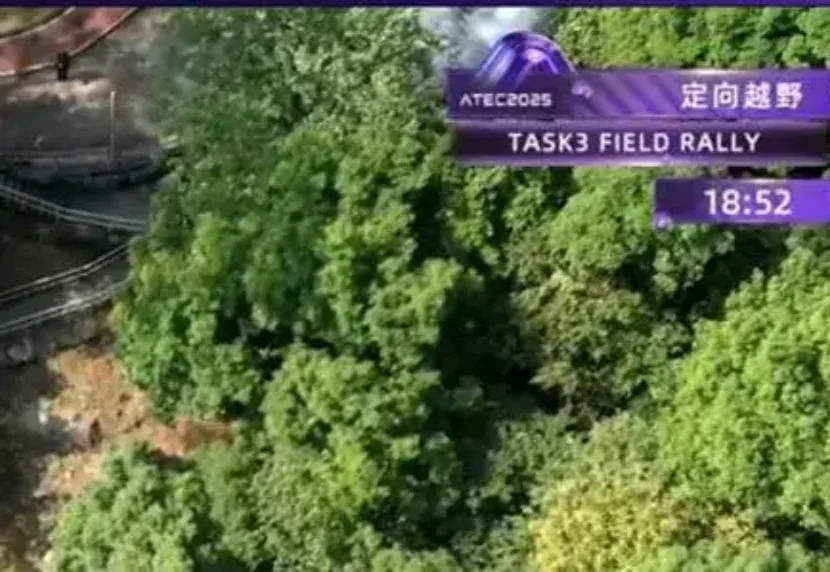
翻车是真的,希望也是真的。 香港中文大学的一处山间小道,流水小桥,树影斑驳,青苔攀附在陡峭连绵的石梯上。 无人机视野下500 米的定向越野路线。 一只人形机器人跨过三十度的小桥,走上一段石路,迈过两段台阶。好不容易来到一个九十度的弯,重心一歪,仰面倒下。 全程 500 米的定向越野,它只能走完开头。 到了90度分叉路口,就躺平罢工。 第二天,它又出现在大学的岭南体育场,尝试户外分拣垃圾。 草地秃噜,每一步都像踩进人生陷阱,还没碰到桌上的垃圾,就扑通倒地。 在第五届 ATEC 科技精英赛——全球首个全自主、全真实户外场景的机器人竞技场上,类似画面不断上演。离开遥控器、走到户外,机器人还能不能工作
近日,北京橡树清溪科技有限公司(简称“橡树清溪科技”或 “OakCreek Tech”)宣布连续完成天使轮及天使+轮数千万元融资,公司致力于打造人形机器人通用系统及应用平台。
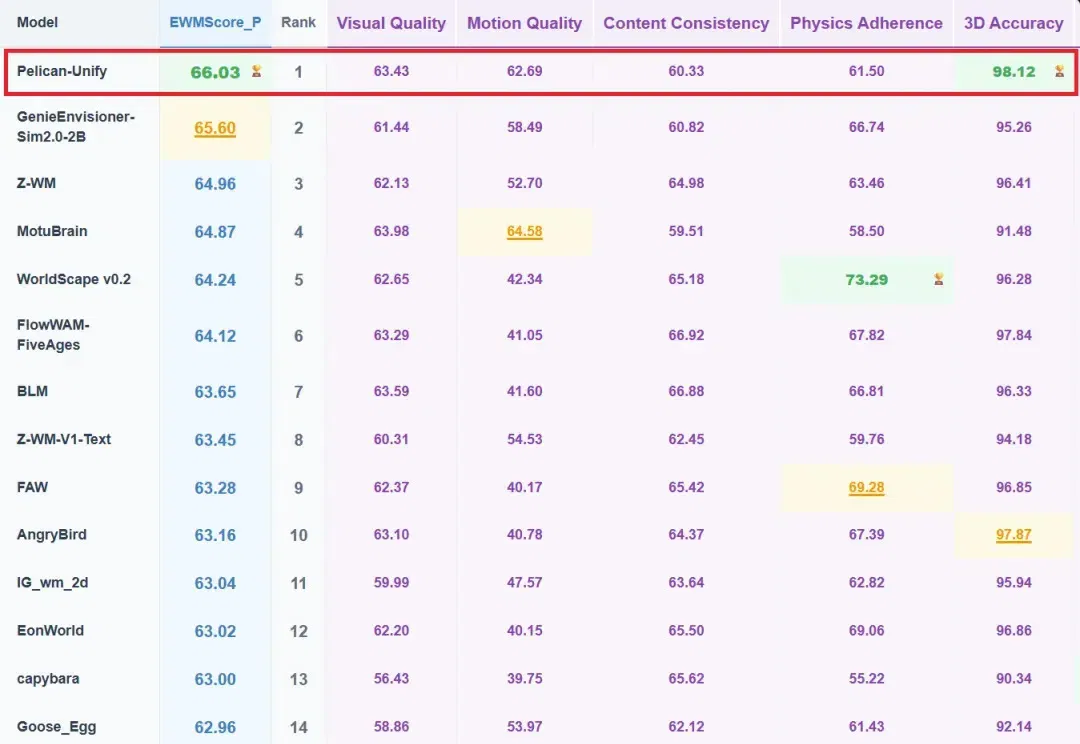
最近,全球的网民都化身「监工」,围观了 Figure AI 的人形机器人直播在物流传送带上连续几十个小时,不间断地分拣包裹。