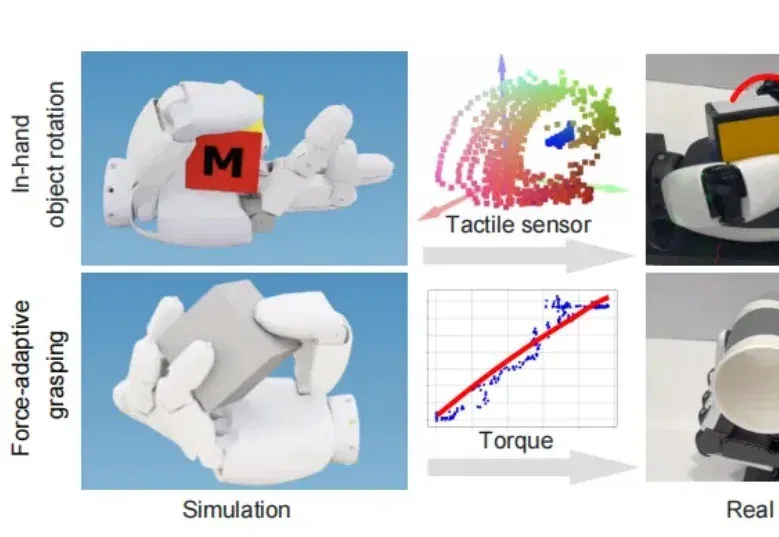
零样本 Sim-to-Real !实现五指灵巧手力控抓取与手内操作 (opens in a new tab)
实现具备人类水平的灵巧操作能力,是机器人学领域长期以来的核心挑战之一。尽管多指灵巧手在硬件上具备了类似人类的潜力,但由于接触丰富的物理特性和非理想的驱动机制,训练能够直接部署在真实硬件上的控制策略仍然非常困难。
Total 48 articles
实现具备人类水平的灵巧操作能力,是机器人学领域长期以来的核心挑战之一。尽管多指灵巧手在硬件上具备了类似人类的潜力,但由于接触丰富的物理特性和非理想的驱动机制,训练能够直接部署在真实硬件上的控制策略仍然非常困难。
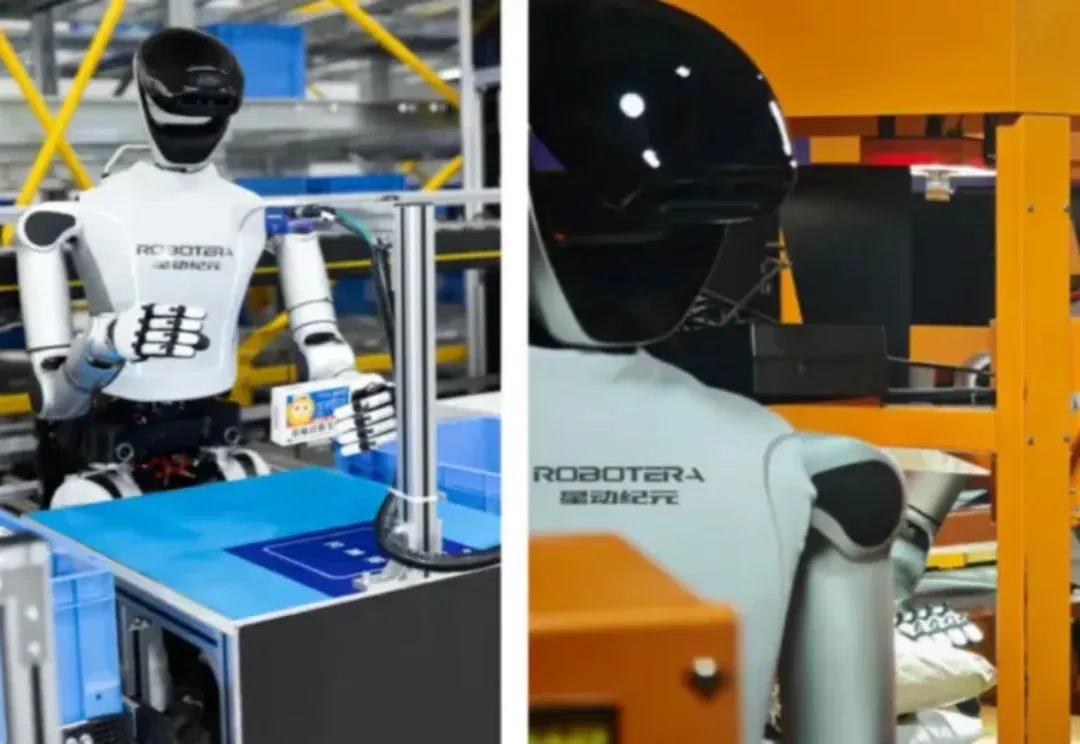
2026,什么最火爆? 具身智能和世界模型,今年合计已吸金超300亿元,前者是物理AI落地的产品,后者是物理AI的“训练场”,它们共同组成了物理AI的一体两面。 然而,物理AI始终是融入真实世界的AI,尽管世界模型代表的仿真路线,以较低成本为物理AI供应了海量数据,但其中的Sim2Real鸿沟,又让行业长期头疼。如果转而依靠真实数据,成本又太高,很难上量。 在这种矛盾之下,行业开始转向虚实融合的方式,为物理AI供应大规模的数据。就在近日,这条路线上涌现出了业界首个数据基座平台。 具身智能的火,照亮数据的难 开年短短2个月,具身智能赛道融资超20起,平均3天不到就有一笔热钱涌入,行业累计融资金额
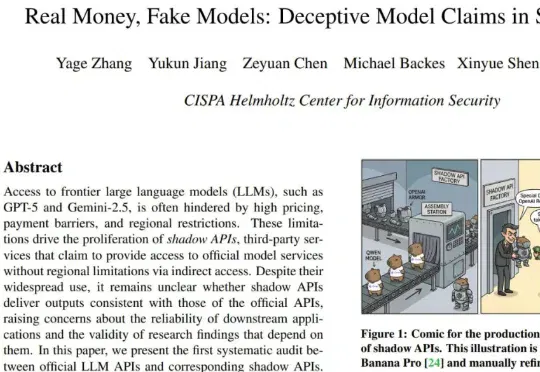
现在,一篇来自 CISPA 亥姆霍兹信息安全中心的最新论文《Real Money, Fake Models: Deceptive Model Claims in Shadow APIs》为我们揭开了一点谜底:那些你花真金白银购买的「第三方 API」,有可能偷偷把前沿大模型换成了廉价的替代品。
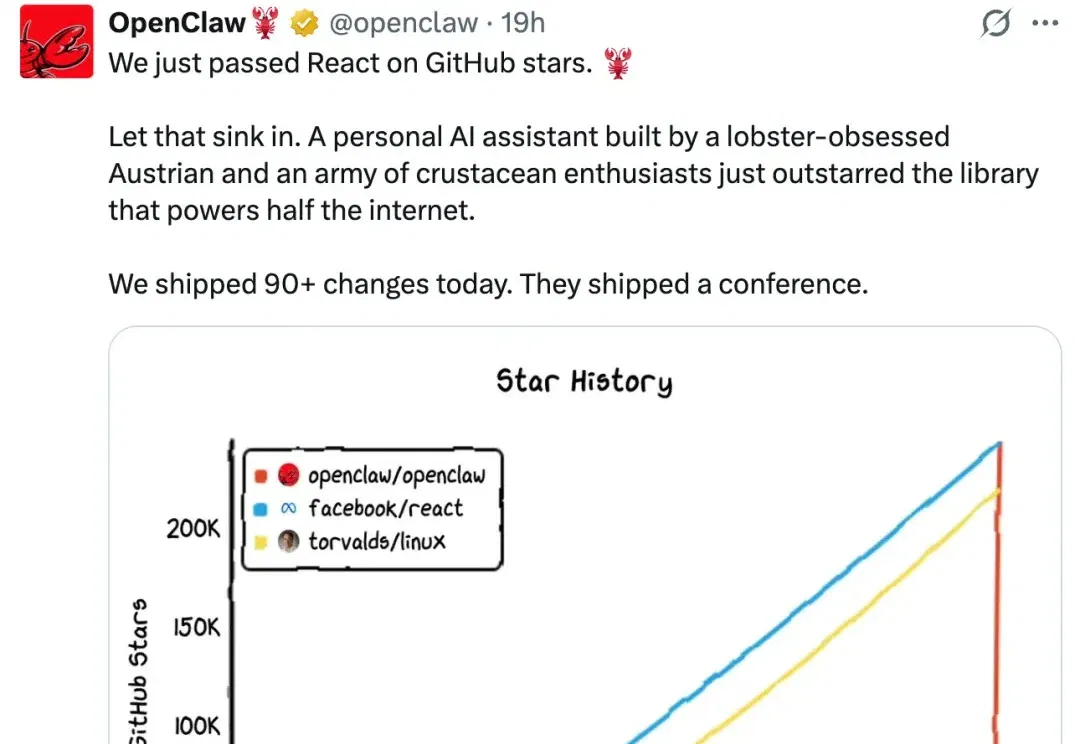
2026 开年已两个月,Agent 依然是全球最引人注目的 AI 赛道之一。OpenClaw(原 Clawbot)掀起的那波 Agent 热潮至今仍在发酵,甚至让「一人公司」概念第一次真正有了落地的可能性。
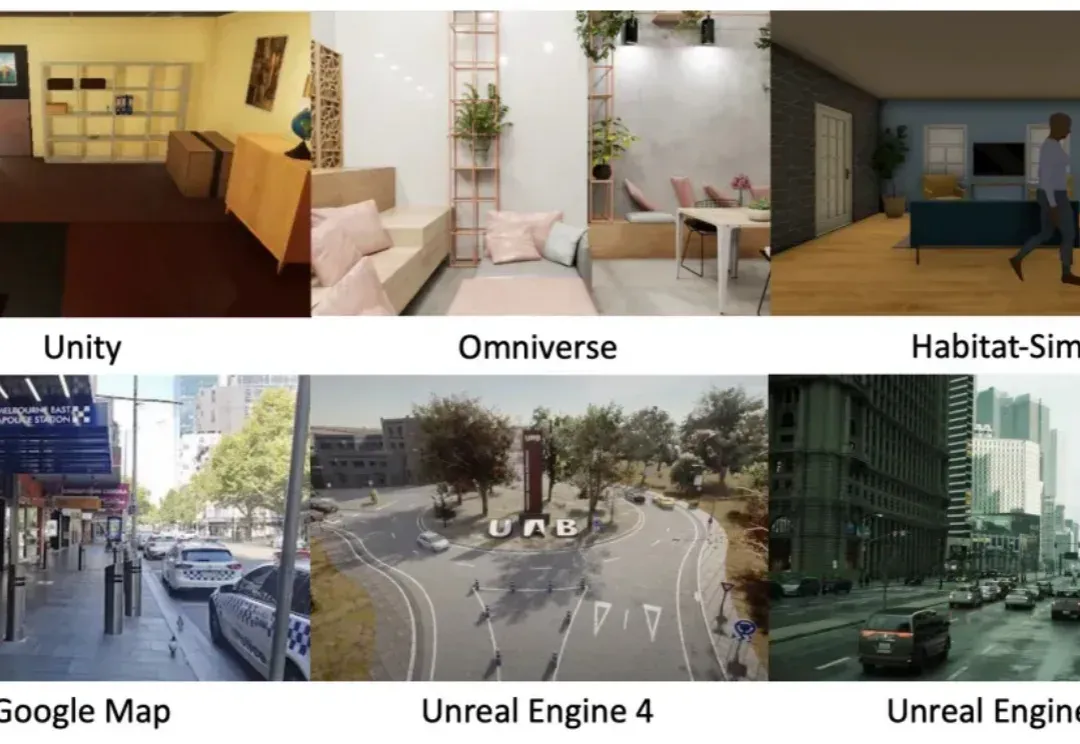
你是否曾为搭建具身仿真环境耗费数周学习却效果寥寥? 是否因人工采集海量交互数据需要高昂成本而望而却步? 又是否因找不到足够丰富真实的开放场景让你的智能体难以施展拳脚?
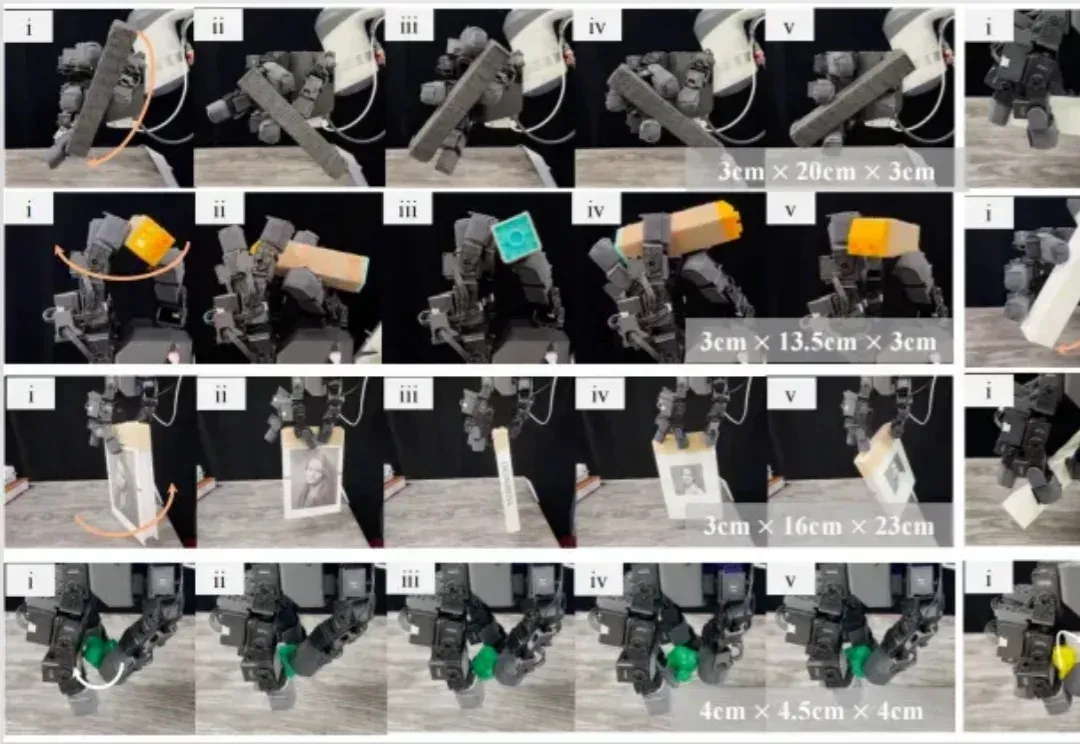
机器人使用灵巧手帮人类在工厂里拧螺丝,在家里切菜做饭的一天何时可以到来?为了实现这一愿景,旨在解决灵巧操作技能 sim-to-real 难题的 DexNDM 应运而生。
李飞飞的世界模型创业,最新成果来了!刚刚,教母亲自宣布对外推出全新模型RTFM(A Real-Time Frame Model),不仅具备实时运行、持久性和3D一致性,更关键的是——单张H100 GPU就能跑。
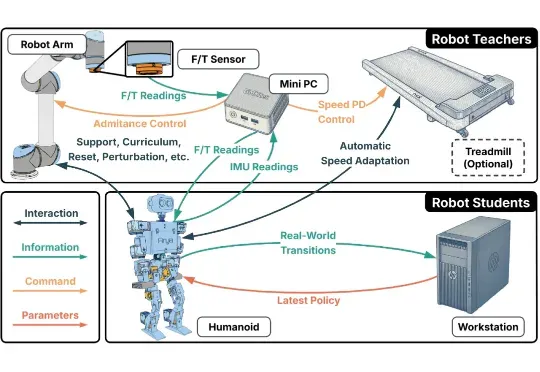
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。