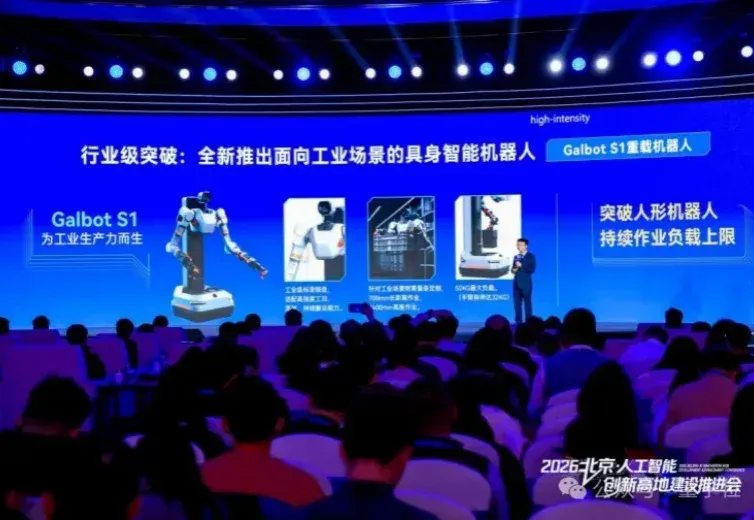
全球首个负载100斤的真实持续干活机器人,来自银河通用 (opens in a new tab)
全球第一个负载50公斤的、真实自主干活的具身智能机器人,已经进宁德时代工厂干活了!
Total 427 articles
全球第一个负载50公斤的、真实自主干活的具身智能机器人,已经进宁德时代工厂干活了!
2025年,风光无限的机器人们在Demo中大秀绝活,从叠衣服、工厂和物流站分拣包裹,到零售店卖货……它们忙碌的身影存在于各种各样的场景中。但回到现实世界,具身智能真正参与的生活和生产环节,却少之又少。
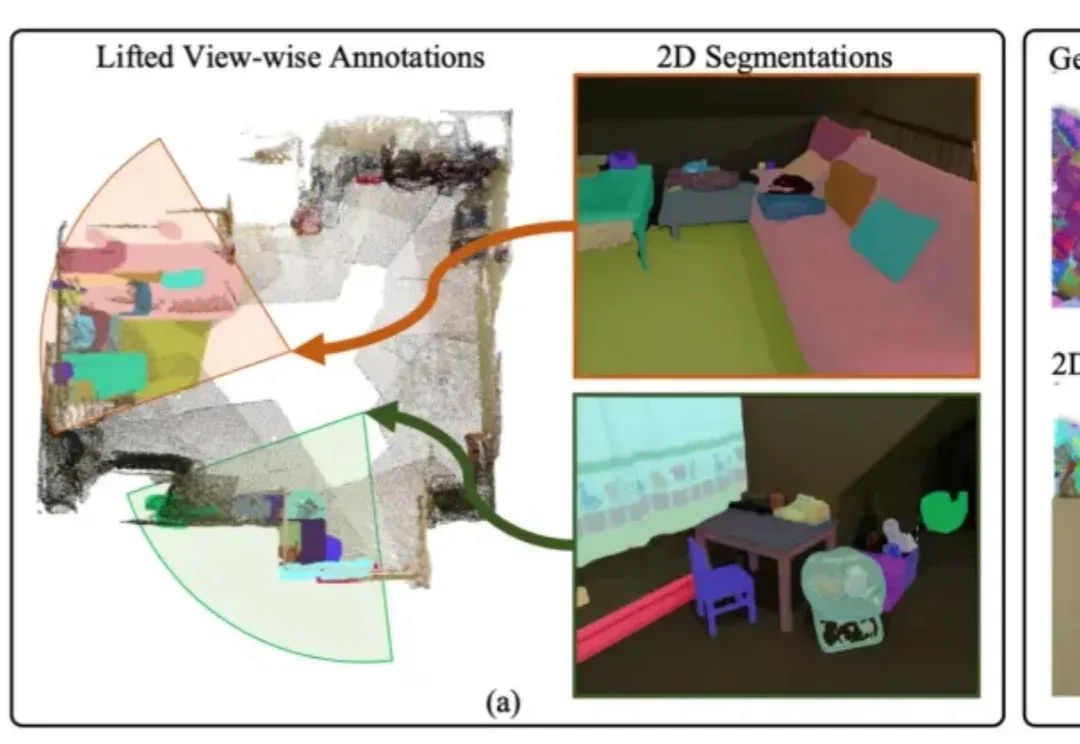
3D模型的实例分割一直受限于稀缺的训练数据与高昂的标注成本,训练效果有待提升。
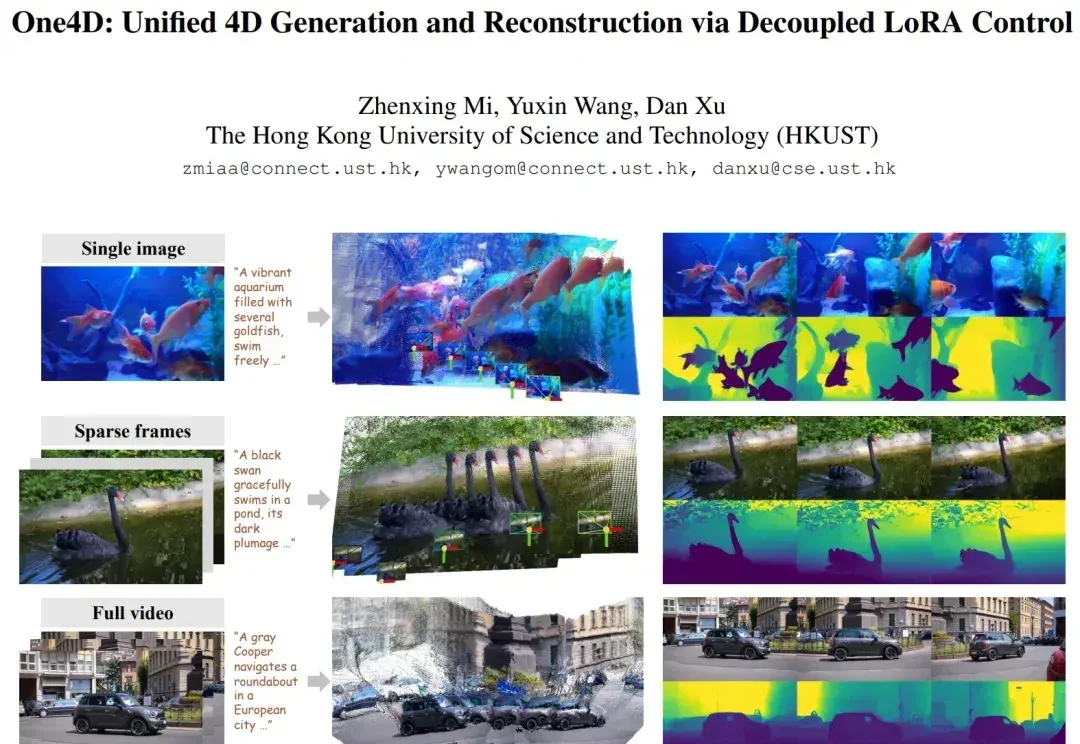
近年来,视频扩散模型在 “真实感、动态性、可控性” 上进展飞快,但它们大多仍停留在纯 RGB 空间。模型能生成好看的视频,却缺少对三维几何的显式建模。这让许多世界模型(world model)导向的应用(空间推理、具身智能、机器人、自动驾驶仿真等)难以落地,因为这些任务不仅需要像素,还需要完整地模拟 4D 世界。
清晨的城市边缘,一辆理想L9的后备箱缓缓打开。一只被家人叫做“大头BoBo”的Vbot超能机器狗轻盈跃下,开始了一天的郊游。它无需任何遥控指令,自主识别出主人一家,流畅地调整步伐跟在身侧。
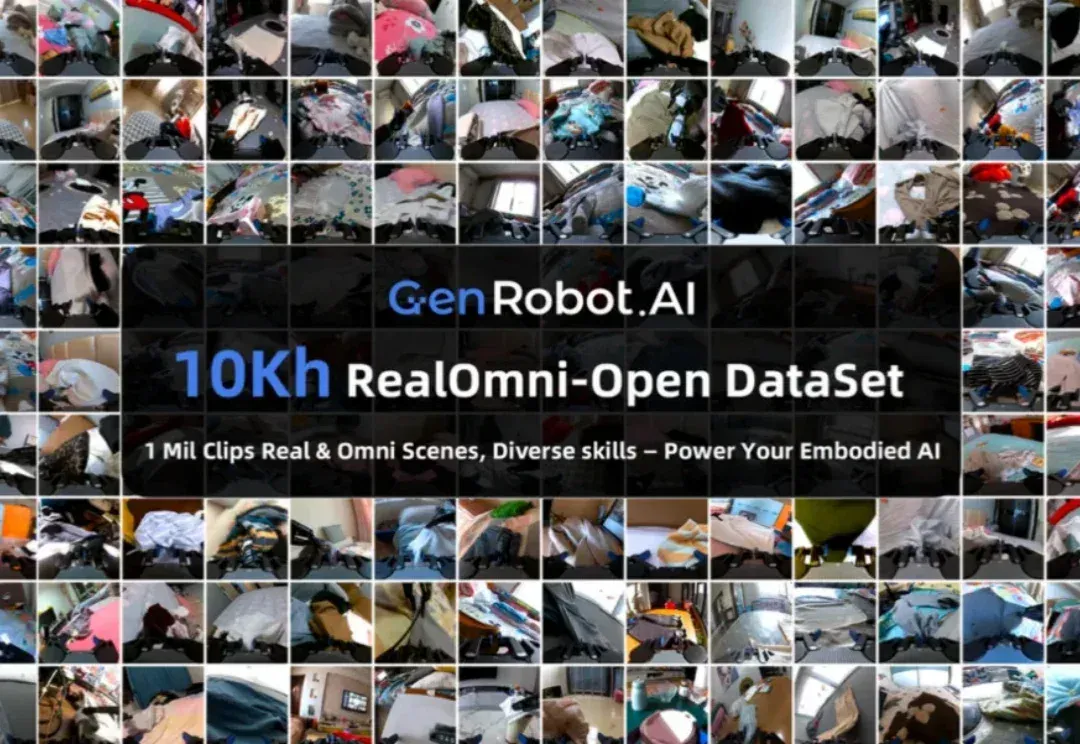
想象一下,你正在训练一个未来的家庭机器人。你希望它能像人一样,轻松地叠好一件衬衫,整理杂乱的桌面,甚至系好一双鞋的鞋带。但最大的瓶颈是什么?不是算法,不是硬件,而是数据 —— 海量的、来自真实世界的、双手协同的、长程的、多模态的高质量数据。
2025年的最后一天,上市公司上纬新材董事长彭志辉(稚晖君)发布了一款能装进书包的机器人产品——上纬启元Q1。这是全球首款最小尺寸(0.8m)、实现全身力控的人形机器人,也是智元机器人联合创始人稚晖君担任上纬新材董事长以来,发布的首款具身智能机器人产品。
“机器人领域仍处于蛮荒时代。” 这是英伟达机器人主管Jim Fan,在2025年,即将收官之际给出的判断。 乍一听,这个结论多少有些刺耳。 毕竟,在这一年里,我们已经看到机器人打乒乓球、打篮球,完成复杂的长程搬运与跨场景任务—— 当然,也少不了各种翻车“冥”场面。 但就像Jim Fan,以及聪明的网友反复指出的那样: 很多演示,本质上只是从上百次尝试中,挑选出来的最好一次。 这背后,恰恰暴露出机器人领域至今缺乏统一、可复现的标准评测体系的核心问题。 也正因如此,几乎人人都能通过添加限定词,宣称自己达到了SOTA。 除此之外,Jim Fan还指出—— 当前机器人硬件进展快于软件,但硬件可靠性不足
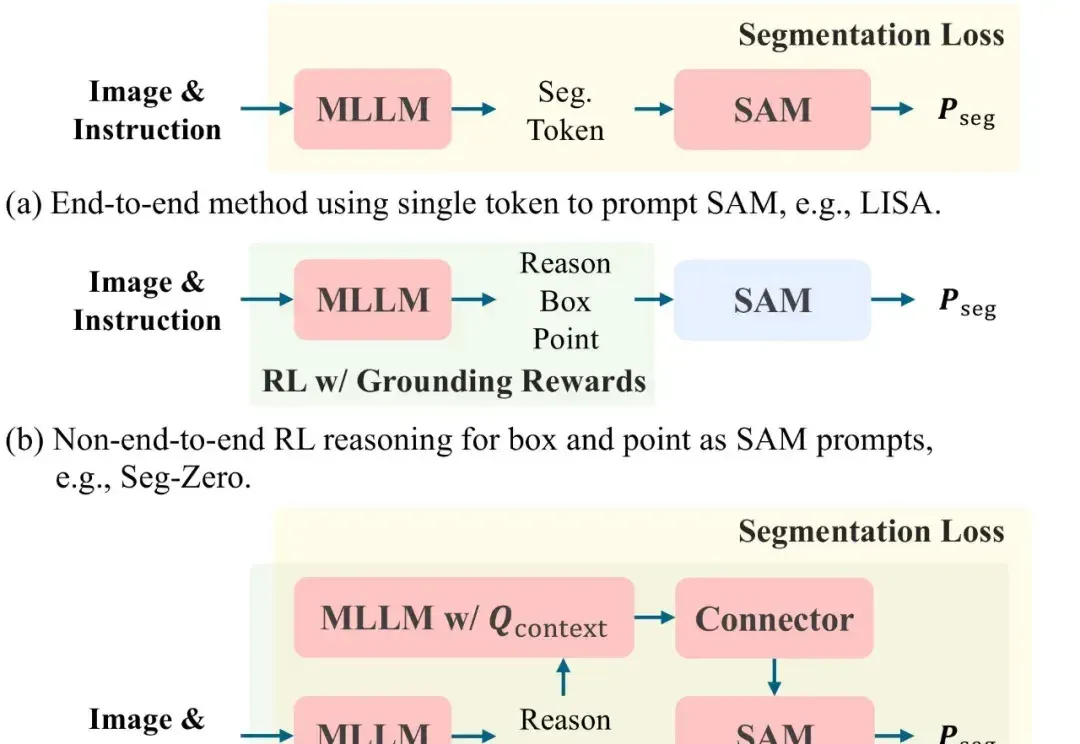
文本提示图像分割(Text-prompted image segmentation)是实现精细化视觉理解的关键技术,在人机交互、具身智能及机器人等前沿领域具有重大的战略意义。这项技术使机器能够根据自然语言指令,在复杂的视觉场景中定位并分割出任意目标。
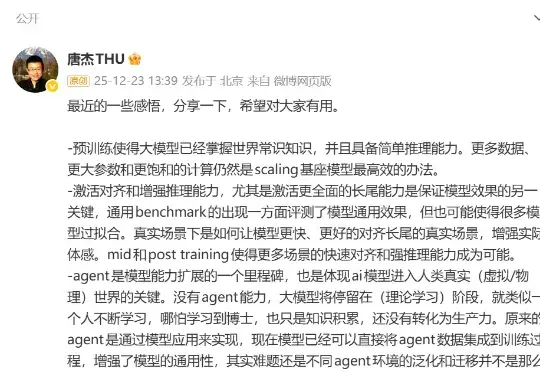
最近,清华大学教授、智谱AI首席科学家唐杰发了一条长微博,总结了自己2025年对大模型进展的感悟。从预训练到中后训练、长尾场景的对齐能力,再到Agent、多模态和具身智能的发展,其中有不少亮点。