全球首个世界统一模型发布,机器人家庭成员来了! (opens in a new tab)
就在刚刚,自变量机器人发布了全球首个世界统一模型架构的具身智能基础模型:WALL-B。基于世界统一模型,WALL-B解决了传统VLA架构在模块间数据搬运上的bug点——
Total 427 articles
就在刚刚,自变量机器人发布了全球首个世界统一模型架构的具身智能基础模型:WALL-B。基于世界统一模型,WALL-B解决了传统VLA架构在模块间数据搬运上的bug点——
如果把今天最热门的几个方向摆在一起看,你会发现它们其实在卡同一道坎。
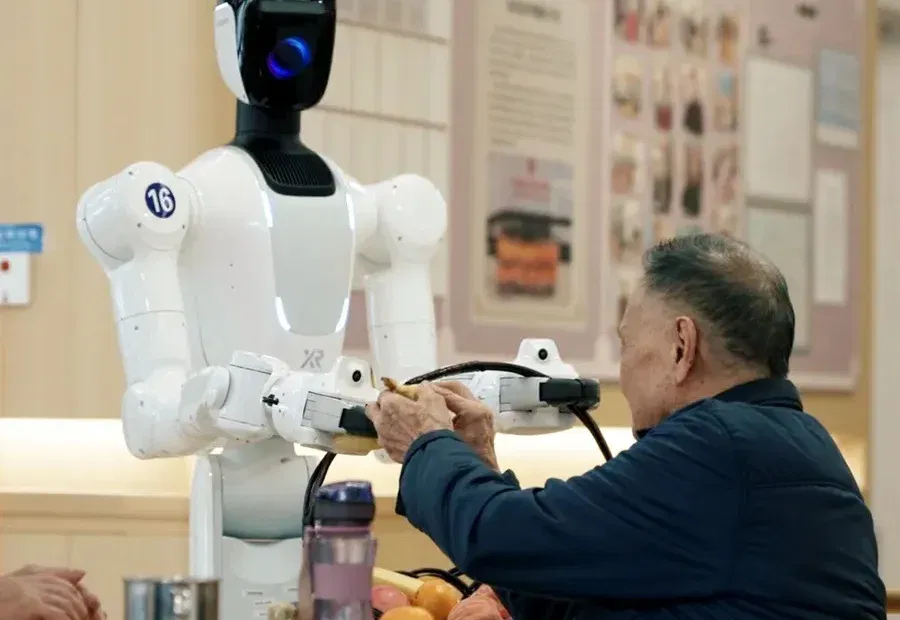
唯一一家同时被四家互联网大厂(字节、美团、阿里、小米)投资的具身智能公司。
GTC 大会上人人都在谈 Agent 和具身智能,但真正让我理解 AI 如何进入物理世界的,是在一台极氪 9X 里发生的两场对话。
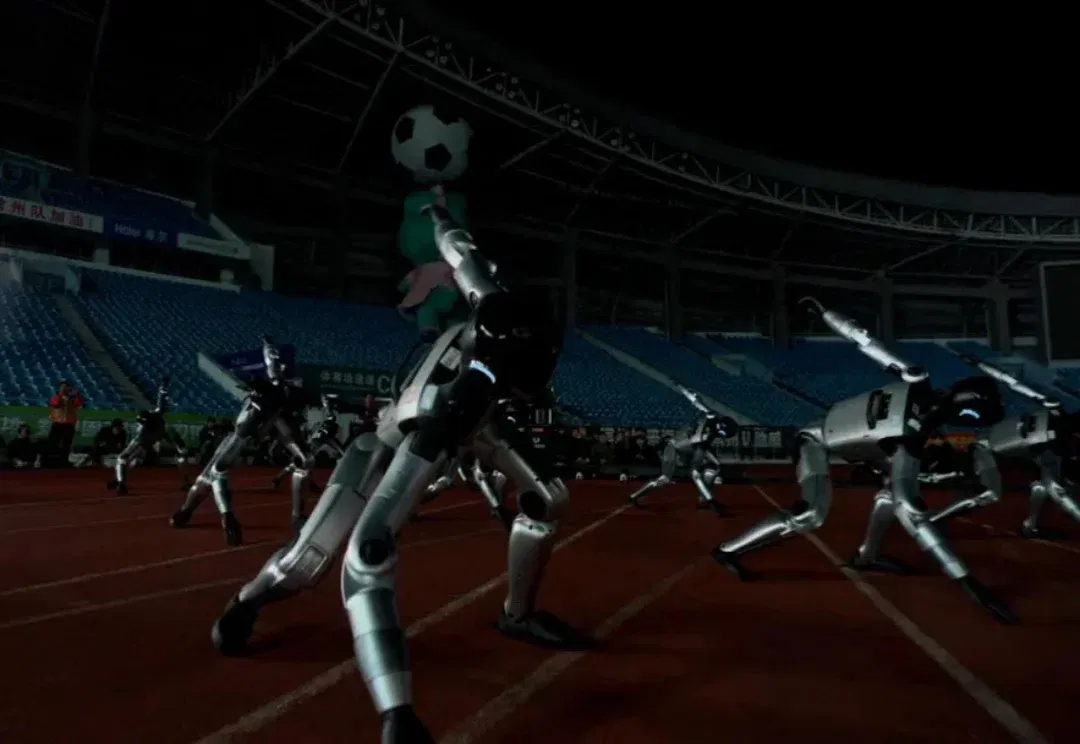
4月11日晚,常州奥体中心,苏超开幕式。雨一直下。
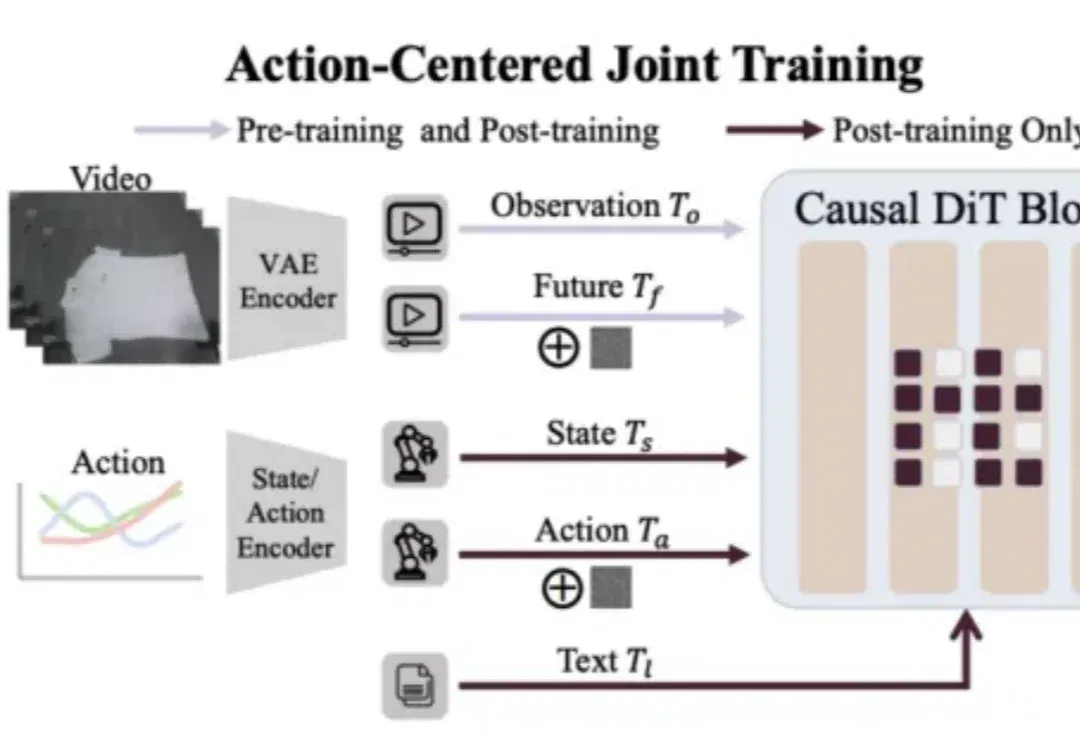
最近,具身智能圈被 Generalist CEO 的一篇长文《Going Beyond World Models & VLAs》刷屏。文章抛出了一个看似振聋发聩的观点:目标远比工具标签更重要。与其陷入 “我们到底是在做 VLA(视觉 - 语言 - 动作模型)还是世界模型(World Model)” 的教条之争,不如回归本源:让机器高效、准确地作用于物理世界。
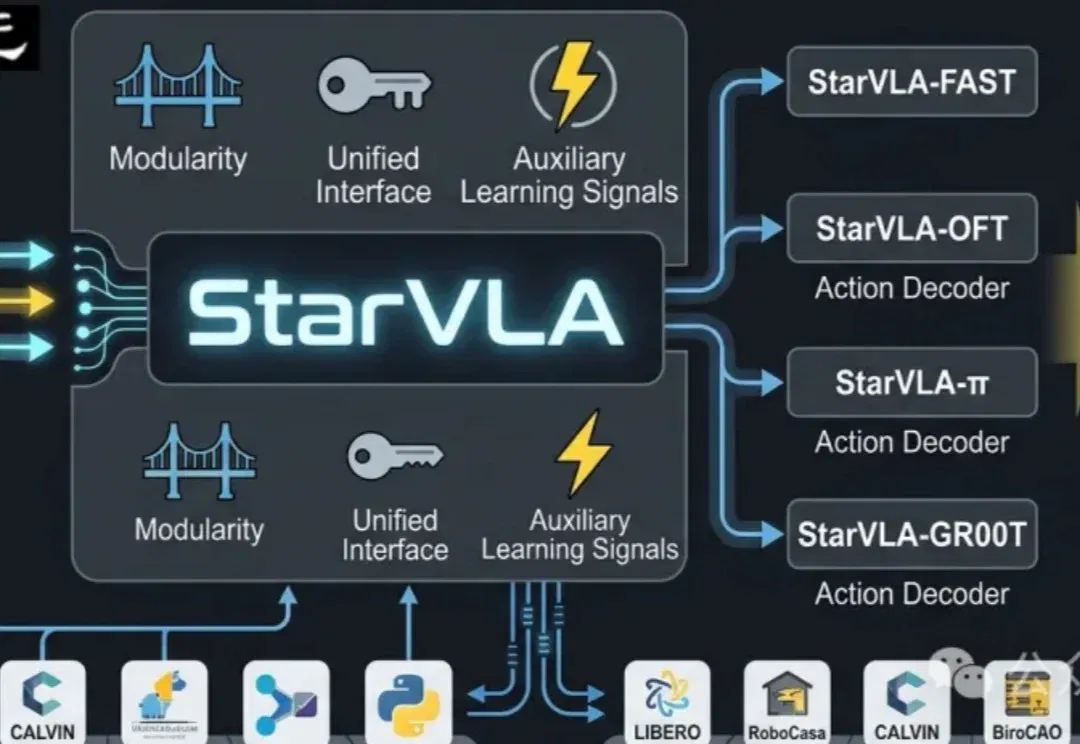
当前具身智能的VLA(Vision-Language-Action)赛道正陷入典型的「碎片化」泥潭:不同团队采用异构的动作解码范式、强耦合的数据管线、互不兼容的评测协议,导致方法难以横向对比,复现成本极高。
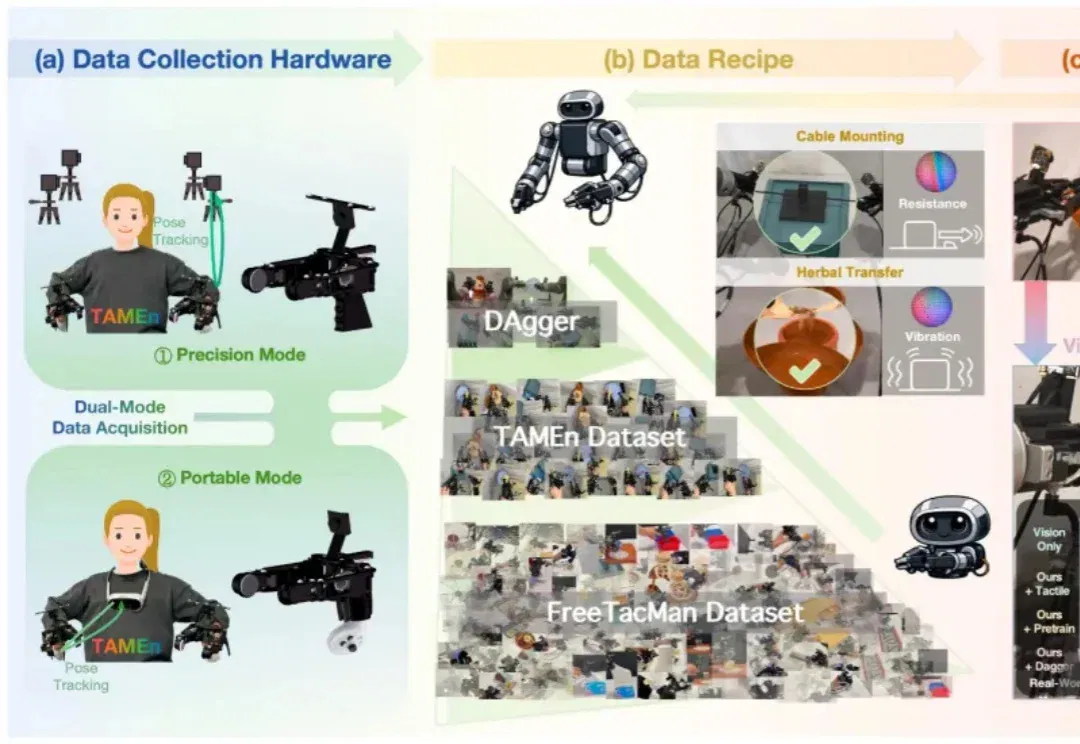
在具身智能快速发展的今天,高质量数据已成为驱动能力提升的关键基础,然而一个核心问题也随之而来: 如何让机器人数据采集更快、更稳、更有效?
这个月,具身智能领域又卷出新高度:硅谷独角兽公司 Generalist AI 发布全新一代基础模型 GEN-1,将机器人包装手机、折纸箱这些活的平均成功率直接拉到了创纪录的 99%,折纸箱的速度更是飙到了以前的三倍(34s vs 12.1s)。
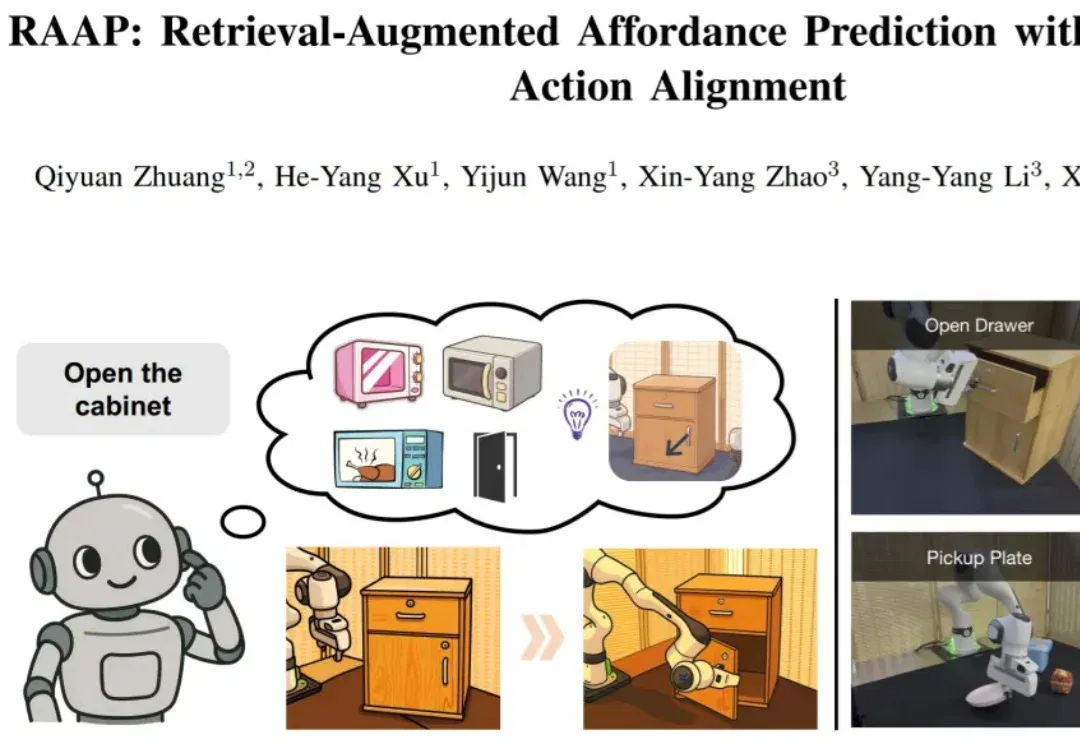
在具身智能领域,可供性(affordance)预测 —— 即让机器人从视觉观测中理解 "在哪里操作"(接触点)与 "如何操作"(动作方向)—— 是实现精细化机器人操作的基础之一。精细操作要求机器人不仅能定位到物体的可交互区域,更要掌握接触后的准确运动方向,例如判断抽屉把手的精确拉动方向完成开合。