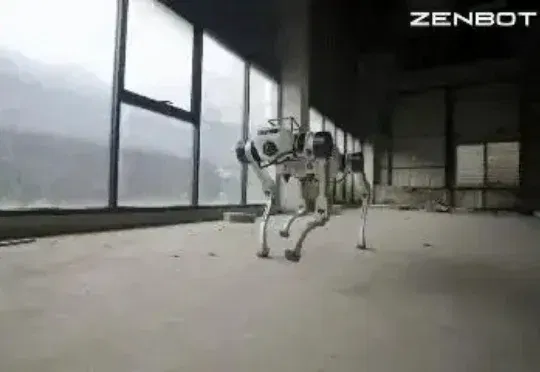
特斯拉供应链组团押注一年后,这家公司交出了一条对标宇树、云深处的狗 (opens in a new tab)
银犀 Rhino-Z1,全尺寸行业四足机器人,核心参数直接打进头部区间,多项硬指标反超。发布它的是 Zenbot 真保 —— 特斯拉供应链产业资本组团押注、运营首年订单近亿元的具身智能公司。
Total 427 articles
银犀 Rhino-Z1,全尺寸行业四足机器人,核心参数直接打进头部区间,多项硬指标反超。发布它的是 Zenbot 真保 —— 特斯拉供应链产业资本组团押注、运营首年订单近亿元的具身智能公司。
近期,围绕「世界模型」的讨论持续升温。机器人、自动驾驶、视频生成、具身智能等多个方向都在频繁使用这一概念,相关系统不断出现,演示形式日益丰富,评价指标也越来越多。伴随这一趋势,一个基础问题变得格外重要:当一个模型被称为「世界模型」时,人们究竟在评价什么?
蚂蚁灵波选择了后一条路:开源 LingBot-Video。这是一个面向具身智能的视频生成基座模型,也是一套专为机器人场景设计的 DiT 视频预训练范式。通用视频模型更多学习画面变化、镜头运动和视觉风格;LingBot-Video 则把重点放在动作、任务、交互和物理环境变化上,面向世界预测、动作理解和机器人训练构建视频生成基座。
据智东西不完全统计,截至7月6日,已经有至少15位华为前高管离职加入或创办具身智能创企,这些企业中最高估值400亿至500亿港元(折合人民币约347亿至433亿元)、单笔融资最高达4.55亿美元(约合人民币约31亿元)。
VLA 大模型看似强大,却被一个致命弱点扼住喉咙——相机稍微挪动几毫米,操作成功率就能暴跌一半。招商局先进技术研究院下属实验室提出新的移动数据范式,首次在真实机器人系统上证明:让相机动起来采集数据,就能以极低成本破解 VLA 的空间泛化瓶颈,且效果普适于多种主流架构。被一个致命弱点扼住喉咙——相机稍微挪动几毫米,操作成功率就能暴跌一半。
北大团队雪梦未来(SnowOrigin)获龚虹嘉、陆奇及海外机构投资。公司以神经腕带、全景头环等可穿戴设备为入口,结合自研NMH(Neural Math Hybrid)AI 解码模型,试图将人类真实操作过程中的意图、姿态、发力趋势、微控制及环境上下文,转化为可用于机器人、世界模型和具身智能训练的结构化数据。
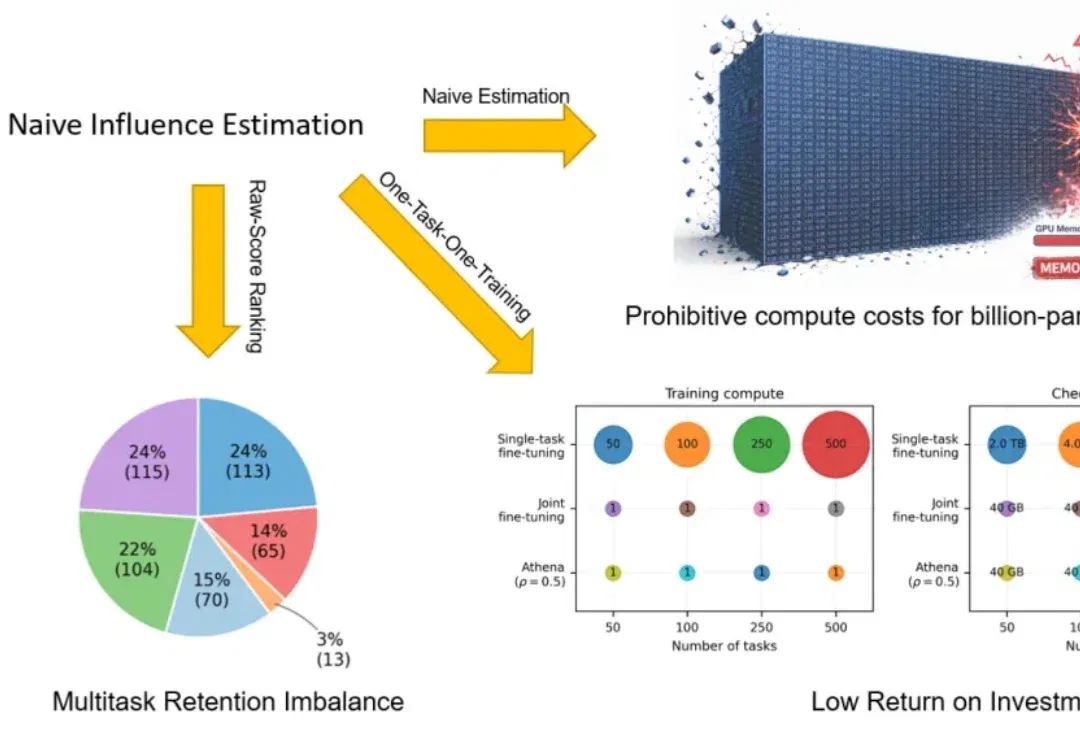
具身智能正在进入数据 scaling 时代。Vision-Language-Action(VLA)模型让机器人可以从大规模示教数据(demonstrations)中学习更通用的操作策略。但对机器人 VLA 训练来说,数据并不总是越多越好:低质量数据可能会拖累模型性能,而每一条 demonstration 都意味着昂贵的人力采集、机器人运行,以及云端存储和训练成本。
具身智能数据的竞争,正在从“量大管饱”进入下一关。
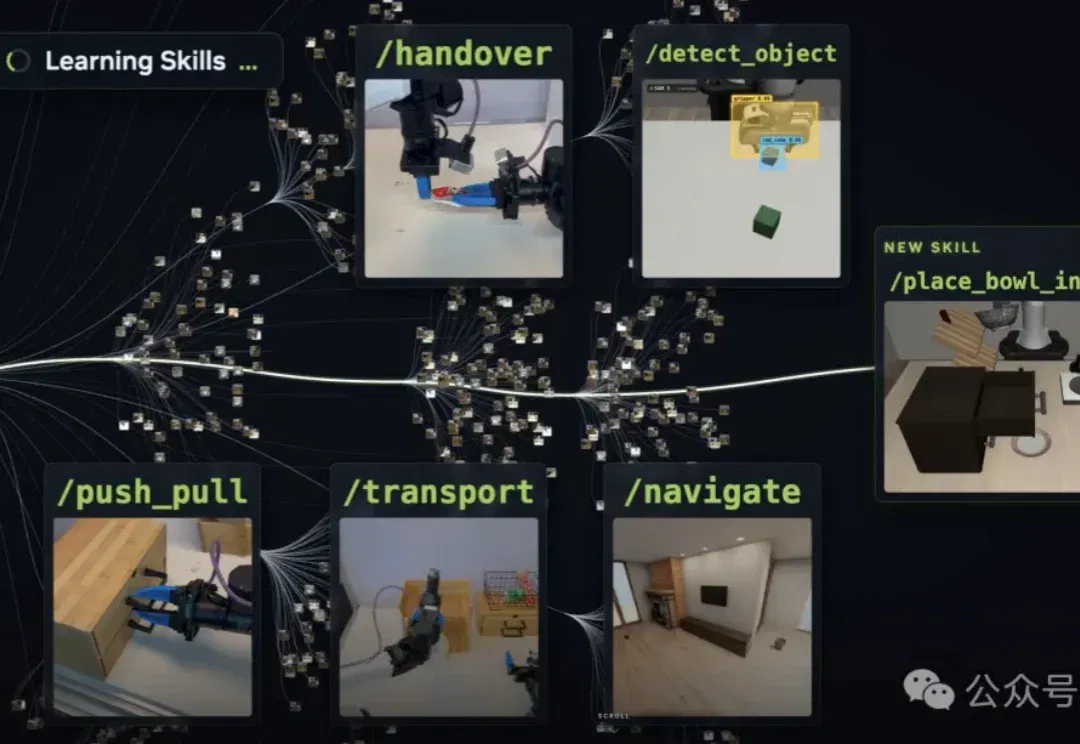
6!机器人也能学Skill了。 刚刚,英伟达放出了一套能让机器人持续成长的技能库—— ASPIRE。 简单理解,ASPIRE有点像一个机器人版Coding Agent。 就跟GPT能把你的prompt、工作记录炼成可复用的skill一样,它也会把机器人的一次次失败和修复,沉淀成之后能继续调用的经验。 只不过,它review的不是代码,而是机器人的操作过程。 每当机器人执行任务时,ASPIRE就会把感知、导航、抓取、碰撞、运动规划这些过程都记下来。 它背后调用的GPT / Claude则会像研究员一样,判断任务中哪里出了问题,迭代程序。如果跑通,就把沉淀出来的经验写进Skill。 由此,机器人就
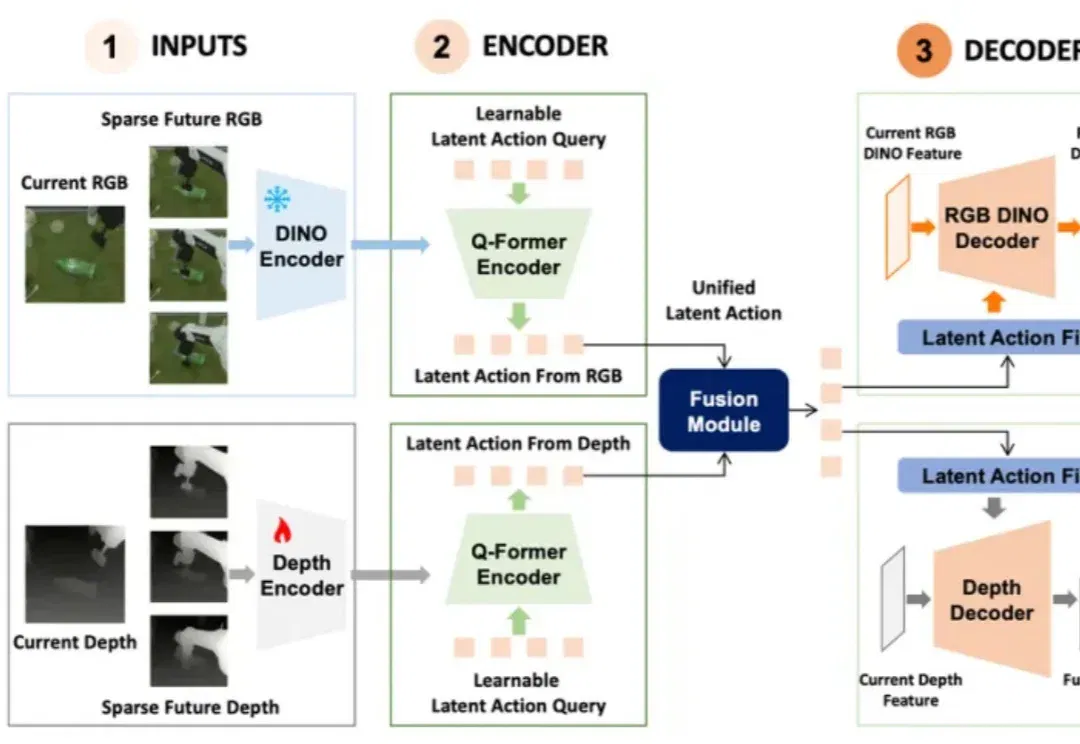
当前,物理 AI 正面临着关于泛化能力的普遍质疑。当模型缺乏对真实物理规律的深度认知、难以跨越复杂多变的开放场景时,如何让机器人真正理解物理世界并精准规划决策,已成为具身智能破局的关键。