Naive-N0.5-Flash 如何辅助个人电脑上的小模型训练 (opens in a new tab)
文章记录角色微调、银行客诉分类和机器人仿真案例。自测中云端模型负责制定训练方案,Mac 执行训练并运行生成的 BERT 分类器。
Total 99 articles
文章记录角色微调、银行客诉分类和机器人仿真案例。自测中云端模型负责制定训练方案,Mac 执行训练并运行生成的 BERT 分类器。
百度开源文心 5.5 Flash Base(ERNIE 5.5 Flash Base)权重,该模型总参数280B、每token激活14B,采用稀疏MoE与混合稀疏注意力,微调和推理上下文外扩至1M tokens。
文章以模型服务市场数据作背景,介绍原力灵机在机器人平台中提供监督微调、纠偏和强化后训练。供包速度与成功率来自特定产线案例,跨机器人迁移仍有挑战。
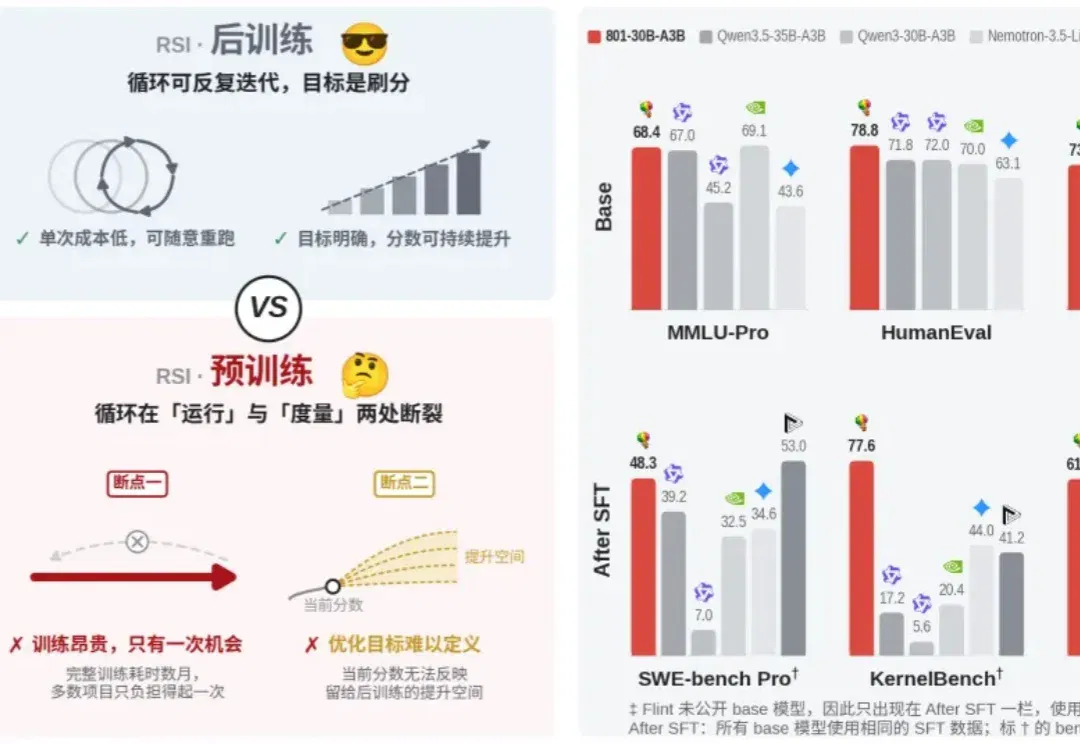
上海创智学院与新序智能发布801-30B基座、技术报告及轻量SFT数据,介绍通过调试、潜力评估和共享经验改进预训练流程。报告分别比较base、同数据微调及完整后训练模型;全球仅两家等表述属于团队观察范围。
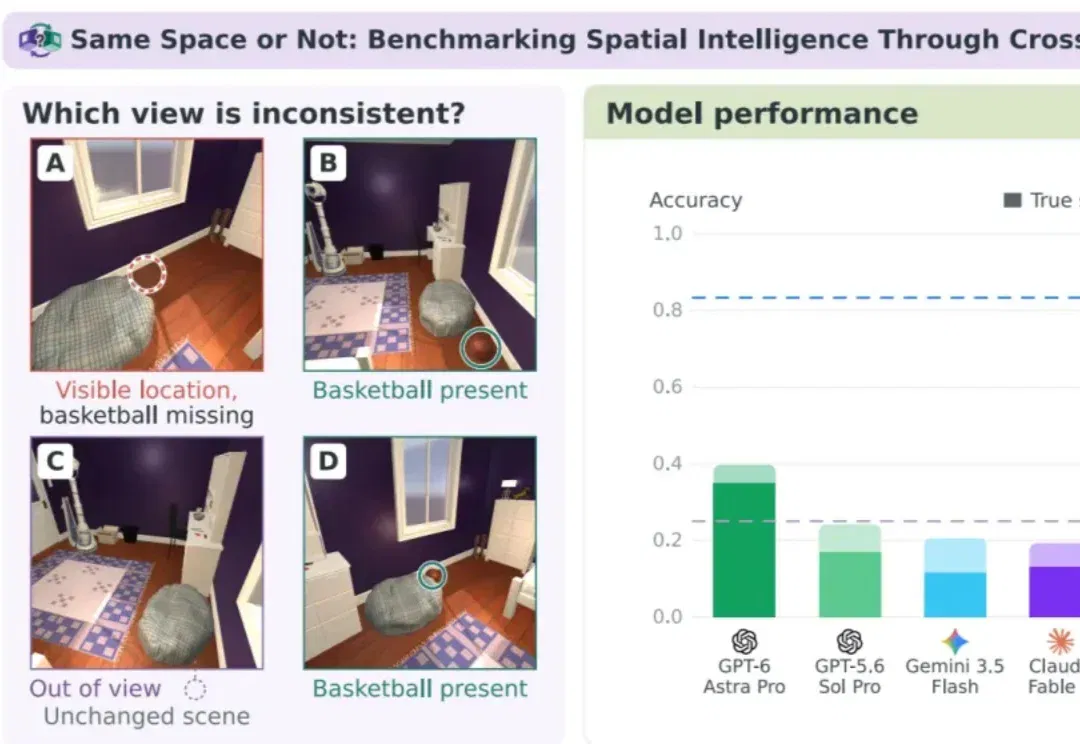
普林斯顿AI Lab等团队提出SSoN:用四张室内图像判断哪张违反同一场景的空间一致性。1000题上,人类准确率83.3%,六个受测VLM最高39.7%;解释核验、相机信息干预和定向微调进一步揭示跨视角推理的短板。
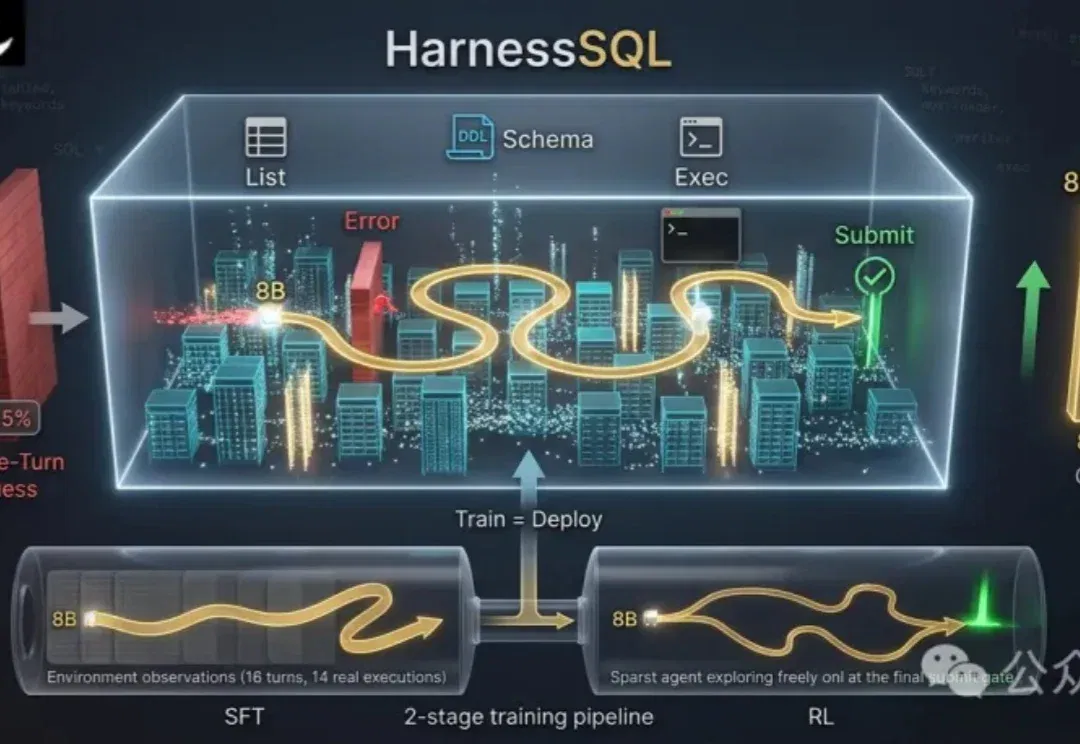
HarnessSQL 在只读数据库沙盒内结合完整轨迹微调与执行奖励强化学习,让模型学习查表、试探查询和纠错。在Spider 2.0-SQLite上,8B模型报告45.2%执行准确率,高于所列32B基线;跨方言和更完整企业环境仍需进一步扩展。
CEL 探索让机器人共享成功经验,由失败场景引导检索与策略微调,并用容错异步系统支撑集群持续运行。团队在 96 台机器人原型中观察规模收益,再用未参与训练的同型号机器人测试;高成功率来自五项指定任务,仍保留初始化示范与人类结果判定。
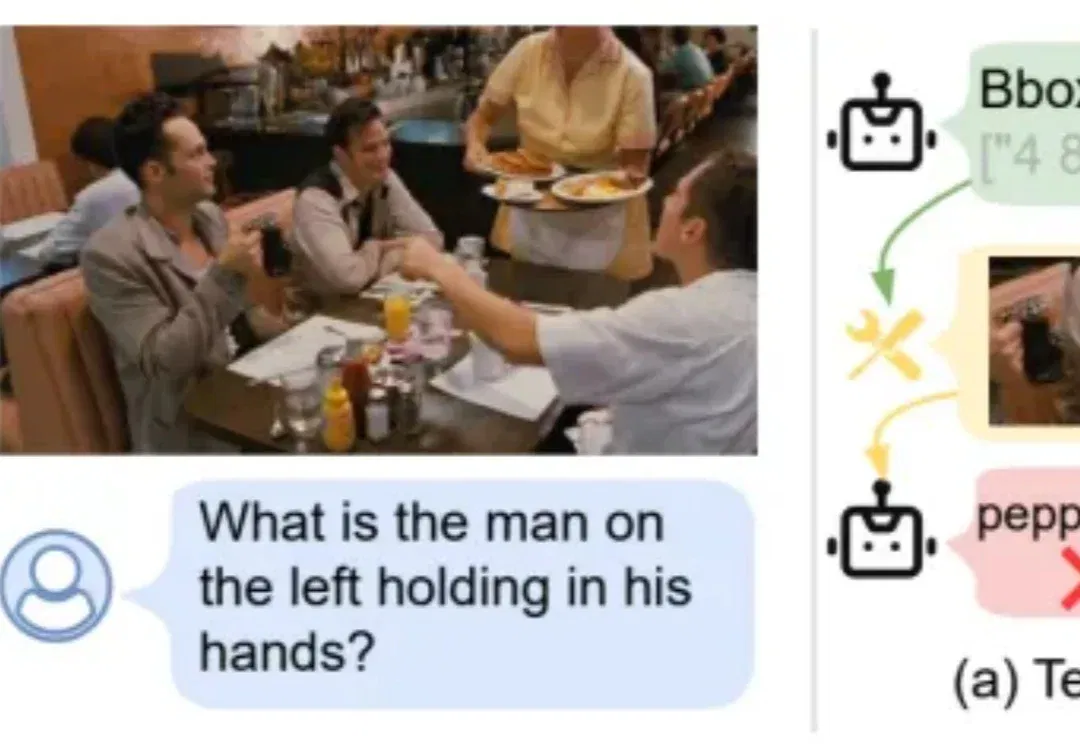
视觉模型即使理解了问题,也可能因图像裁切位置不准而错过细节。NV-CoT 用连续坐标替代离散位置选择,结合监督微调与强化学习改善区域定位;多项高分辨率测试展示了收益,但更精确的坐标仍无法替代正确的语义理解。
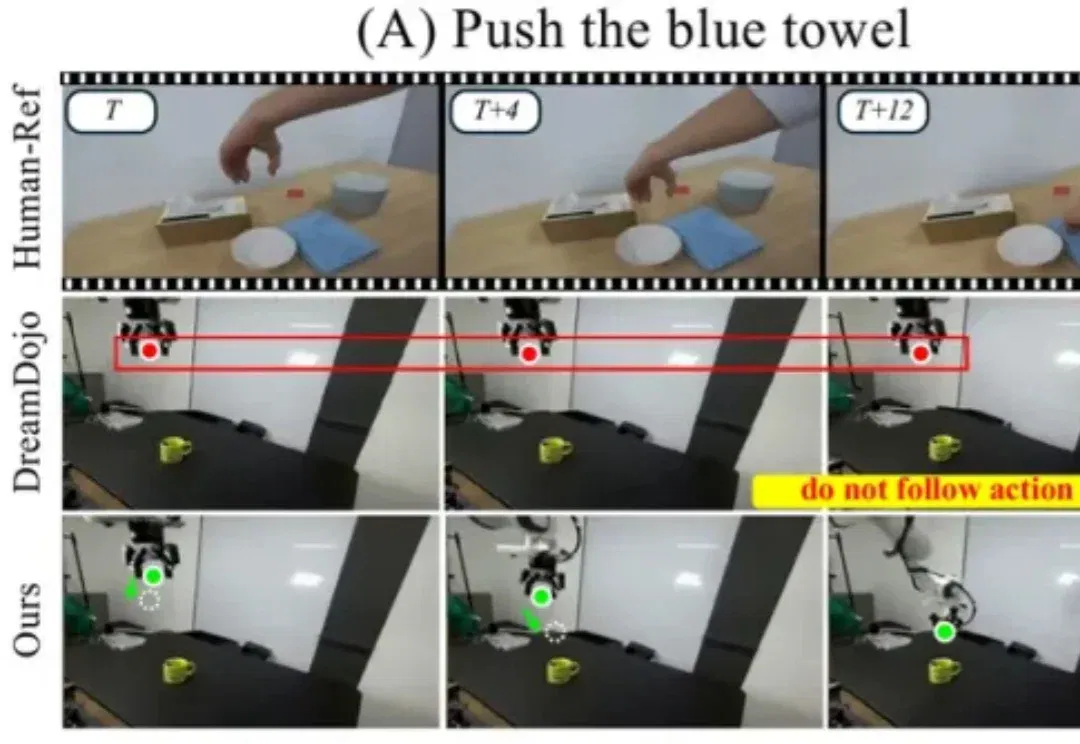
基于预训练的 Cosmos-Predict2.5-2B,SkeLAM 使用总计约 10 小时的机器人交互数据进行训练。在人手到机器人的迁移实验中,输入换成人类演示,生成视频中的机械臂仍然呈现出与演示对应的运动方向。迁移时模型参数全部冻结,没有针对这些演示额外微调。
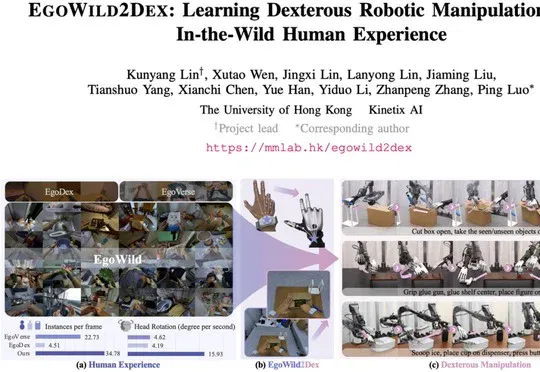
香港大学MMLab团队提出EgoWild2Dex,利用538.9小时真实人类第一视角数据训练机器人,每个下游任务使用不到1小时真机数据微调,拆快递、用热熔胶枪固定摆件和制作冰饮等任务的平均成功率达96.7%。