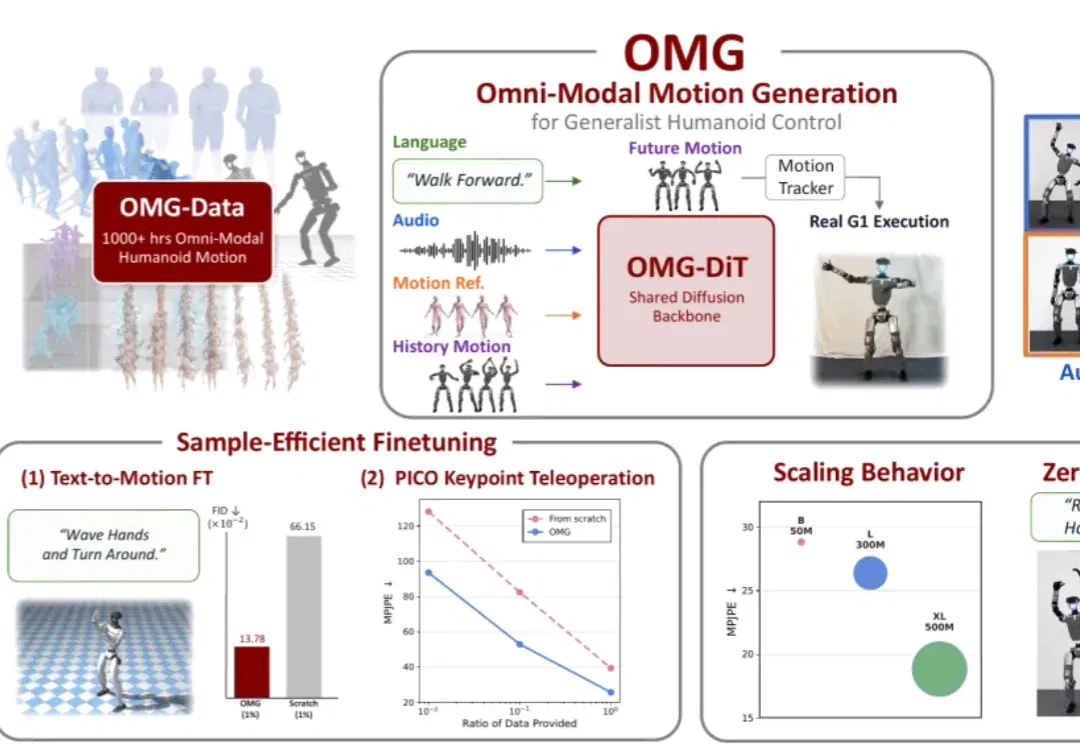
OMG多模态人形机器人运动生成框架:一句话、一段音乐即可操纵机器人完成全身动作 (opens in a new tab)
现阶段大多数人形机器人的运动控制还局限于 “有参考才能动” 的被动跟踪模式。
Total 118 articles
现阶段大多数人形机器人的运动控制还局限于 “有参考才能动” 的被动跟踪模式。
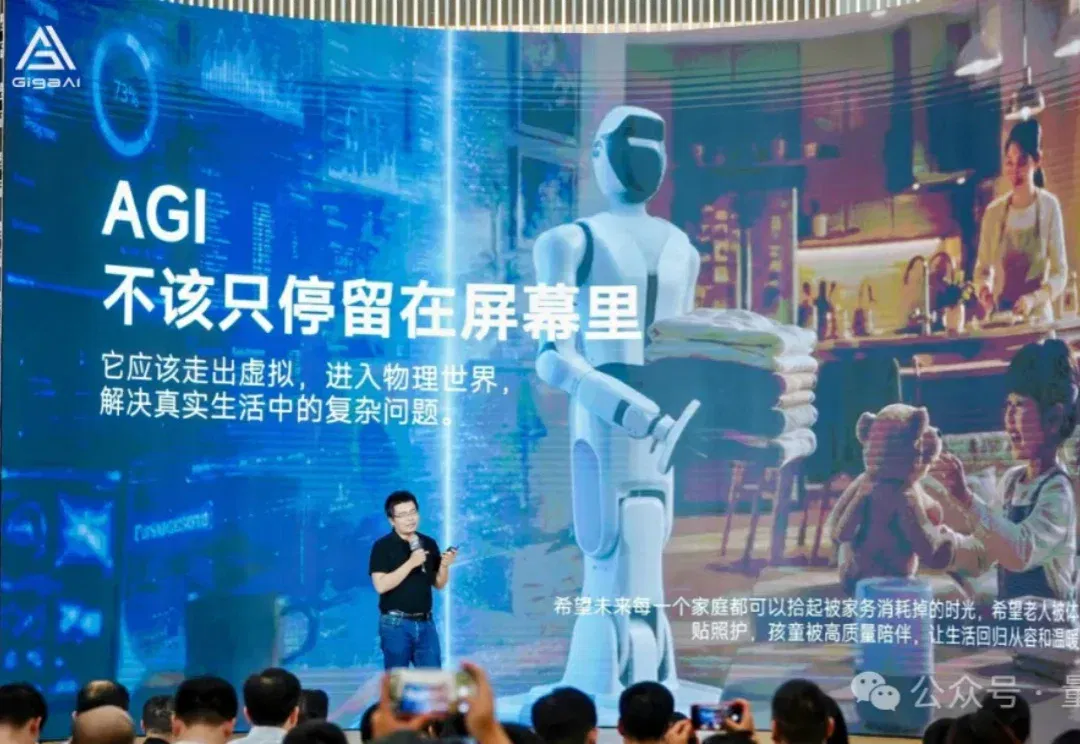
后空翻、跑酷、单手抓举几十公斤…… 过去两年,人形机器人最出圈的高光时刻,几乎都发生在精心布光的舞台上。 但镜头之外,有一个更朴素的问题始终悬而未决:它到底什么时候能走进你家,稳稳端起一杯水、收好一桌碗筷、把脏衣篮抱进洗手间? 5月20日,极佳视界没有再用“五年内”这类含糊措辞来搪塞。它把通用人形机器人真机,直接推进了武汉光谷一处真实的居民社区: 那里有人住、有孩子把玩具撒一地、家具随时会被挪动位置。 在发布会现场,极佳视界还首次完整披露了过去三年沉淀下来的“双金字塔”技术体系。 一边是数据金字塔,从互联网视频、真人数据、世界模型模拟器、仿真合成数据一路走到真机数据; 另一边是算法金字塔,围绕
智东西4月12日消息,昨日下午,宇树科技在B站和社交平台X上发出一段新视频,其人形机器人H1跑步速度达到每秒10米,宇树官方称H1用“普通人的体质,跑出了世界冠军的速度”,再次刷新人形机器人的世界纪录。
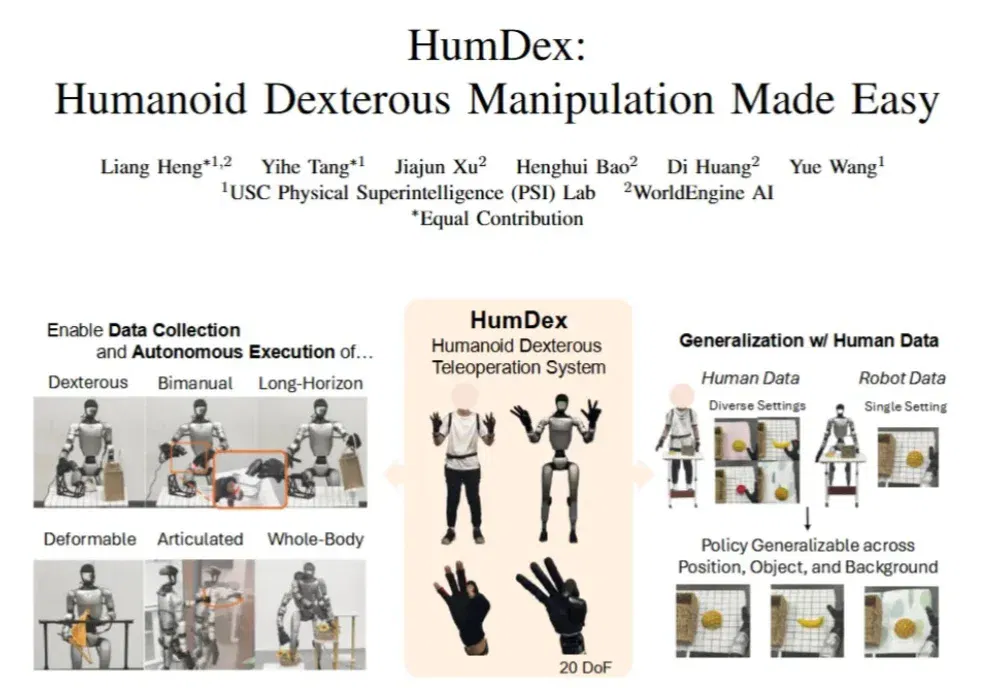
人形机器人全身灵巧操作是通向通用具身智能的核心目标之一。在这一愿景下,机器人不仅需要双臂与高自由度多指灵巧手的精细协调,还需要与全身位姿(如行走、弯腰)进行动态配合。
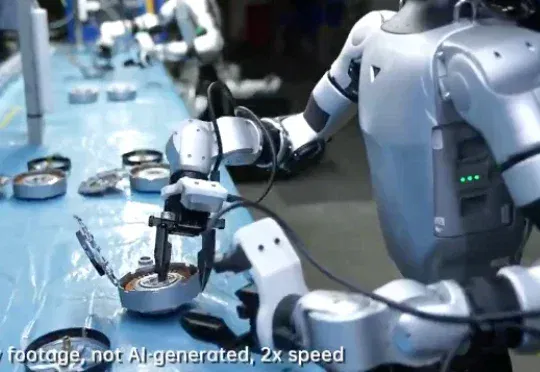
这已经是宇树机器人第三次亮相春晚,我们却感到了前所未有的震撼。今年的央视春节联欢晚会上,还是那家全球领先的宇树科技,把舞台当成了新技术的展示场。一群活力十足的人形机器人,上演了一出武术表演《武 BOT》,全程都没怎么切镜头:
起猛了,怎么在演唱会看到人形机器人跳「韦伯斯特」了! 真就一个大写的「Wow」!12 月 18 日,在王力宏「最好的地方」巡回演唱会成都站现场,六台人形机器人随《火力全开》歌曲登台与歌手及舞者同台表演。
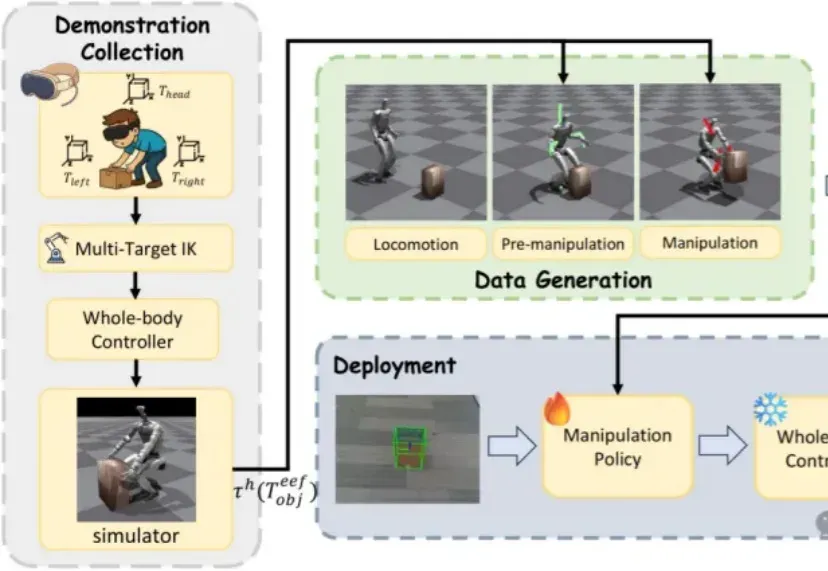
近日,来自北京大学与BeingBeyond的研究团队提出DemoHLM框架,为人形机器人移动操作(loco-manipulation)领域提供一种新思路——仅需1次仿真环境中的人类演示,即可自动生成海量训练数据,实现真实人形机器人在多任务场景下的泛化操作,有效解决了传统方法依赖硬编码、真实数据成本高、跨场景泛化差的核心痛点。
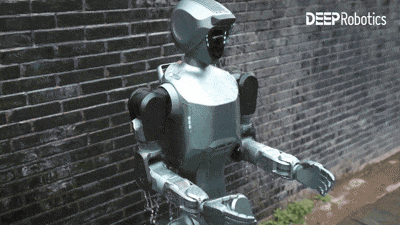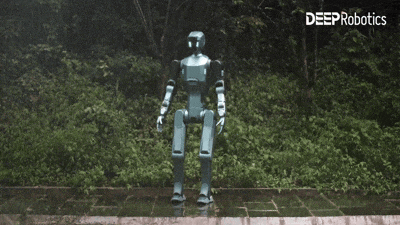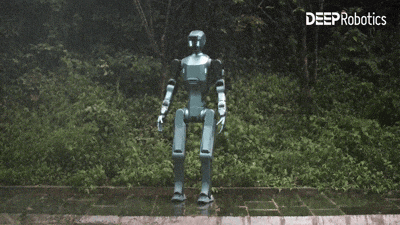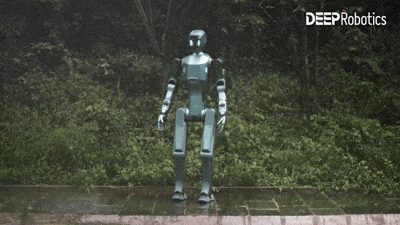
杭州六小龙之一的云深处,率先把人形机器人户外作业能力拉满了。杭州六小龙之一的云深处,率先把人形机器人户外作业能力拉满了。甚至直接大水漫灌也没再怕的。
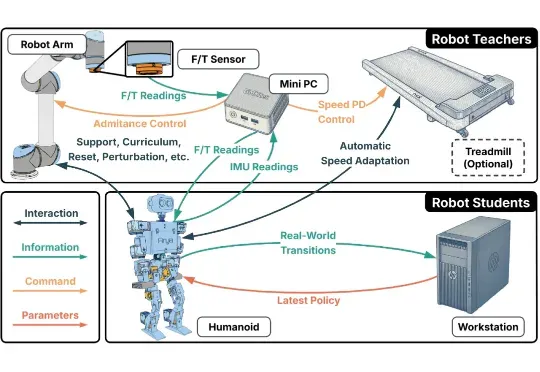
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。
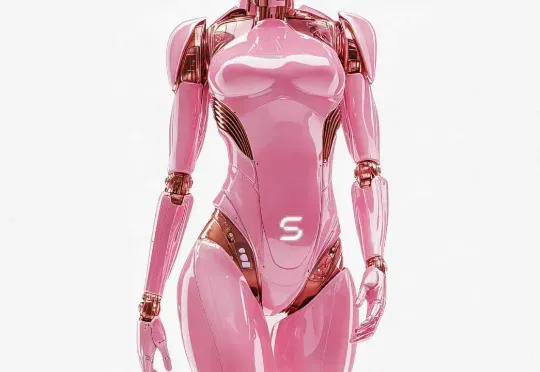
独家获悉, 亲密交互人形机器人公司Somnia Lab已完成近千万美元天使轮融资,并计划于近期启动 Pre-A 轮融资。长期来看,Somnia Lab的目标并不只是打造一款人形机器人,而是推动人类文明进入人与机器协作、共生、共存的新阶段