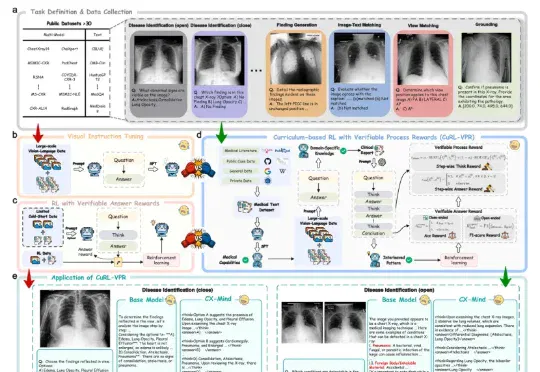
上交x创智x瑞金联合发布CX-Mind:胸片诊断进入“可验证推理”时代 (opens in a new tab)
上海交通大学、上海创智学院与瑞金医院联合发布的CX-Mind,是目前首个将胸片诊断推进为「可验证推理链」的多模态大模型——从看到异常,到解释为什么、排除了什么、结论怎么来的,每一步都有影像证据支撑。
Total 438 articles
上海交通大学、上海创智学院与瑞金医院联合发布的CX-Mind,是目前首个将胸片诊断推进为「可验证推理链」的多模态大模型——从看到异常,到解释为什么、排除了什么、结论怎么来的,每一步都有影像证据支撑。
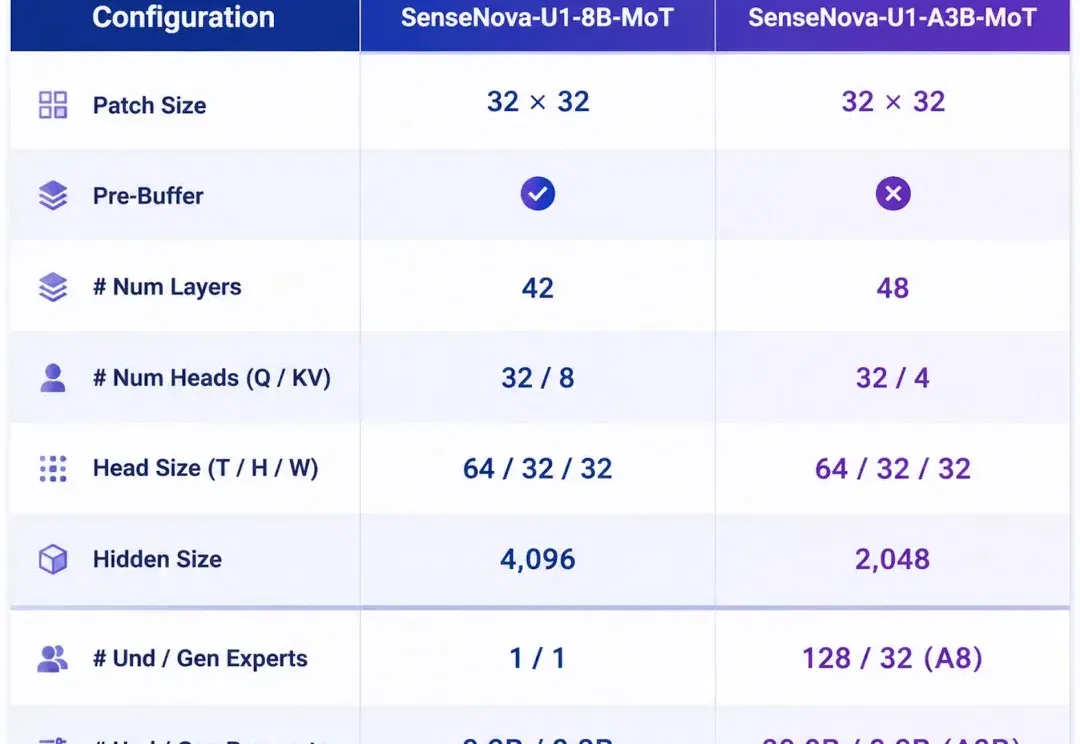
当 AI 行业的目光集中在 Agent、工具调用、长程任务这些上层应用之时,底层的多模态架构正在经历一次更安静、也更彻底的范式转变 —— 它要回答的是一个看似朴素的问题:理解与生成,是否天生就该是两件事?
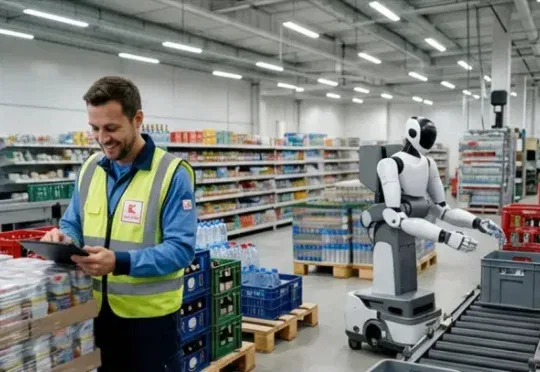
开普勒机器人前 CEO 胡德波已开启具身智能赛道的第二次创业,新公司名为「索塔无界」。这一次,他选择了一条和开普勒不同的路。索塔无界将在今年夏天展示完整大脑能力,包括世界模型、多模态 VLA 以及 Physica-Claw 机器人操作系统,并在实验室跑通早期商业场景全流程。
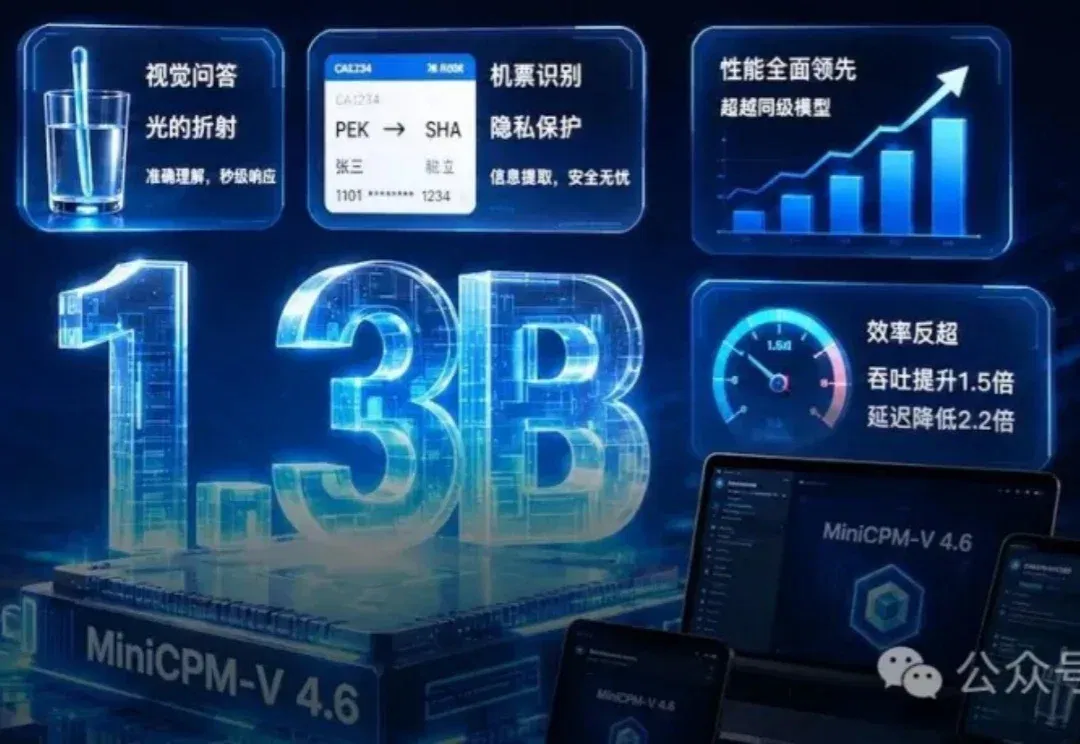
端侧多模态,卷出新天花板。仅1.3B,性能反超,效率翻倍,一张4090就能「爆改」。刚刚,清华系团队面壁智能开源了新一代「小钢炮」MiniCPM-V 4.6,再次证明了在端侧AI领域,中国团队已然站在世界前沿。
重构仿真数据的生产方式。 5月12日,虚时科技(Intime AI)与地瓜机器人联合开发的首款仿真空间数据生成平台——AnySceneGen正式发布。 这是一个面向具身智能训练的仿真空间生成平台。用户可以基于多模态输入,快速生成对应的三维仿真场景,场景中所有物体自带完整的物理属性,可直接导入Isaac Sim、MuJoCo等主流仿真平台,用于机器人训练、评测与数据采集。 AnySceneGen平台产品界面 这场合作真正值得关注的,是它直指一个被反复提及,却迟迟无解的行业难题。 过去两年,具身智能对训练数据的需求进入指数级增长阶段。仿真数据理论上可以突破真实采集的物理限制,通过算力并行无限扩展,
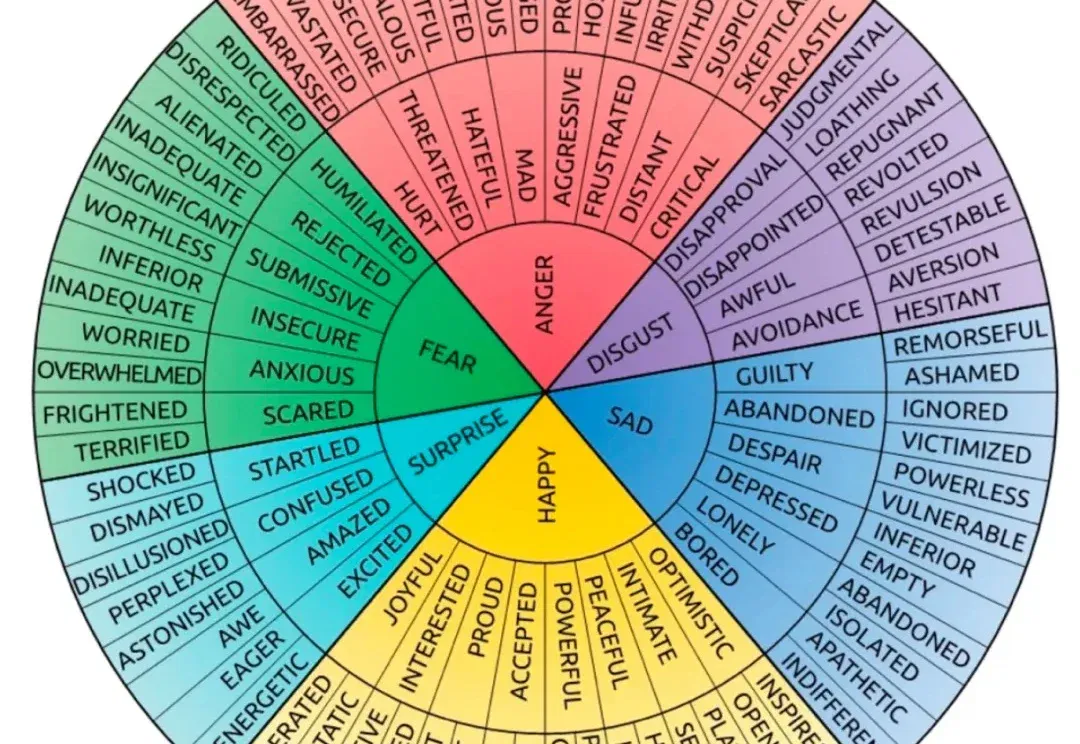
随着语音、视频、多模态能力不断融入大语言模型(LLM),人与 AI 的交互正在越来越接近自然对话。今天的 LLM 不再只是回答问题的工具,也越来越多地出现在教育、客服、陪伴、心理健康等高度依赖情绪理解的场景中。
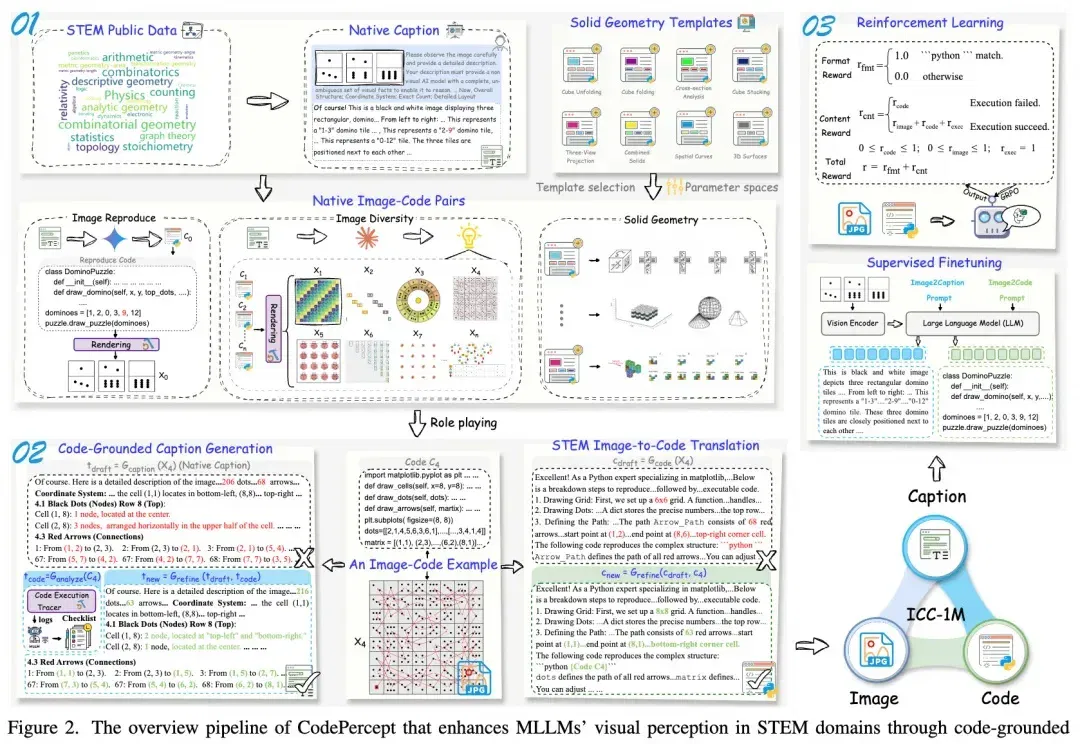
当多模态大语言模型(MLLMs)在面对科学、技术、工程和数学(STEM)领域的视觉推理题时频频「翻车」,一个根本性的问题摆在了所有研究者面前:大模型做不出理科题,究竟是因为「脑子笨」(推理能力受限),还是因为「眼神差」(视觉感知缺陷)?
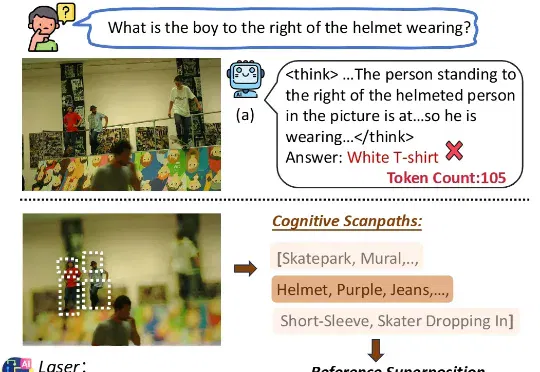
为了解决这一痛点,由 MBZUAI、复旦大学、中国人民大学高瓴人工智能学院以及哈佛大学联合组成的研究团队,提出了一种名为 Laser 的全新隐式视觉推理范式。该研究从认知心理学中汲取灵感,引入了 “Forest-before-Trees” 的认知机制,通过动态窗口对齐学习(DWAL),首次实现了在隐空间中维持视觉特征的 “概率叠加” 状态。
用强化学习(RL)优化文生图模型的 prompt following 能力,是一条被广泛验证的路径 —— 让模型根据 prompt 用不同随机种子生成多张图片,通过 reward model 计算 reward,再利用相关 RL 算法优化模型。
Realtime API 是 OpenAI 的实时语音交互接口,在 24 年的 DevDay 首次亮相,当时还是 beta,调用贵到离谱,音频输出 200 刀/百万 token:OpenAI 凌晨发布:Realtime 实时多模态 API,及其他