Search

Results for “RL”

Total 362 articles

0.9B跑出90%真机成功率!上海交大为VLA补上空间感

0.9B跑出90%真机成功率!上海交大为VLA补上空间感 (opens in a new tab)

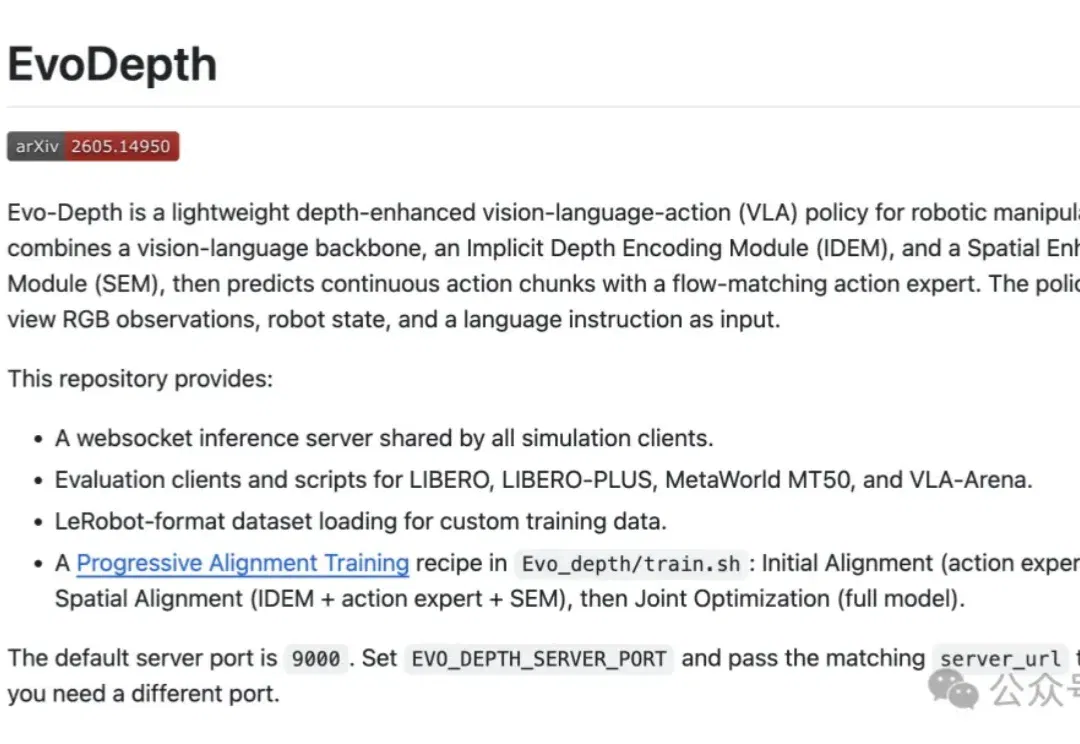
机器人看得见,但不一定看得准。 大量VLA模型仍然主要依赖二维视觉,一旦遇到精定位、细摆放、遮挡判断这类需要空间感知的任务,成功率就会明显下滑。 补空间信息的路有两条,但都有代价。 显式3D路线靠深度传感器和点云重建,硬件链路长、对标定误差敏感;隐式3D路线从RGB学几何,省了硬件,但不少方案依赖较重的基础模型,训练和推理成本偏高。 现在,上海交大MINT团队提出了一条中间路线: Evo-Depth,约0.9B参数,不额外增加硬件负担,用紧凑的隐式深度编码把空间感写进VLA策略里,仿真与真机同时兼顾性能与部署效率。 仿真端,Meta-World 84.4%、LIBERO 95.4%;真机平均成
AI guides
0
性能超越李飞飞,他们把10亿高斯点的3D世界装进浏览器

性能超越李飞飞,他们把10亿高斯点的3D世界装进浏览器 (opens in a new tab)

我们知道,世界是三维的。 但互联网普及至今,受限于技术、硬件和传播载体,在几十年的时间里,都在把这个三维世界压成二维来表达。文字、图片、视频,这三种信息载体承载了我们今天在网上看到的几乎一切,都已经把这个世界降维。这是过去,互联网受限于带宽、硬件和计算能力后的「妥协」。 直到 3D 高斯泼溅(3D Gaussian Splatting, 3DGS) 的出现,才第一次让「随手拍、即时重建、实时漫游」三维场景成为可能。但这项技术一直卡在「最后一百米」:怎么让普通人在浏览器里流畅地看? 今年 4 月,李飞飞领衔的 World Labs 开源了 3D 高斯渲染引擎 Spark 2.0,瞬间引起技术圈的

AI news
0
终结VLA?英伟达押注的具身新范式,首篇世界动作模型WAM综述重磅发布

终结VLA?英伟达押注的具身新范式,首篇世界动作模型WAM综述重磅发布 (opens in a new tab)

Jim Fan 押注的这条 “先预测世界,再生成动作” 的新路,正是当下具身智能领域最炙手可热的下一代范式 —— 世界动作模型(World Action Models,简称 WAM)。虽然 WAM 正在迅速成为各大顶尖实验室的核心发力点,但业界至今仍然缺乏对它的统一标准和系统梳理。近期,复旦大学可信具身智能研究院,上海创智学院,新加坡国立大学发表了首篇 WAM 的详细综述。

AI guides
0