让机器人「不只是走路」,Nav-R1引领带推理的导航新时代 (opens in a new tab)
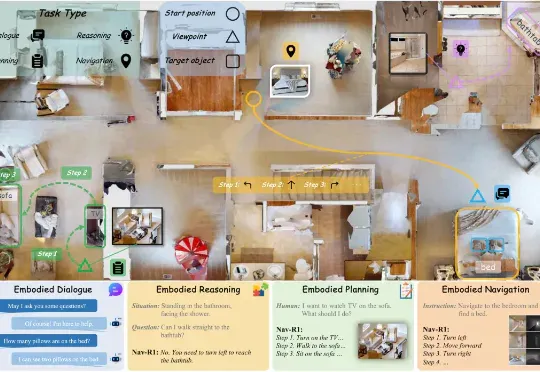
这篇题为《Nav-R1: Reasoning and Navigation in Embodied Scenes》的新论文,提出了一个新的「身体体现式(embodied)基础模型」(foundation model),旨在让机器人或智能体在 3D 环境中能够更好地结合「感知 + 推理 + 行动」。简单说,它不仅「看到 + 听到+开动马达」,还加入清晰的中间「思考」环节。
Total 224 articles
这篇题为《Nav-R1: Reasoning and Navigation in Embodied Scenes》的新论文,提出了一个新的「身体体现式(embodied)基础模型」(foundation model),旨在让机器人或智能体在 3D 环境中能够更好地结合「感知 + 推理 + 行动」。简单说,它不仅「看到 + 听到+开动马达」,还加入清晰的中间「思考」环节。
近日,备受关注的德里亚·巴茨(Andrea Bartz)等诉Anthropic公司的集体诉讼案以一项高达15亿美元的和解协议暂告段落。该案自立案之初便牵动科技界与版权界神经,其最终处理结果及创纪录的和解金额,在AI行业内引发强烈震动。
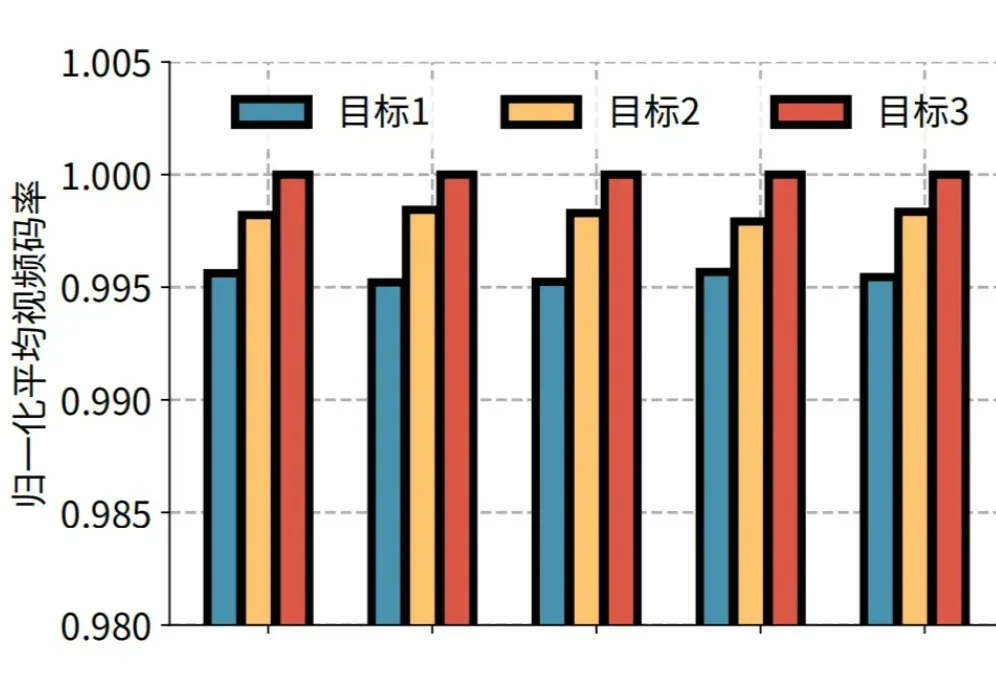
近日,快手与清华大学孙立峰团队联合发表论文《Towards User-level QoE: Large-scale Practice in Personalized Optimization of Adaptive Video Streaming》,被计算机网络领域的国际顶尖学术会议 ACM SIGCOMM 2025 录用。
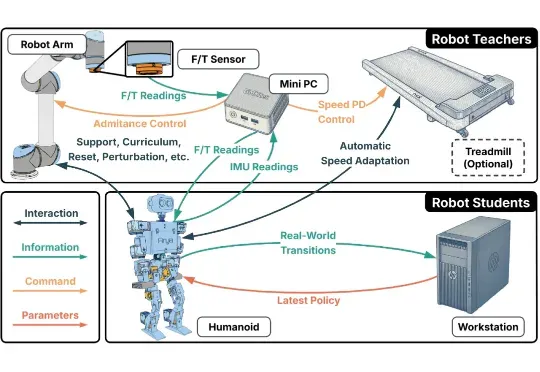
人形机器人的运动控制,正成为强化学习(RL)算法应用的下一个热点研究领域。当前,主流方案大多遵循 “仿真到现实”(Sim-to-Real)的范式。研究者们通过域随机化(Domain Randomization)技术,在成千上万个具有不同物理参数的仿真环境中训练通用控制模型,期望它能凭借强大的泛化能力,直接适应动力学特性未知的真实世界。