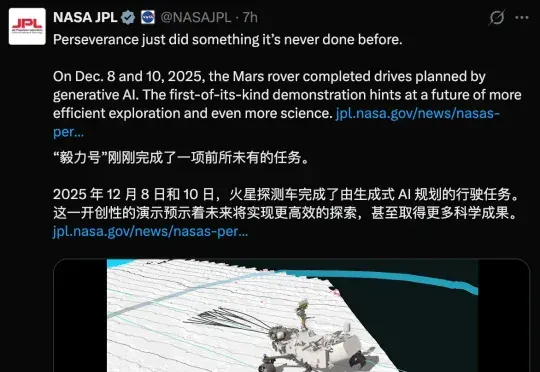
Claude「开上」火星!跨越3.6亿公里,AI指挥毅力号自动驾驶 (opens in a new tab)
Claude登陆火星!这是AI首次在外星上实现了「自动驾驶」。就在刚刚,NASA官方确认:人类历史上首次由AI全权规划的外星行驶任务,圆满完成!此次任务的具体地点在火星上的杰泽罗陨石坑(Jezero Crater)。
Total 28 articles
Claude登陆火星!这是AI首次在外星上实现了「自动驾驶」。就在刚刚,NASA官方确认:人类历史上首次由AI全权规划的外星行驶任务,圆满完成!此次任务的具体地点在火星上的杰泽罗陨石坑(Jezero Crater)。
腾讯云大会以 Manifold AI、RoboScience 和 Zeroth 为例,介绍仿真数据、异构计算、存储及网络如何配合具身模型训练与部署。文中效率数字来自企业具体项目,不能据此认为购买GPU无用,或云端方案适合所有机器人任务。
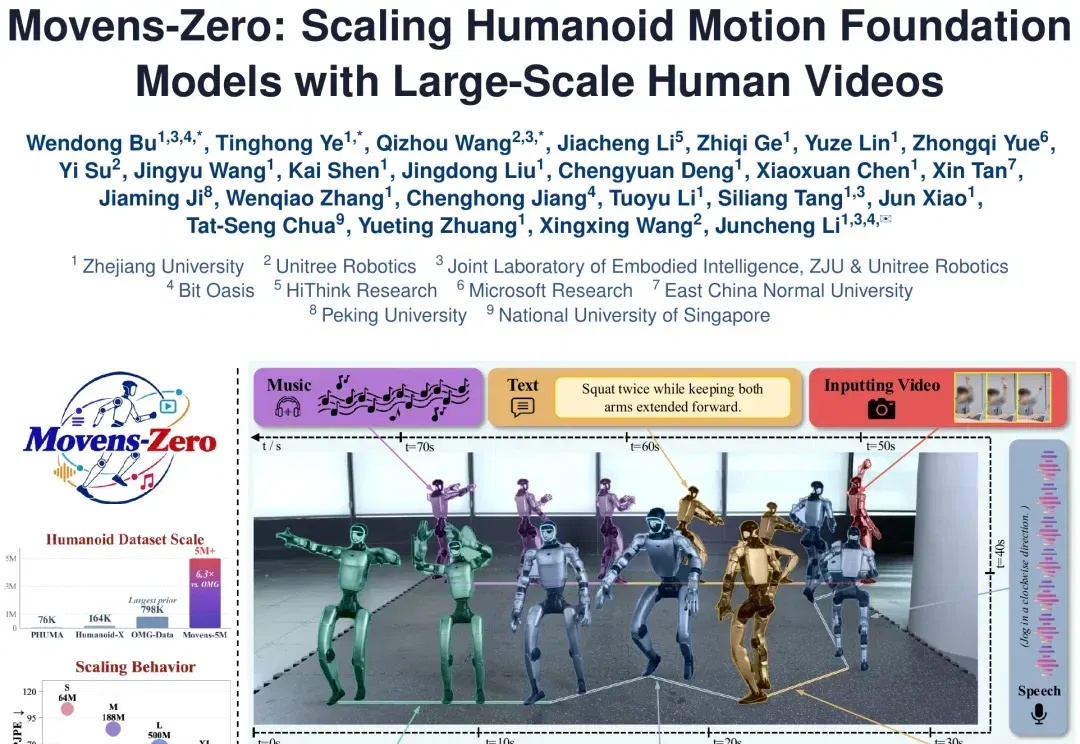
Movens-5M pairs five million simulation-validated robot motions with text, video, speech and music. The team trains Movens-Zero and demonstrates it on a Unitree G1, using scaling experiments to examine gains from more data and larger motion experts.
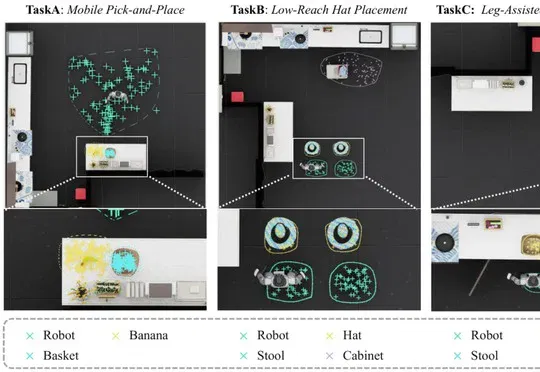
The system reconstructs phone-captured scenes, generates and validates actions in simulation, then transfers them to G1. Tests cover three task types; expanded simulation data and real-data baselines differ in volume.
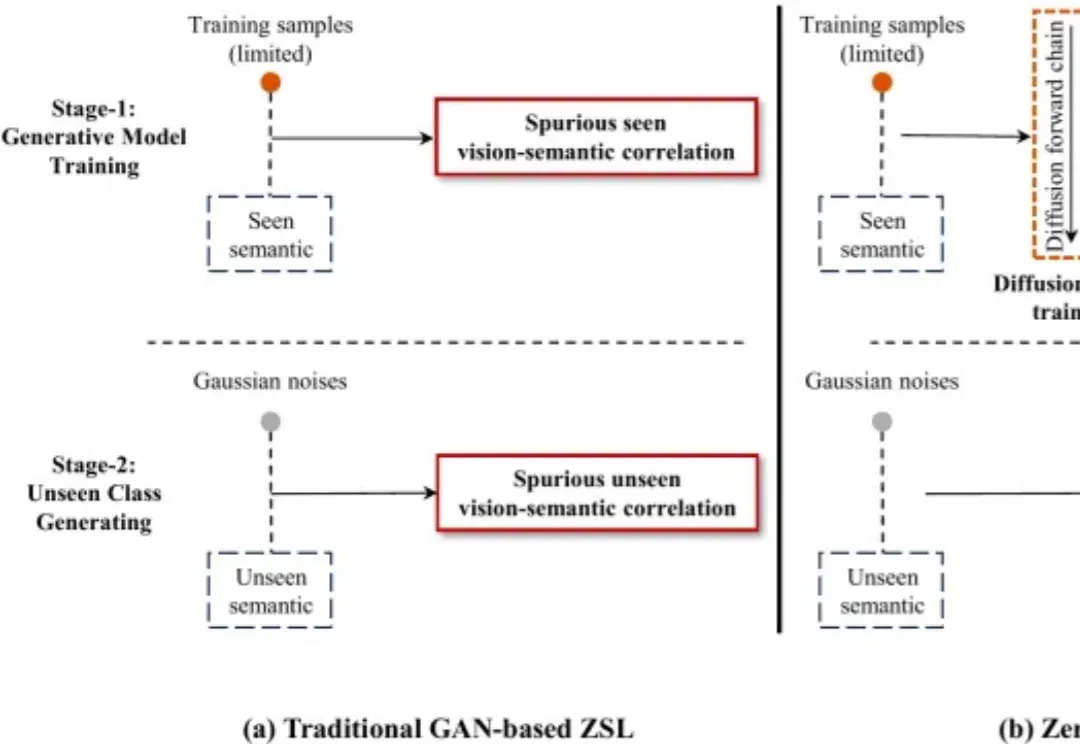
零样本学习的目标,是让模型识别训练时从未出现过的类别。
DeepSeek-V4-Flash-Vision-Exp多模态模型正式开源,该模型为DeepSeek-V4系列首个实验性多模态模型,基于DeepSeek-V4-Flash架构集成视觉模块,在真实世界软件工程测试DeepSWE中以59.3%反超Opus-4.8登顶,并在零样本视觉推理测试ZeroBench中击败Opus-4.8。
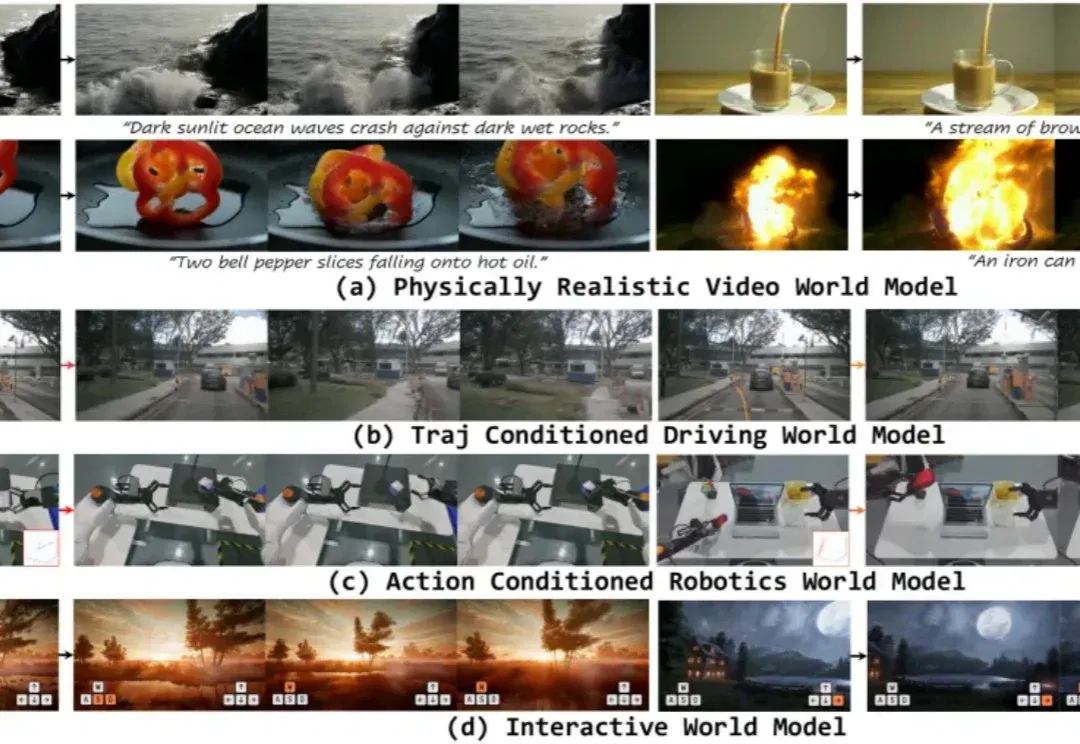
从物理视频生成到运动迁移,再到可控世界建模。
“全球首个具身 Physical AI 开源生态,将如何改写机器人行业格局? ”
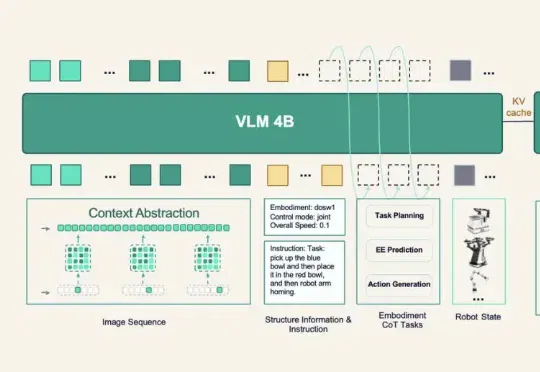
今天的原力灵机开发者大会上,这家公司就把新一代具身基础模型DM0.5端上了桌。 往前,它能接住数据飞轮;往后,它连着开发者平台与真实场景,可以说是后续一切落地动作的底座。
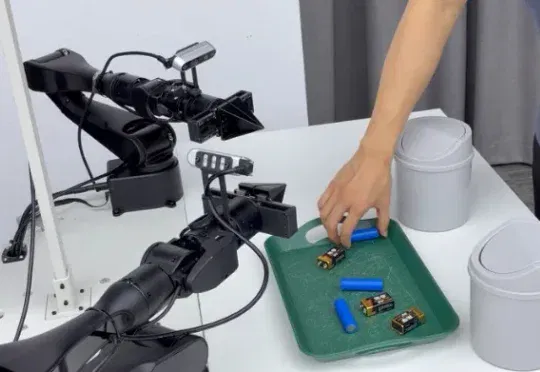
今天原力灵机正式发布的 DM0.5 往前推进了一步。它不只是继续提高某些固定任务上的表现,而是围绕真实世界里的泛化问题做了一次系统突。 如果深入分析,就会发现 DM0.5 这几个核心提升,都是想解决一个问题:如何让具身模型从可控环境里的能力演示,走向开放环境里的稳定执行。