蚂蚁灵波开源 LingBot-Touch,用近 5000 小时触觉数据训练机器人感知 (opens in a new tab)
LingBot-Touch 统一三种触觉传感器的表示。团队在两款灵巧手、26 项真机任务和 12 项仿真任务上评估了触觉信息的作用。
Total 17 articles
LingBot-Touch 统一三种触觉传感器的表示。团队在两款灵巧手、26 项真机任务和 12 项仿真任务上评估了触觉信息的作用。
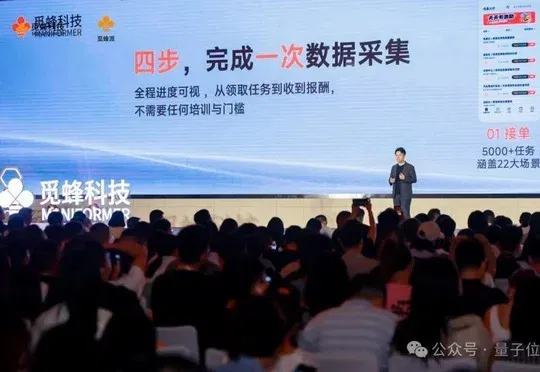
觅蜂科技推出被称为"中国版Index"的物理AI数据众包服务平台"觅蜂派",通过众包模式让普通人佩戴自研MEgo采集设备在真实场景采集具身数据赚取报酬,已积累2万台设备和百万小时级数据,并开始服务腾讯Robotics X实验室、蚂蚁灵波等客户。
机器人打拳跳舞火了一年,它什么时候才能替我们上班?
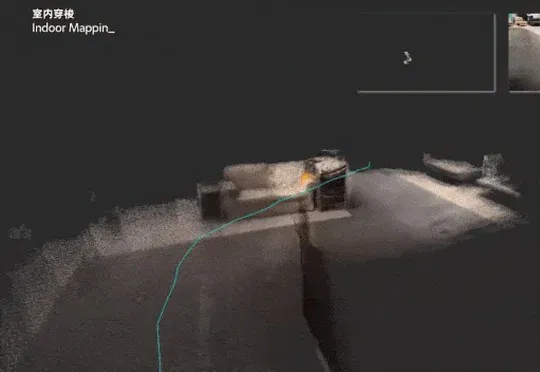
蚂蚁灵波开源的流式3D重建模型LingBot-Map凭借几何上下文注意力机制在GitHub获16.9K Stars后,其论文入选ECCV 2026 Oral,全球开发者围绕该项目完成Apple Silicon桌面前端、RTX 4060低显存适配及Ray-Ban Meta智能眼镜采集等多种二次开发。
蚂蚁灵波选择了后一条路:开源 LingBot-Video。这是一个面向具身智能的视频生成基座模型,也是一套专为机器人场景设计的 DiT 视频预训练范式。通用视频模型更多学习画面变化、镜头运动和视觉风格;LingBot-Video 则把重点放在动作、任务、交互和物理环境变化上,面向世界预测、动作理解和机器人训练构建视频生成基座。
最新世界模型 LingBot-World 2.0 正在试图实现的事情。「一个世界只需要几秒钟就能造出来」不再仅限于预制的世界,而是让每一次生成,都是一次全新的创造。这是一个秒级生成、支持实时交互的开源世界模型。
大模型的革命行将结束,即将开启的会是物理 AI 时代?