灵巧操作头号玩家:Sharpa把指尖「触觉」进化到全面「体感」 (opens in a new tab)
在IROS上,Sharpa发布全自研通用人形机器人D01、新一代灵巧手W02和外骨骼数据手套AE01,将电子皮肤触觉感知从指尖扩展至全身,结合CraftNet与世界模型构建本体、手部与数据采集的灵巧操作全栈体系。
Total 41 articles
在IROS上,Sharpa发布全自研通用人形机器人D01、新一代灵巧手W02和外骨骼数据手套AE01,将电子皮肤触觉感知从指尖扩展至全身,结合CraftNet与世界模型构建本体、手部与数据采集的灵巧操作全栈体系。
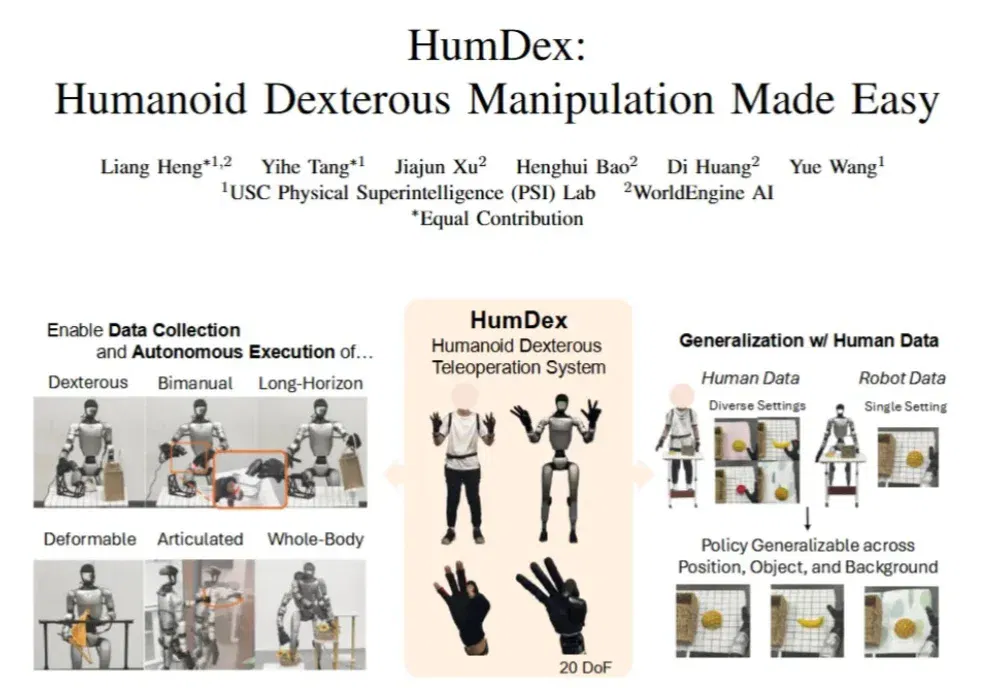
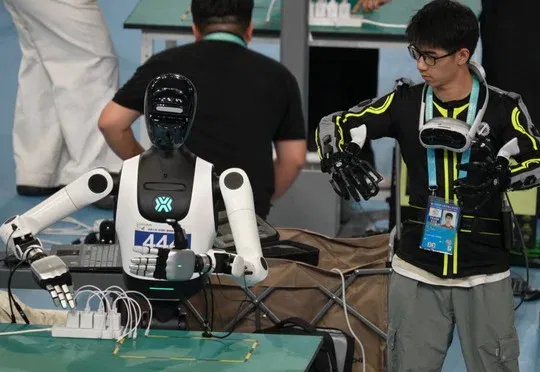
人形机器人全身灵巧操作是通向通用具身智能的核心目标之一。在这一愿景下,机器人不仅需要双臂与高自由度多指灵巧手的精细协调,还需要与全身位姿(如行走、弯腰)进行动态配合。
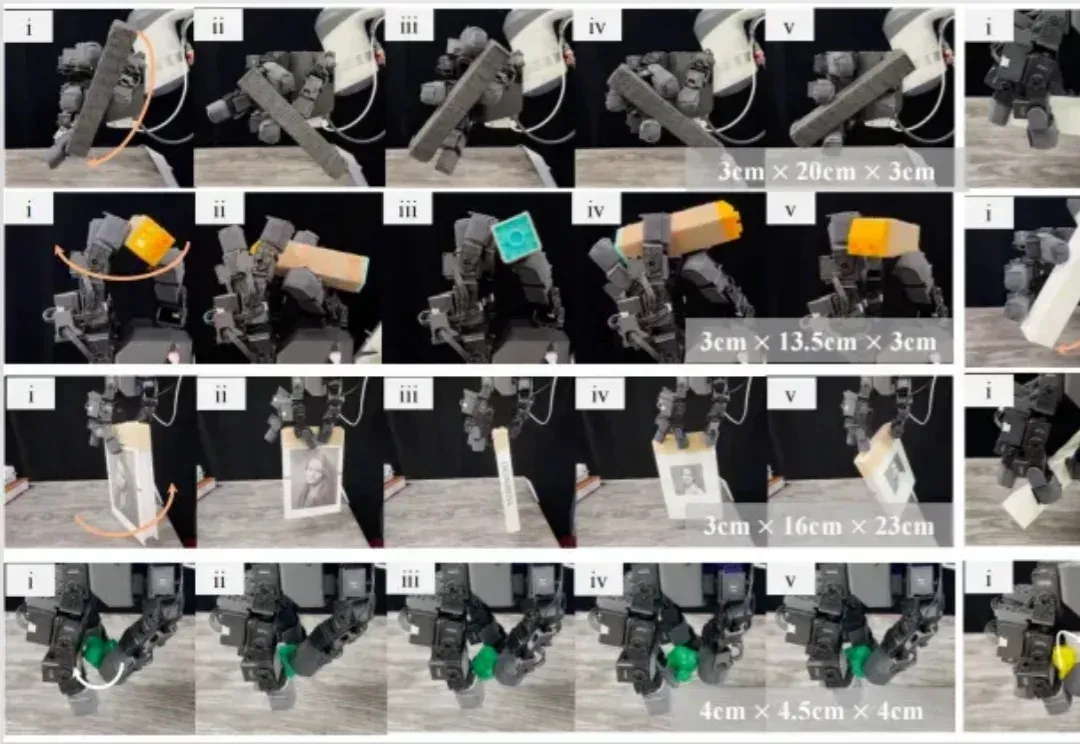
机器人使用灵巧手帮人类在工厂里拧螺丝,在家里切菜做饭的一天何时可以到来?为了实现这一愿景,旨在解决灵巧操作技能 sim-to-real 难题的 DexNDM 应运而生。
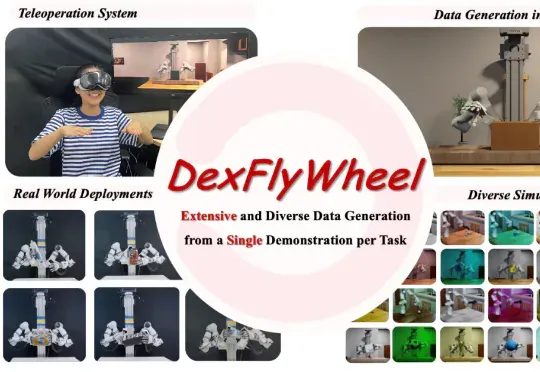
近期,北京大学、哈尔滨工业大学联合 PsiBot 灵初智能提出首个自我增强的灵巧操作数据生成框架 ——DexFlyWheel。该框架仅需单条演示即可启动任务,自动生成多样化的灵巧操作数据,旨在缓解灵巧手领域长期存在的数据稀缺问题。目前已被 NeurIPS 2025 接受为 Spotlight(入选率约 3.2%)
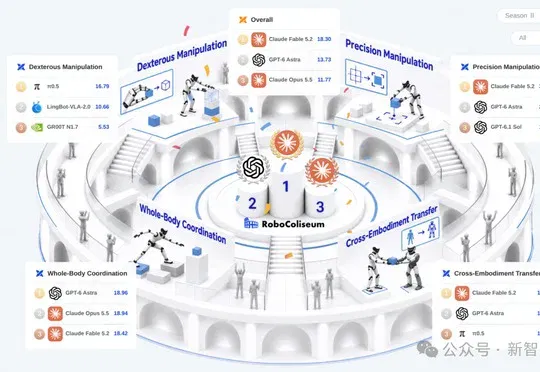
The update covers dexterous manipulation, whole-body coordination, precision tasks and cross-embodiment transfer. Agents and policies are managed separately, with scores reflecting progress and execution efficiency.
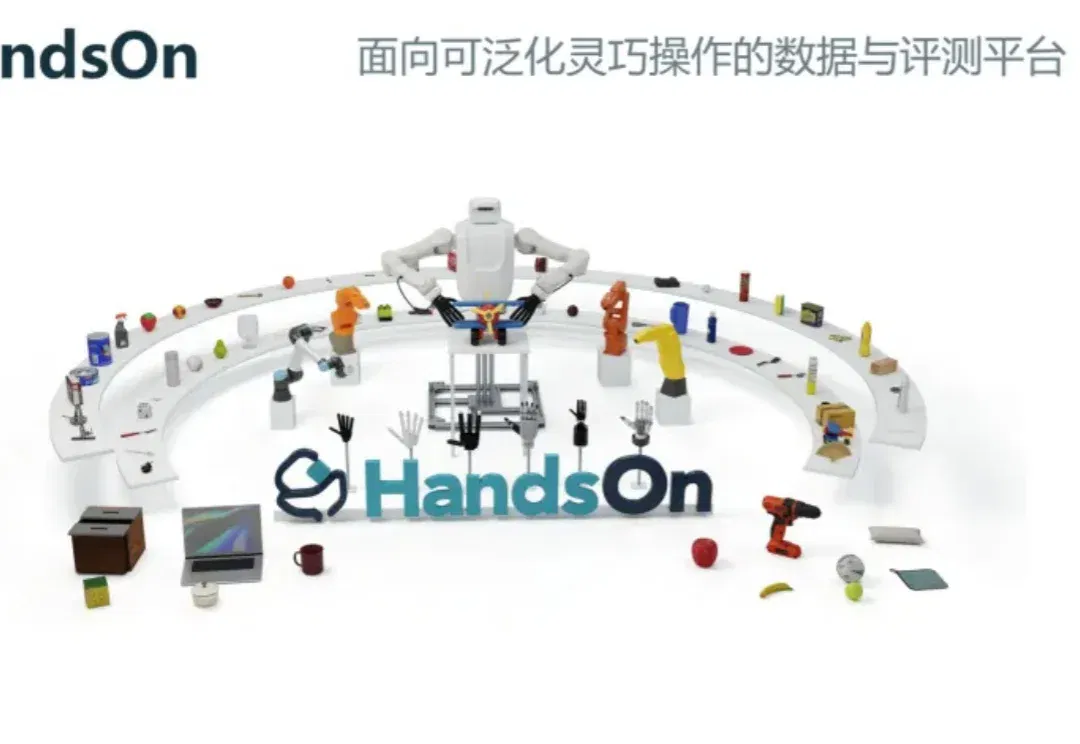
机器人操作的「考卷」,需要为灵巧手重新出一份了。
灵巧操作的最高境界,是「无剑胜有剑」。 作者丨向欣 高景辉 编辑丨高景辉 金庸笔下的独孤求败,对剑术的理解有几重境界:二十岁前看重利剑凌厉刚猛,四十岁前领悟重剑「大巧不工」;四十岁后渐渐达到「不滞于物
过去几年,机器人灵巧手的竞争焦点长期围绕“多少自由度”“能不能抓住”“能不能完成复杂动作”。进入具身智能时代后,这一瓶颈正在悄然转移:机器人不再只是缺少一只“能动的手”,而是缺少一只能够真正理解接触、感知力反馈、判断材质与状态的“认知之手”。
人形机器人正在进入一个新的竞争阶段。 AI科技评论获悉,人形智能公司 Current Robotics(元流)首次对外披露融资进展:公司已先后完成种子轮、天使轮、Pre-A轮融资,累计融资数亿元人民币。 公司投资方包括 BV百度风投、高瓴创投、绿洲资本、Monolith砺思资本、前海方舟、复星创富、钧山资本等财务投资机构,以及智元机器人、星海图、极壳科技等产业方。融资资金将主要用于推进人类全身数据规模化采集,并重点投入全身灵巧操作基模、交互式世界模型等核心技术研发。 过去两年,人形机器人的身体变得越来越复杂。双足、腰部、双臂,再叠加20自由度以上的灵巧手,整机自由度一路向上。硬件能力被推高之后
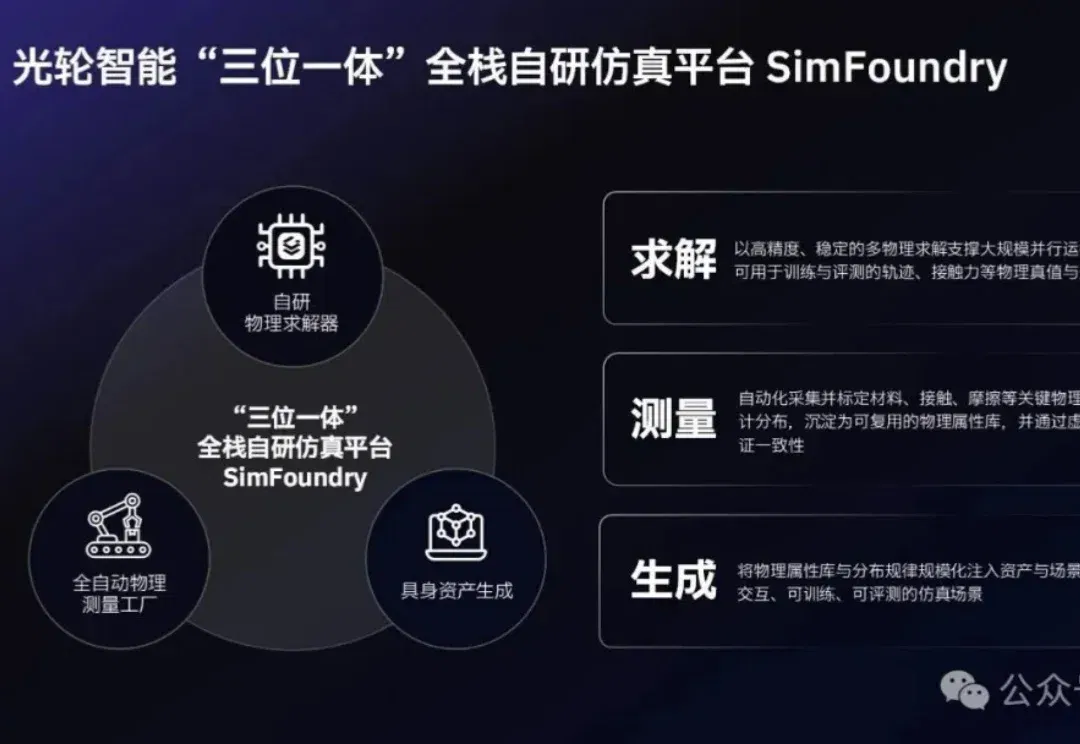
Lightwheel introduces robot reinforcement-learning environments during CoRL, demonstrating an over-eight-minute simulated car-repair task with dexterous hands, tools and deformable objects. The product links task construction, calibration, training and independent evaluation.