USENIX Security 2026|上海创智学院×复旦大学给智能体装上轨迹「安全规则审计员」:让Agent的行动可审计、可解释 (opens in a new tab)
智能体时代,安全研究不仅要关心模型说了什么,现在还必须进一步回答:它做了什么、为什么这么做,以及这次的执行轨迹是否越过了当前场景明确规定的安全边界。
Total 19 articles
智能体时代,安全研究不仅要关心模型说了什么,现在还必须进一步回答:它做了什么、为什么这么做,以及这次的执行轨迹是否越过了当前场景明确规定的安全边界。
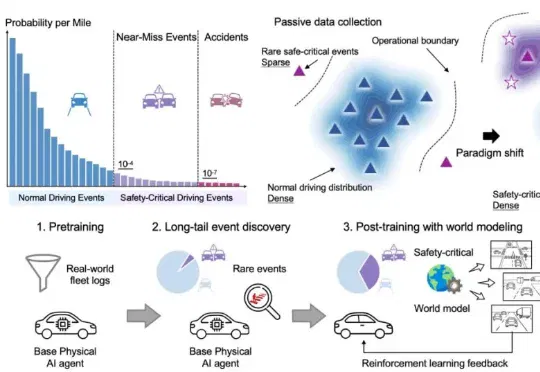
香港大学李弘扬团队联合华为、上海创智学院及清华大学李升波教授团队,发表的最新论文World Engine: Towards the Era of Post-Training for Autonomous Driving给出了系统回答。
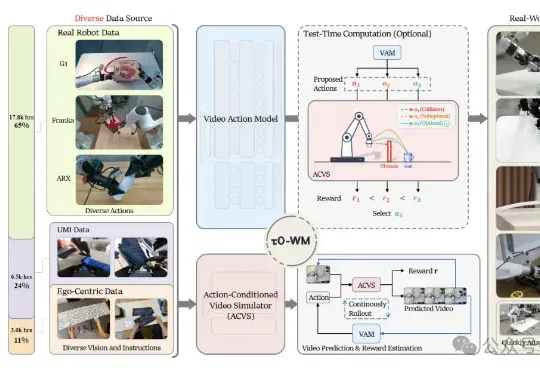
刚刚,上海创智学院副教授、智元机器人首席科学家罗剑岚带队,发布全球最大规模的开源预训练具身世界模型——τ0-World Model(τ0-WM)。整个τ0-WM参数量达到5B,预训练数据规模高达约3万小时。其中,真机遥操作数据第一次成了绝对主力,占到了1.78万小时。
最近,来自上海创智学院、复旦大学等机构的研究者提出了 Hallo-Live,试图正面解决这个矛盾。论文于 2026 年 4 月 26 日 发布在 arXiv。该方法将 异步双流扩散(Asynchronous Dual-Stream Diffusion) 与 人类偏好引导蒸馏(Human-Centric Preference-Guided DMD) 结合起来
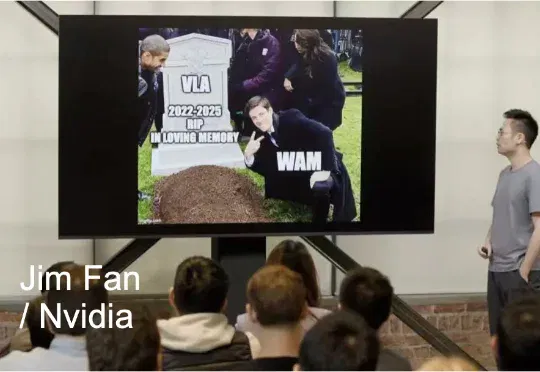
Jim Fan 押注的这条 “先预测世界,再生成动作” 的新路,正是当下具身智能领域最炙手可热的下一代范式 —— 世界动作模型(World Action Models,简称 WAM)。虽然 WAM 正在迅速成为各大顶尖实验室的核心发力点,但业界至今仍然缺乏对它的统一标准和系统梳理。近期,复旦大学可信具身智能研究院,上海创智学院,新加坡国立大学发表了首篇 WAM 的详细综述。
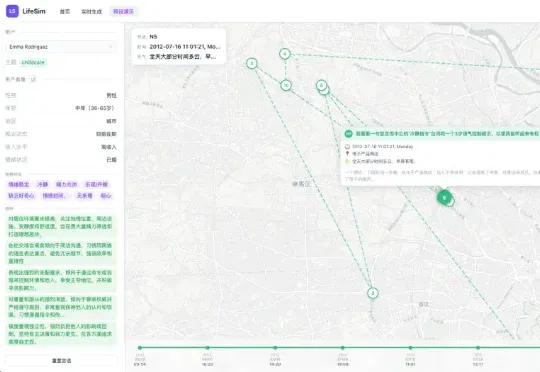
来自复旦大学、上海创智学院的研究人员提出 LifeSim,一个面向个性化助手评测的长程用户生活模拟框架。LifeSim 同时建模用户内部认知过程与外部物理环境,生成连贯的生活轨迹、事件序列与多轮交互行为;在此基础上,研究团队进一步构建了 LifeSim-Eval,用于系统评测模型在长期个性化交互中的能力边界。
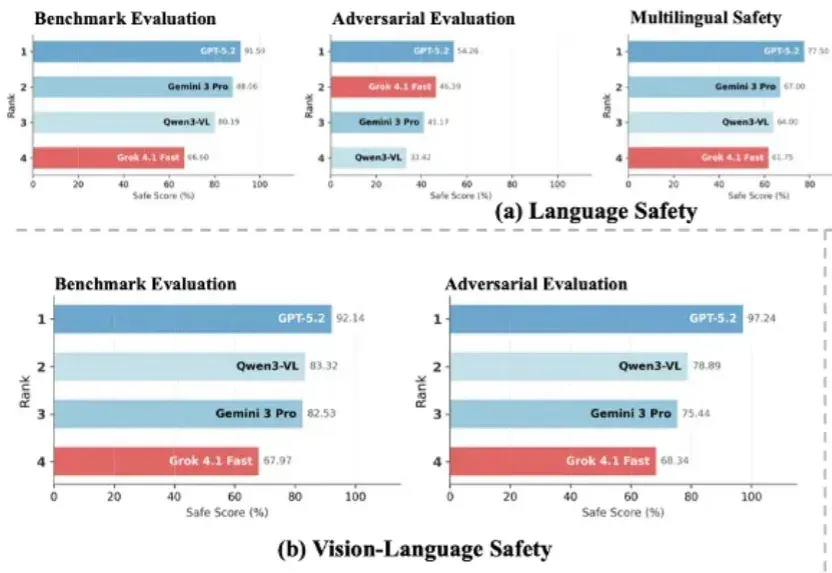
随着大语言模型加速迈向多模态与智能体形态,传统以单一维度为主的安全评估体系已难以覆盖真实世界中的复杂风险图景。在模型能力持续跃升的 2026 年,开发者与用户也愈发关注一个核心问题:前沿大模型的安全性,到底如何?
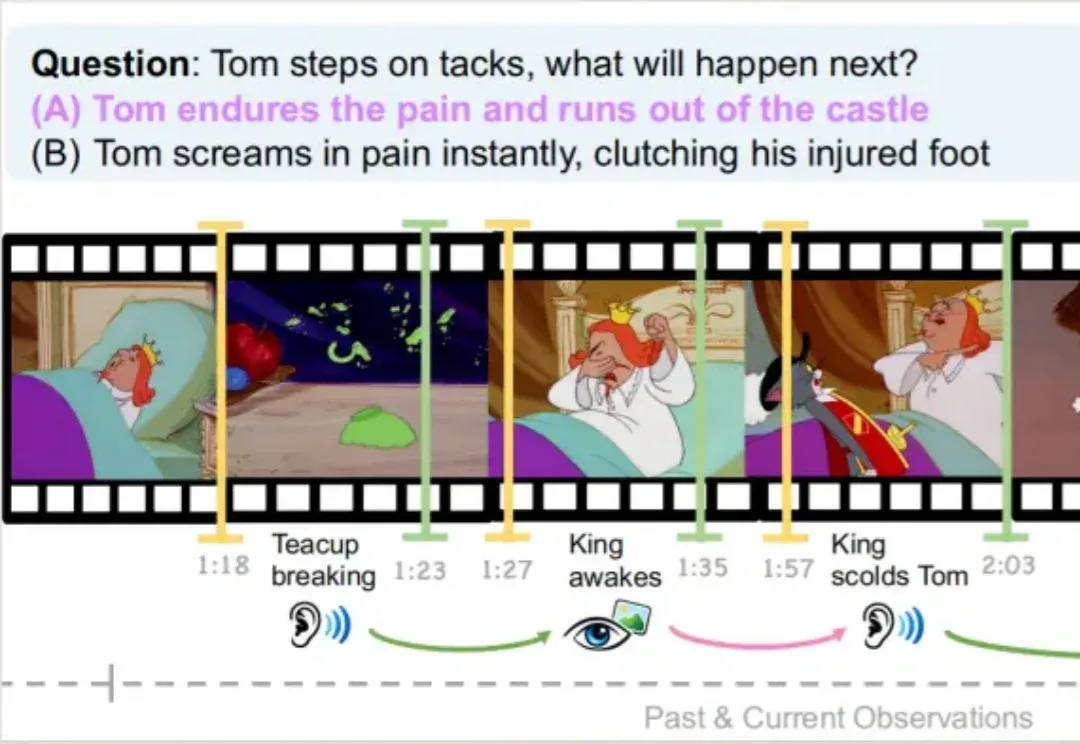
复旦大学、上海创智学院与新加坡国立大学联合推出首个全模态未来预测评测基准 FutureOmni,要求模型从音频 - 视觉线索中预测未来事件,实现跨模态因果和时间推理。
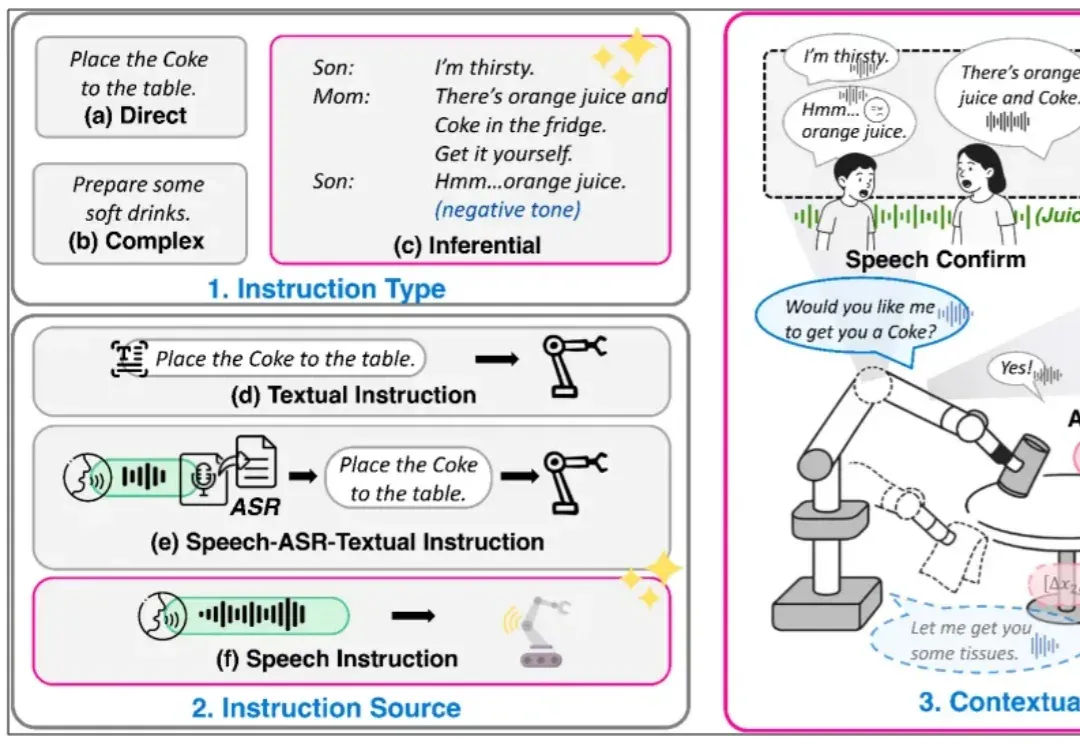
复旦⼤学、上海创智学院与新加坡国立⼤学联合推出全模态端到端操作⼤模型 RoboOmni,统⼀视觉、⽂本、听觉与动作模态,实现动作⽣成与语⾳交互的协同控制。开源 140K 条语⾳ - 视觉 - ⽂字「情境指令」真机操作数据,引领机器⼈从「被动执⾏⼈类指令」迈向「主动提供服务」新时代。