SkVM:优化你的Skills能够跨模型、跨Harness、跨环境稳定运行 |SJTU最新 (opens in a new tab)
如果您经常用Claude Code、OpenCode、OpenClaw这类Agent框架,大概率会遇到一种不稳定现象:同一个Skills,用Claude能跑,换成Qwen就不行了;在Claude Code里稳定的流程,换到OpenClaw可能输出格式崩掉;在作者环境里正常的脚本,到了自己机器上可能因为缺依赖进入反复报错。
Total 180 articles
如果您经常用Claude Code、OpenCode、OpenClaw这类Agent框架,大概率会遇到一种不稳定现象:同一个Skills,用Claude能跑,换成Qwen就不行了;在Claude Code里稳定的流程,换到OpenClaw可能输出格式崩掉;在作者环境里正常的脚本,到了自己机器上可能因为缺依赖进入反复报错。
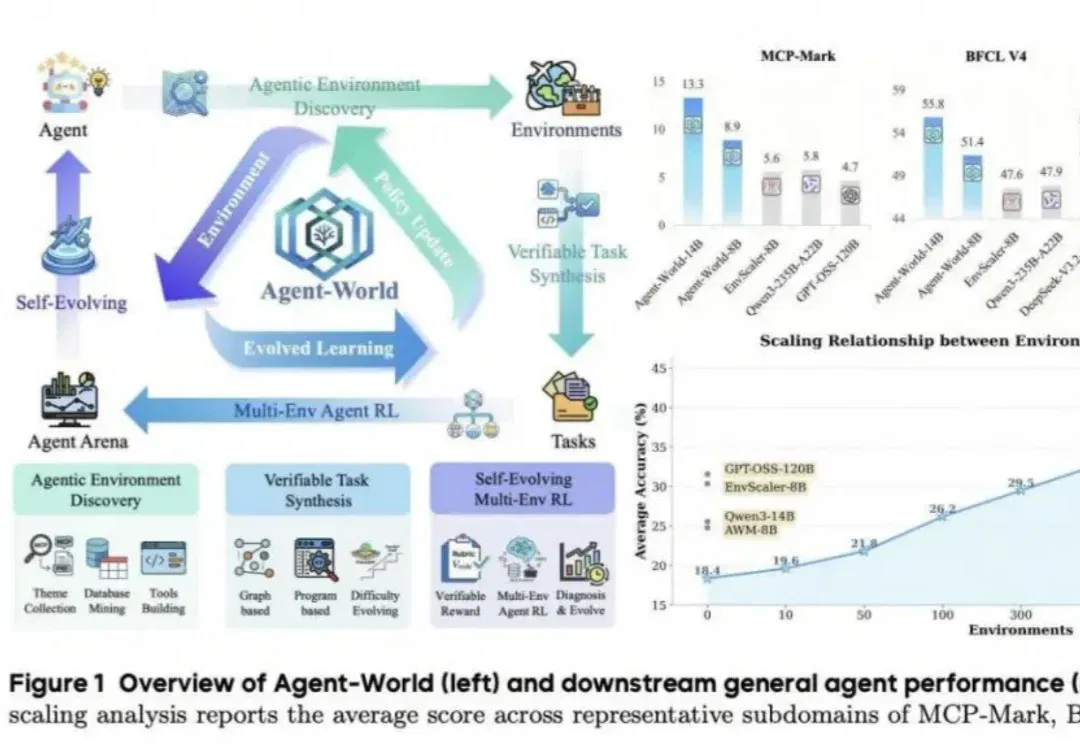
随着MCP、Agent Skills与各类Harness的快速发展,大模型能轻松调用成百上千种外部工具,但在多工具,具备复杂状态、长程交互的任务上仍有明显短板。尽管一系列环境扩展方法尝试复刻真实世界的交互环境(如订票系统,外卖平台),但仍受限于环境扩展的规模与真实性。
黄仁勋说Agent将创造100万亿美元。易鑫用Model+Harness的硬核组合,把这一预言提前落地汽车金融,效率革命已悄然拉开帷幕。
Transformer论文作者Lukasz Kaiser以及GAN作者Bing Xu转发关注了一项工作——LLM-as-a-Verifier验证框架,该方法是一种通用的验证机制,可与任意Agent Harness和模型结合。
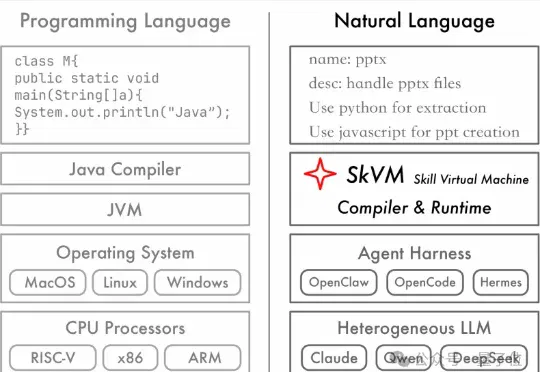
Skill确实好用,但架不住模型和Agent Harness适配翻车。不是所有模型都吃得动Skill,有的用上直接反向掉性能。为了解决这个问题,来自上海交大的IPADS研究团队提出了SkVM:面向Skill的语言虚拟机。
最近,Lenny Rachitsky 请到了 Kat Wu,Anthropic Claude Code 和 Cowork 的产品负责人,访谈了一期播客。节目信息密度相当高,从 PM 角色的变化、Anthropic 的内部流程,到源码泄露事件和 OpenClaw 决策,全都聊了个遍。
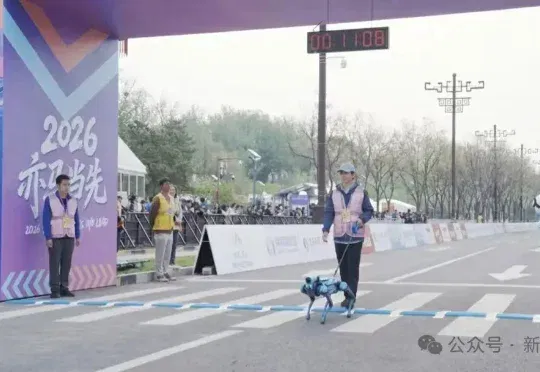
就在刚刚,2026北京亦庄机器人半程马拉松上,阿里巴巴旗下高德正式公开全球首款开放环境全自主具身机器人「高德途途」。这款四足机器人成功协助视障人士完成复杂避障、人群穿行等实战挑战,突破了「实验室」到「开放环境」之间的技术鸿沟。
千呼万唤!终于……龙虾的风也是吹到了AI4S。我最近新挖到的科研神器——紫东太初ScienceClaw。第一次注意到它,还是因为它的“国家队”背景——紫东太初,由中国科学院自动化研究所孵化。
2026 年 3 月 30 日,#CreaoAI 冲上 X 全球热搜 Top 3。我们刷到这条热搜的时候,第一反应是:这次的用户反应有点不一样。不是常见的"AI新闻"传播路径——科技媒体报道、KOL转发、然后消失。这次的评论区里,不同语种的用户开始自己动手,有人让它每周一给 Gmail 邮箱里发送实时报价报告,
3 月 31 日下午,技术圈炸了锅: Claude Code,这款被公认为当前最强的 AI 编程助手,因为一次内部失误,核心代码逻辑暴露在了全球开发者面前。