独家|CyboPal 完成数亿元融资,打造消费级具身智能的“交互模型底座” (opens in a new tab)
Z Potentials 独家获悉,具身交互模型企业 CyboPal(江苏细胞壁智能科技有限公司)已完成数亿元融资,由东方富海领投,联想之星、天启资本等机构跟投,心流资本 FlowCapital 担任长期独家财务顾问。
Total 427 articles
Z Potentials 独家获悉,具身交互模型企业 CyboPal(江苏细胞壁智能科技有限公司)已完成数亿元融资,由东方富海领投,联想之星、天启资本等机构跟投,心流资本 FlowCapital 担任长期独家财务顾问。
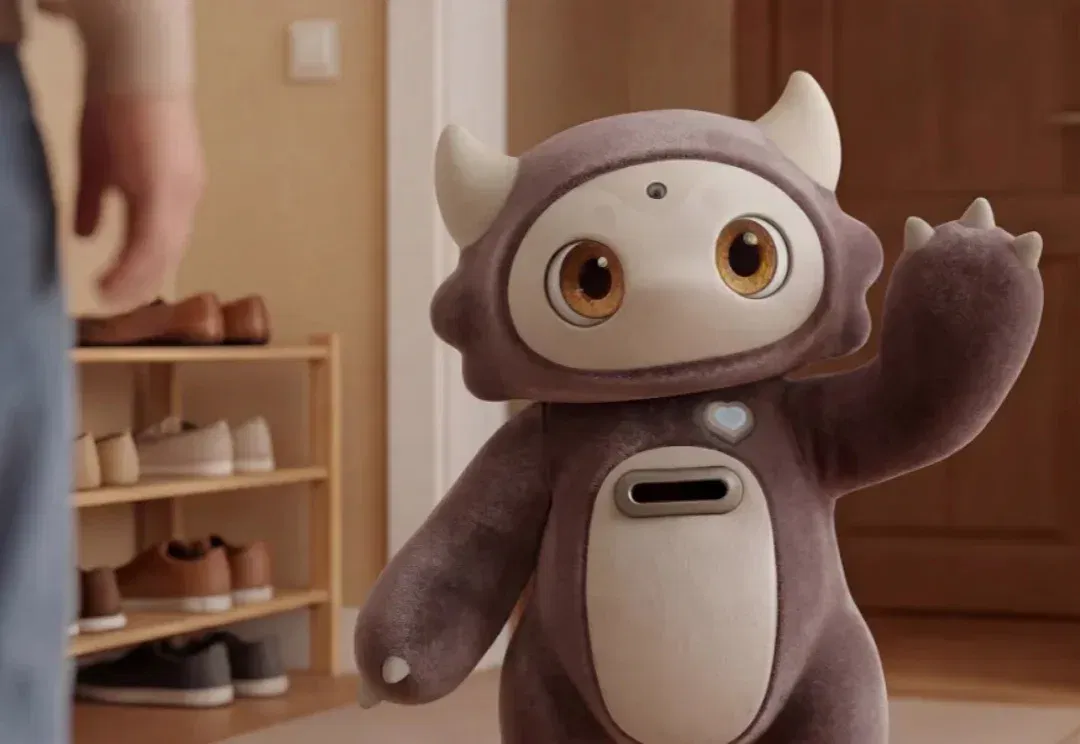
在WAIC 2026上,专注于通用具身智能人形机器人研发的「青心意创」出乎意料地带来了一款具身角色智能机器人「Amoo」。
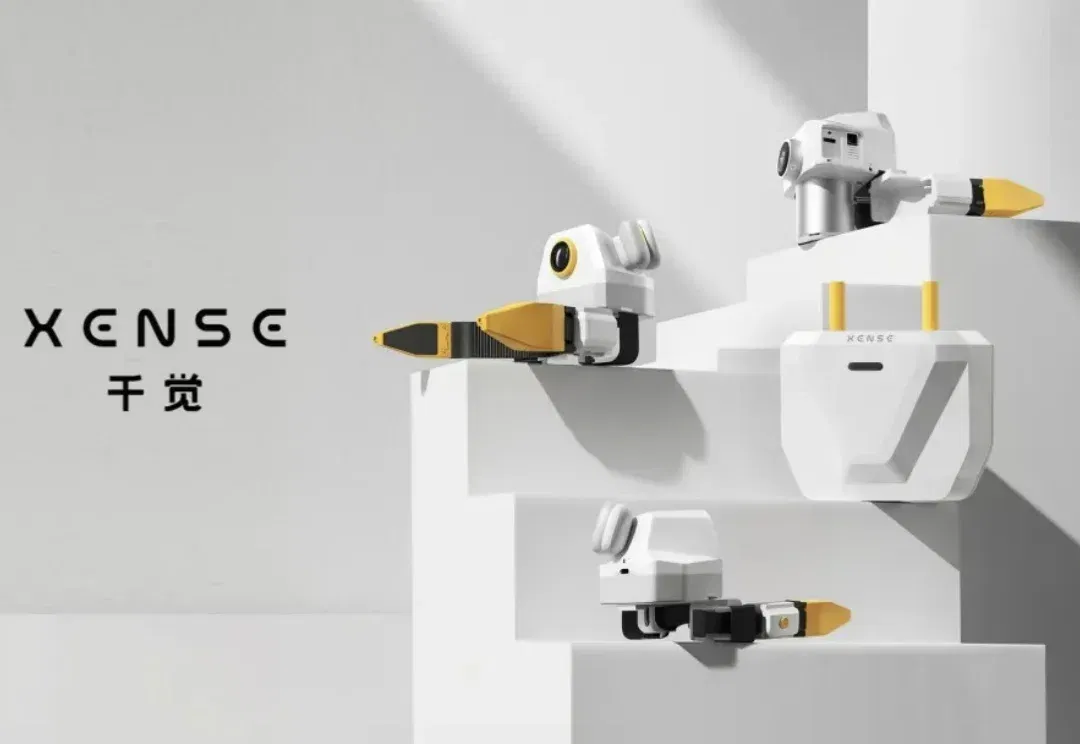
Z Potentials 获悉,近日,国内具身触觉头部企业千觉机器人科技(上海)有限公司(以下简称“千觉机器人”或“Xense Robotics”)完成亿元融资。本轮融资由顶级具身智能产业方与吉德电器战略投资,新锐投资机构天季资本共同投资。
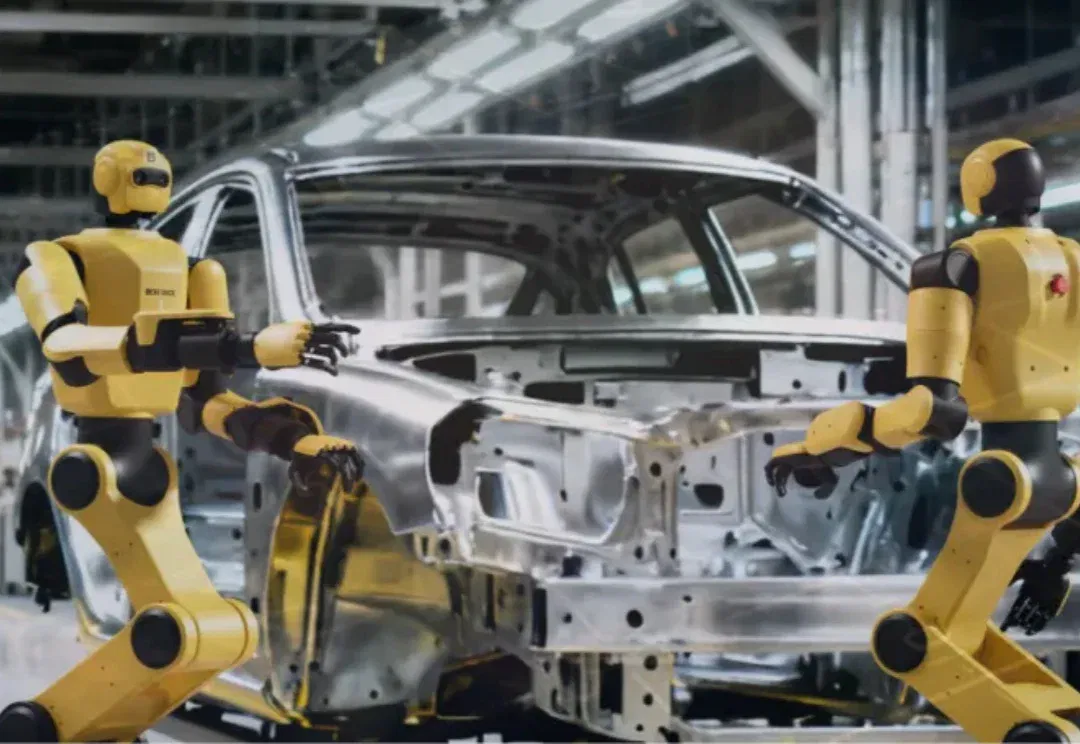
2026年,具身智能赛道的融资热度仍在持续,但投资人的提问方式已经变了。
硬氪获悉,具身智能企业穹彻智能(Noematrix)近日完成新一轮数亿元融资,本轮融资由无锡数据集团领投,投资方包括上海交通大学AI未来基金(创业基金)、上海创之智科技有限公司(上海创智学院全资子公司)、一村资本等。
8.99万元操作天花板,6月发货,具身智能的「苹果时刻」!中国版Figure,星尘智能自研「AI模型-具身OS-绳驱本体」三位一体架构,用击穿底线的定价,推动Physical AI落地。一句话:今年必Buy!
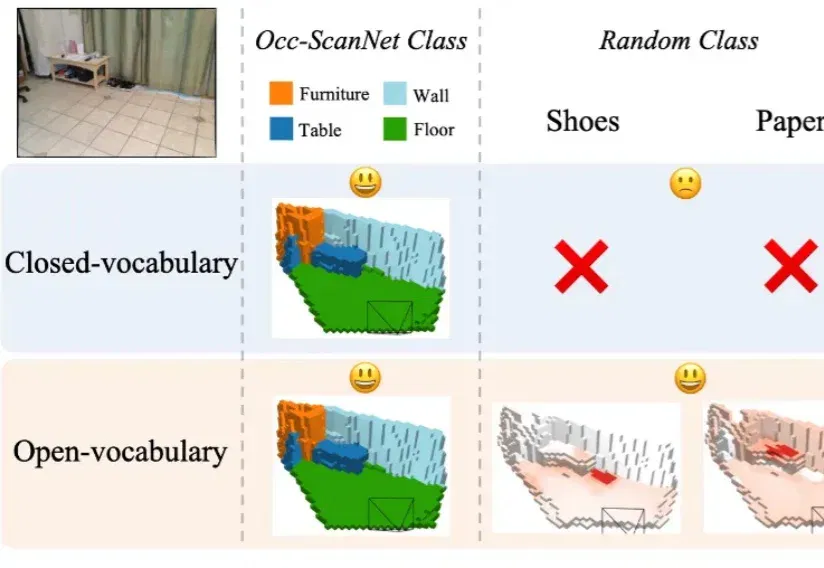
在具身智能研究中,如何让智能体精准理解周围环境的精细几何结构与开放语义信息,始终是具身感知的核心难题。近年来,语义占据预测(Semantic Occupancy Prediction) 将稠密几何与语义信息统一到三维体素网格中,用于构建 3D 语义占据地图,为机器人的空间推理、导航与交互操作提供了场景表达基础。
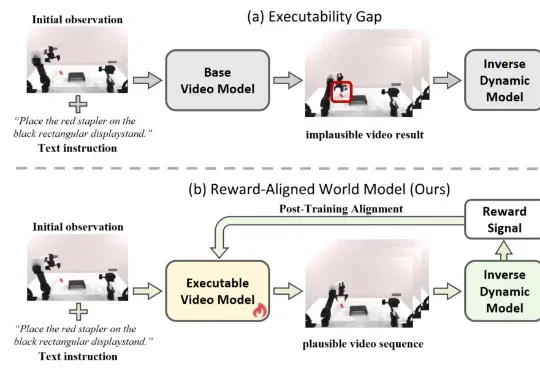
近期,利用视频生成模型为机器人构建 “世界模型”,已成为具身智能领域的热门技术路线。给定当前观测和自然语言指令,这类模型能够先 “想象” 出未来的视觉轨迹,再由逆动力学模型(IDM)将生成画面解码为机器人动作,从而形成 “先预测、后执行” 的解耦式规划范式。由于兼具较强的可解释性与开放场景泛化潜力,这一路线正在受到学术界和工业界的广泛关注。
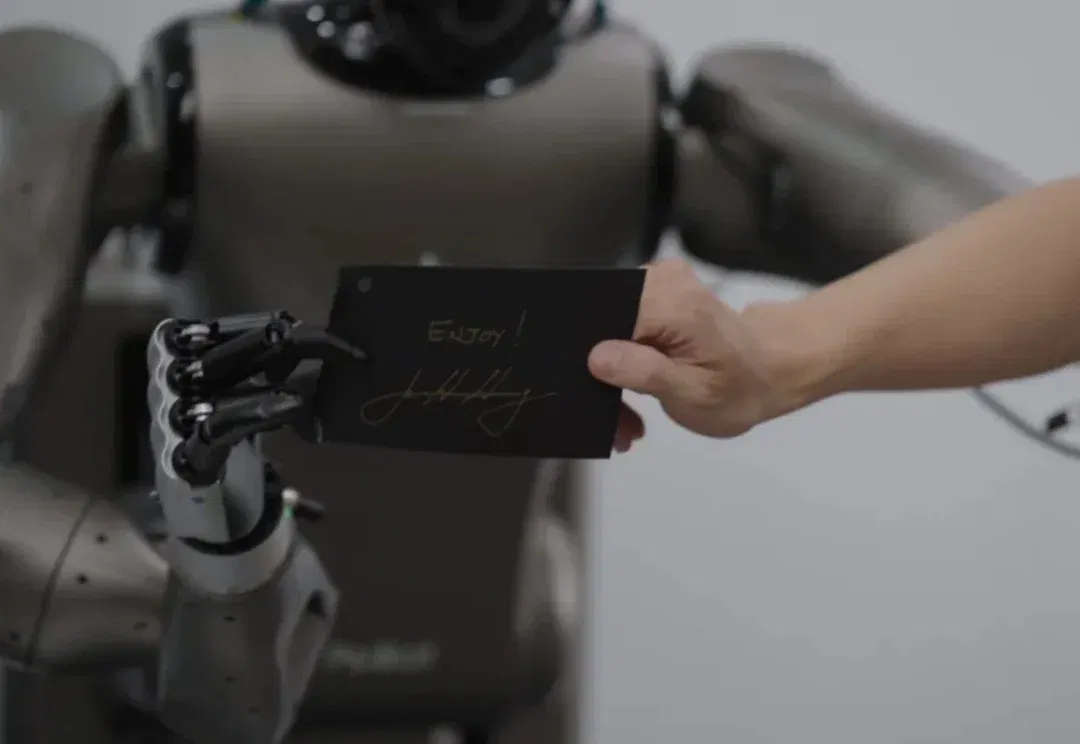
用「无本体数采」的方式训练具身模型,灵初智能的这条路径是 VLA 之后行业最热的方向之一。
在智驾行业摸爬滚打多年,刘东意识到,落地是具身智能公司能否存活下来的最重要指标。如果不能落地,即便融再多的钱也撑不到最后。