具身数采新方案:数字遥操作,现已开源,达摩院出品 (opens in a new tab)
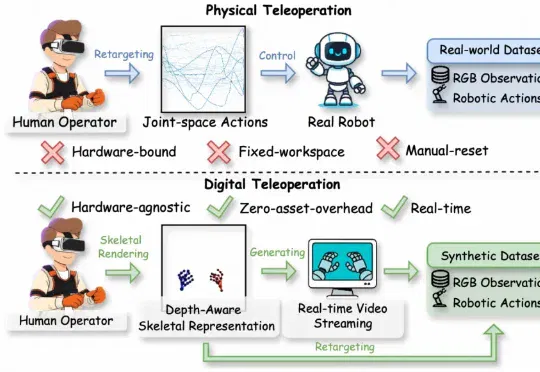
阿里巴巴达摩院的最新工作RynnWorld-Teleop对此给出的方案是:用生成式世界模型替代真实机器人。操作员的手势驱动一个实时视频生成器,由“数字世界中的机器人”完成全部视觉演示,同时自动获得关节级的动作标签。该方案被称为数字遥操作(Digital Teleoperation)。
Total 164 articles
阿里巴巴达摩院的最新工作RynnWorld-Teleop对此给出的方案是:用生成式世界模型替代真实机器人。操作员的手势驱动一个实时视频生成器,由“数字世界中的机器人”完成全部视觉演示,同时自动获得关节级的动作标签。该方案被称为数字遥操作(Digital Teleoperation)。
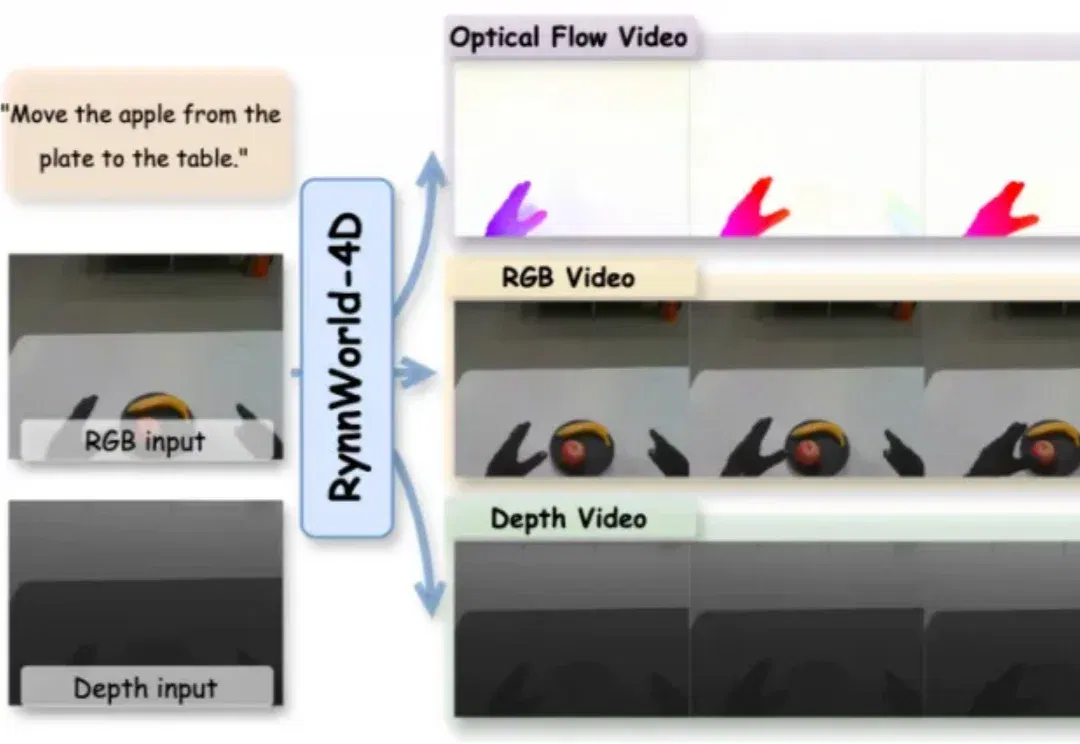
近两年,视频生成模型在具身智能领域受到持续关注。从 UniPi、SuSIE 到各类 action-conditioned video generation 变体,其核心思路一致:先由模型生成一段未来视频,再从中提取动作信号供机器人执行。
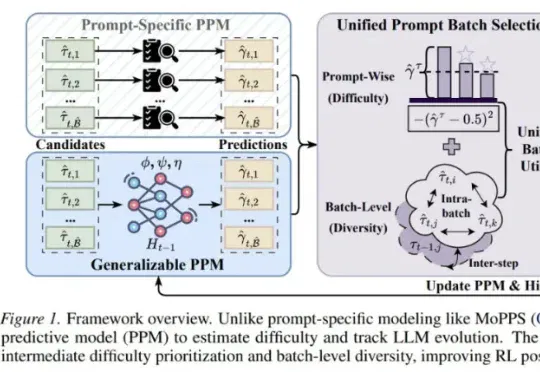
来自清华大学与腾讯的研究者提出了 Generalizable Predictive Prompt Selection(GPS)。GPS 的做法很直接:先训练一个小型、可泛化的 Prompt Predictive Model(PPM),让它预测不同 prompt 在当前模型下的难度;再根据难度和 batch 多样性选择训练样本,从而减少无效 rollout。
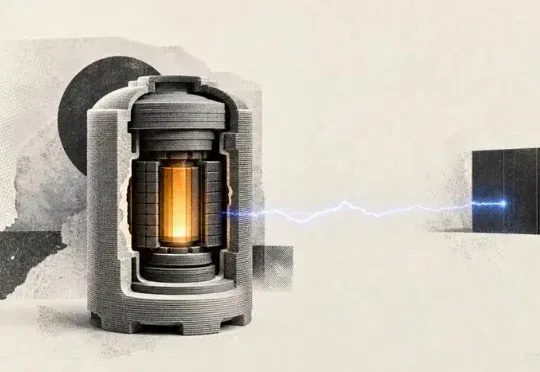
AI 时代,面临传统电网和可再生能源的压力,科技巨头们争夺的资源已不仅仅是 GPU,而是稳定、低价、全天候不断电的清洁能源。现在,解决方案或许又多了一个新的选择。近日,美国核能初创公司 Ampera 称,已基于 3D 打印完成全球首个全尺寸核反应堆模块,旨在为 AI 数据中心、国防应用、工业设施和偏远地区等提供清洁电力。
解决非常底层、 非常硬核问题的时代来了。
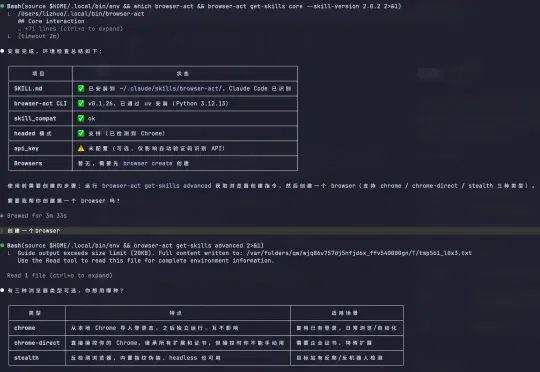
如何让 Agent 把浏览器用得更 6,一直是一个还没有完美解答的课题。周末躺床上刷 GitHub trending,看到一个项目名字叫 BrowserAct。简介写着:AI Agent 操作真实浏览器。
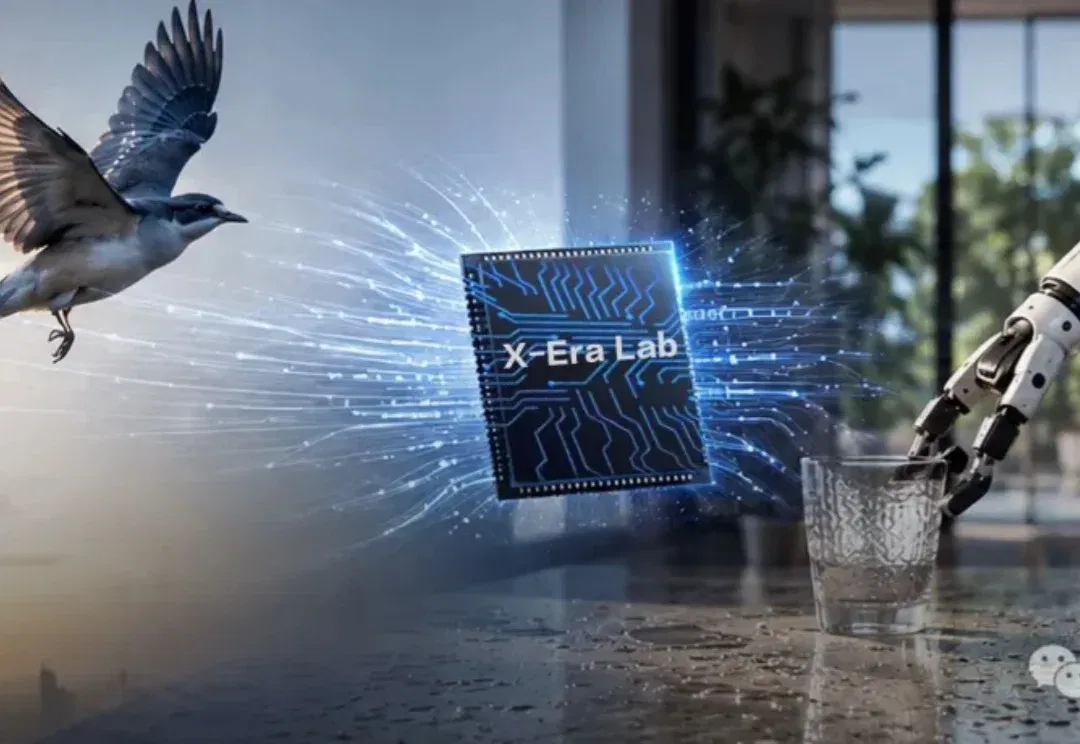
世界模型第一次塞进指甲盖芯片!X-Era Lab与星宸科技联手,成本砍掉90%,具身智能终于不靠云端活了。
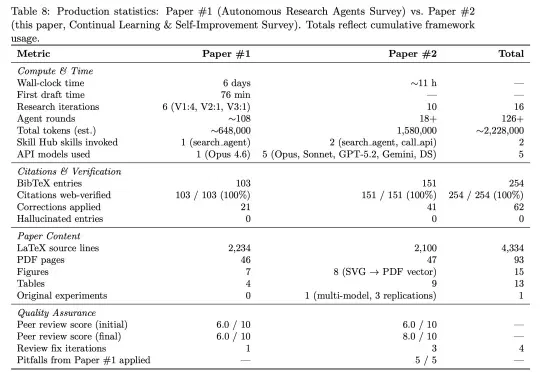
DeepSeek 研究员陈德里(Deli Chen)和 AI 合作的第二篇论文来了!论文地址:https://victorchen96.github.io/continual_learning_survey.pdf这篇论文聚焦 continual learning(持续学习) 与 self-iteration(自我迭代)。在陈德里看来,这是 AI 迈向 AGI 过程中极为关键的一步。
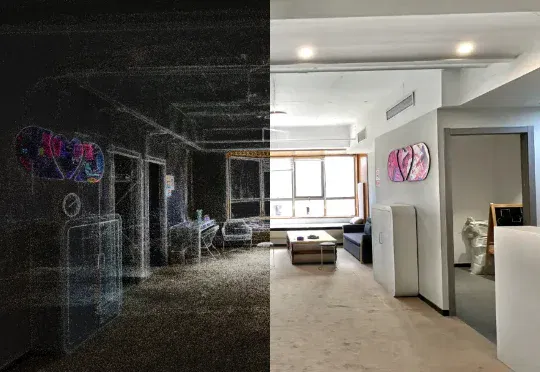
竹马创新宣布完成天使+轮融资,其由商汤国香资本领投,鼎晖VGC、峰瑞资本跟投。竹马创新是一家以Camera + AI为核心方向的空间智能公司,刚在4月完成数千万元天使轮融资,仅仅约30天,其估值增长已翻倍。
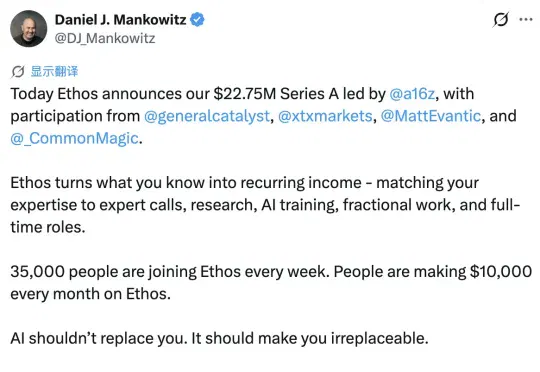
5月6日,主营AI招聘的初创公司Ethos宣布完成2275万美元(约合人民币1.55亿元)的A轮融资,由a16z领投,General Catalyst、XTX Markets、Evantic Capital和Common Magic跟投。