刚刚,机器人顶会RSS三项最佳论文出炉!708篇送审,仅8篇杀入决赛
刚刚,机器人顶会RSS 2026论文奖项出炉!
刚刚,机器人顶会RSS 2026论文奖项出炉!
作为机器人领域公认最具学术影响力的国际会议之一,RSS(Robotics: Science and Systems)的获奖论文,一直被视为观察机器人研究风向的一扇窗口,代表了这个领域的最新阶段进展。
今年,RSS共收到708篇投稿,最终录用210篇,接收率仅29.7%。
8篇论文进入最终名单后,三项最佳论文奖揭晓,其中来自韩国团队的FlashSAC拿下最佳论文。
其余Final List中,清华AIR、银河通用、影眸科技等中国团队和华人研究者也有亮眼表现。
此前备受关注的Early Career Spotlight环节,李弘扬、Wenzhen Yuan等华人学者同样登场给出了精彩的报告。
话不多说,我们直接来看。
三项论文大奖出炉
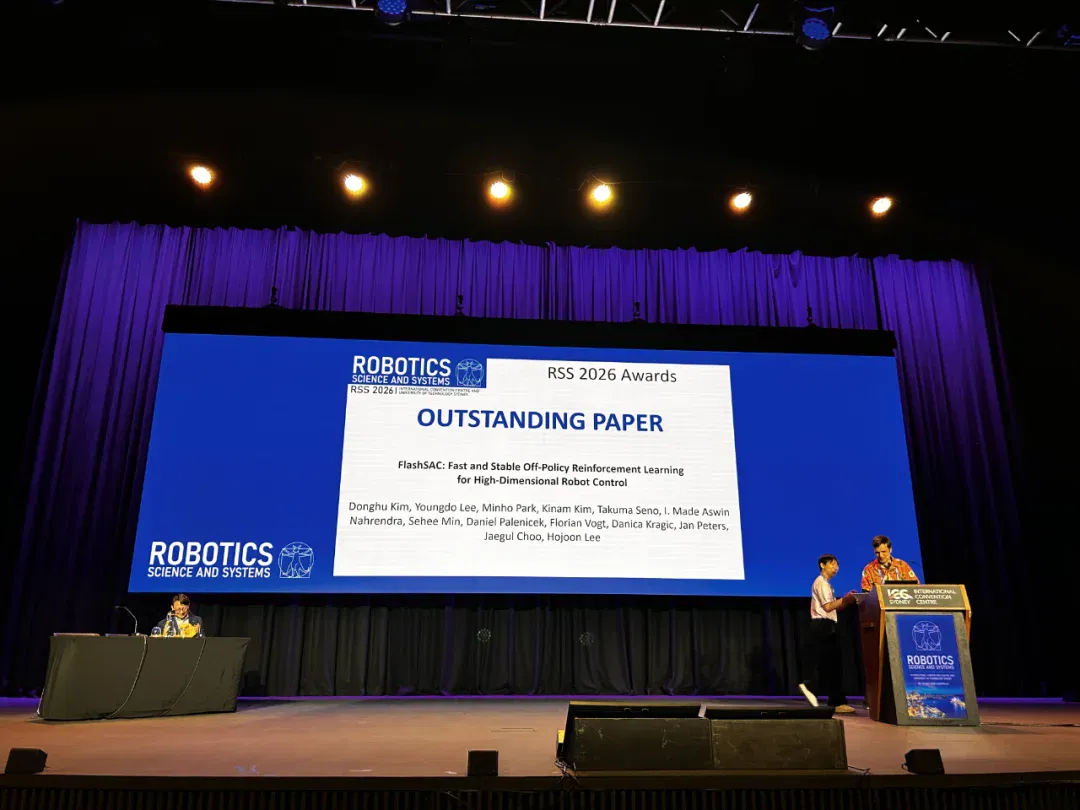
最佳论文:FlashSAC
最佳论文奖颁给了来自Holiday Robotics、KAIST、KRAFTON、TU Darmstadt、KTH 等机构的联合团队。
共同一作为Holiday Robotics研究科学家Donghu Kim与KAIST 硕士生Youngdo Lee。
他们提出的FlashSAC,试图解决离策略强化学习用于高维机器人控制时训练慢、容易不稳定的问题。
它的核心思路,是减少梯度更新次数,同时扩大模型规模、数据吞吐量和经验池,并通过限制权重、特征与梯度范数,抑制价值网络误差持续累积。
在10种模拟器、60余项任务中,FlashSAC整体超过PPO及多种离策略基线。
更直观的是,在人形机器人行走的Sim2Real实验中,它把训练时间从数小时压缩到了数分钟。
最佳学生论文:Muninn
今年RSS的最佳学生论文颁给了Muninn: Your Trajectory Diffusion Model But Faster。
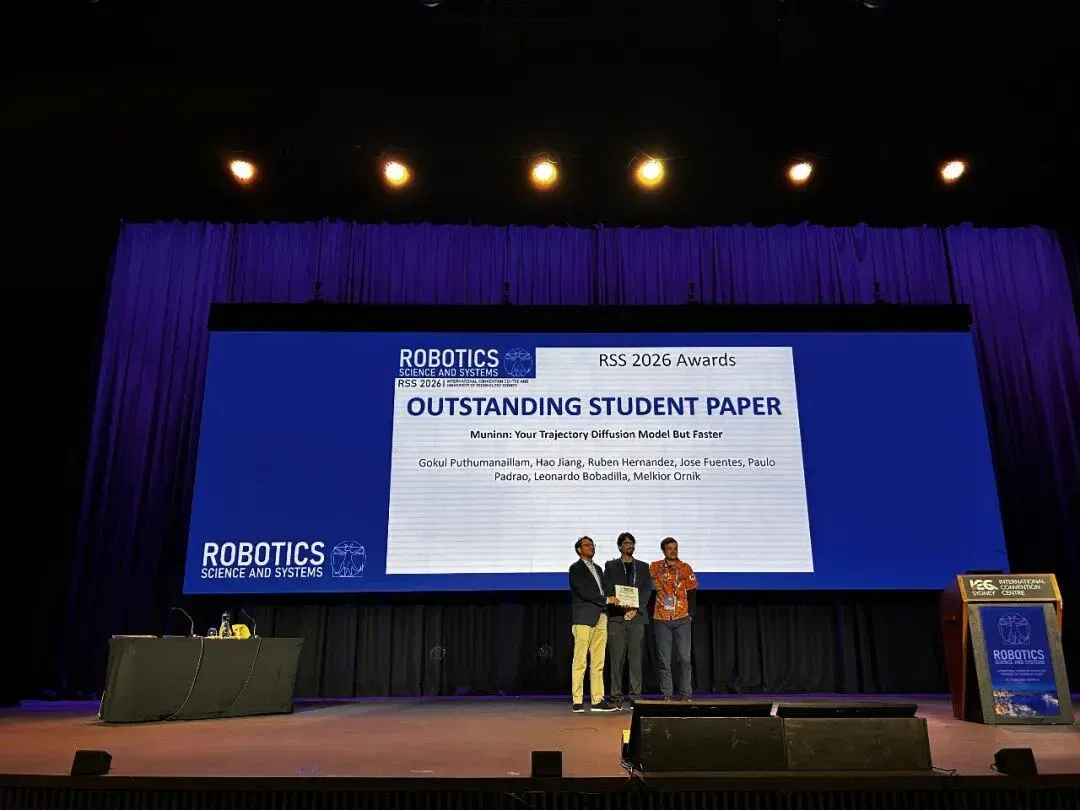
这项工作来自伊利诺伊大学厄巴纳-香槟分校、佛罗里达国际大学和普罗维登斯学院的联合团队。
第一作者Gokul Puthumanaillam是UIUC博士生,师从Melkior Ornik。
Muninn为轨迹扩散模型加入了一套无需重新训练的缓存机制。
在每一步去噪时,它都会估计复用此前计算结果可能带来的轨迹偏差:风险较小时,直接调用缓存;风险较大时,再重新计算。
在离线强化学习、运动规划和视觉运动策略等任务中,Muninn最高实现4.6倍加速,同时基本保持原有的任务表现和安全指标。
团队还在真实机器人的闭环导航和操作任务中验证了这套方法。
最佳系统论文:NeuralActuator
最佳系统论文奖颁给了NeuralActuator: Neural Actuation Modeling for Robot Dynamics and External Force Perception。
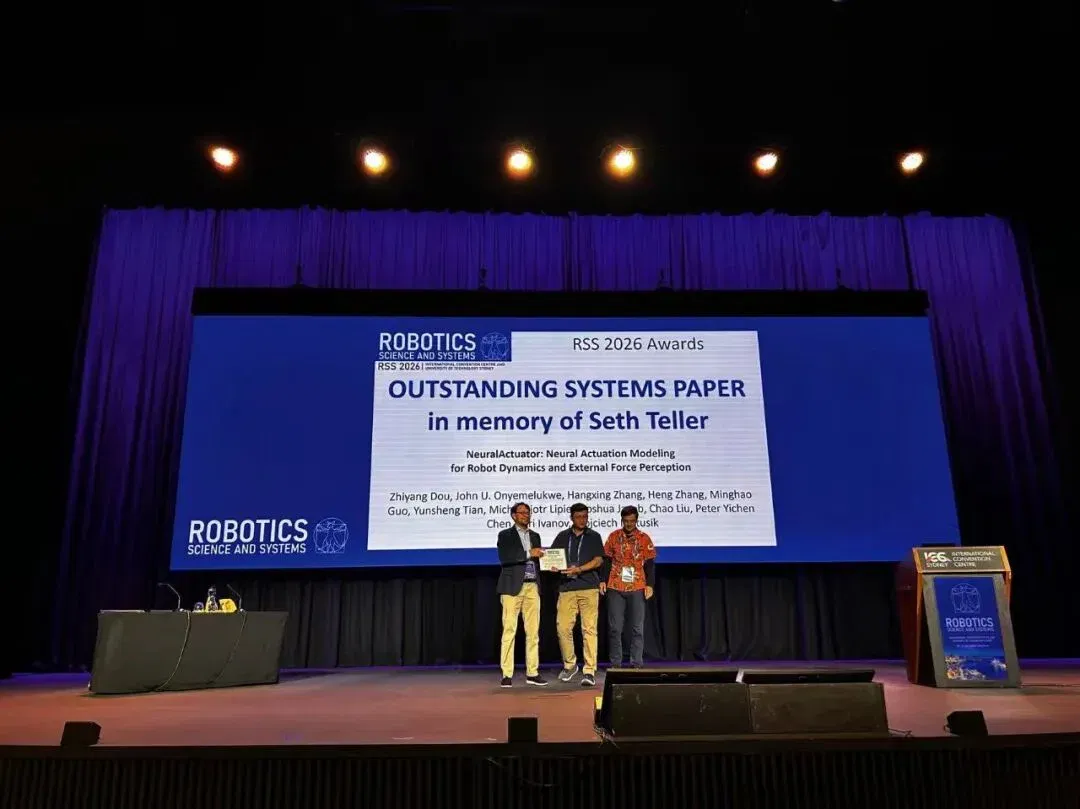
第一作者Zhiyang Dou是MIT CSAIL博士生,此前曾在香港大学攻读硕士、本科毕业于山东大学。
这项工作瞄准低成本机械臂的一个关键问题:摩擦、回差和温度变化会让传统的电流—力矩关系失准,进而扩大仿真与真机之间的差距。
NeuralActuator利用Transformer和可微分仿真,同时预测执行器力矩、外部接触力、接触概率和电机状态,让机器人在部署时无需专门的力/扭矩传感器,也能感知受力。
团队还发布了双臂遥操作采集的NAD数据集,并在价格从约500美元到3万美元以上的三类机械臂上完成验证。
实验展示了其在动力学建模、无传感器力感知、电机状态检测和模仿学习控制中的应用。
8篇论文杀入Final List
除了最终获奖的三篇论文,今年还有5篇工作进入了最终决赛名单(Final List)。
有一说一,今年的Final List相当有含金量。
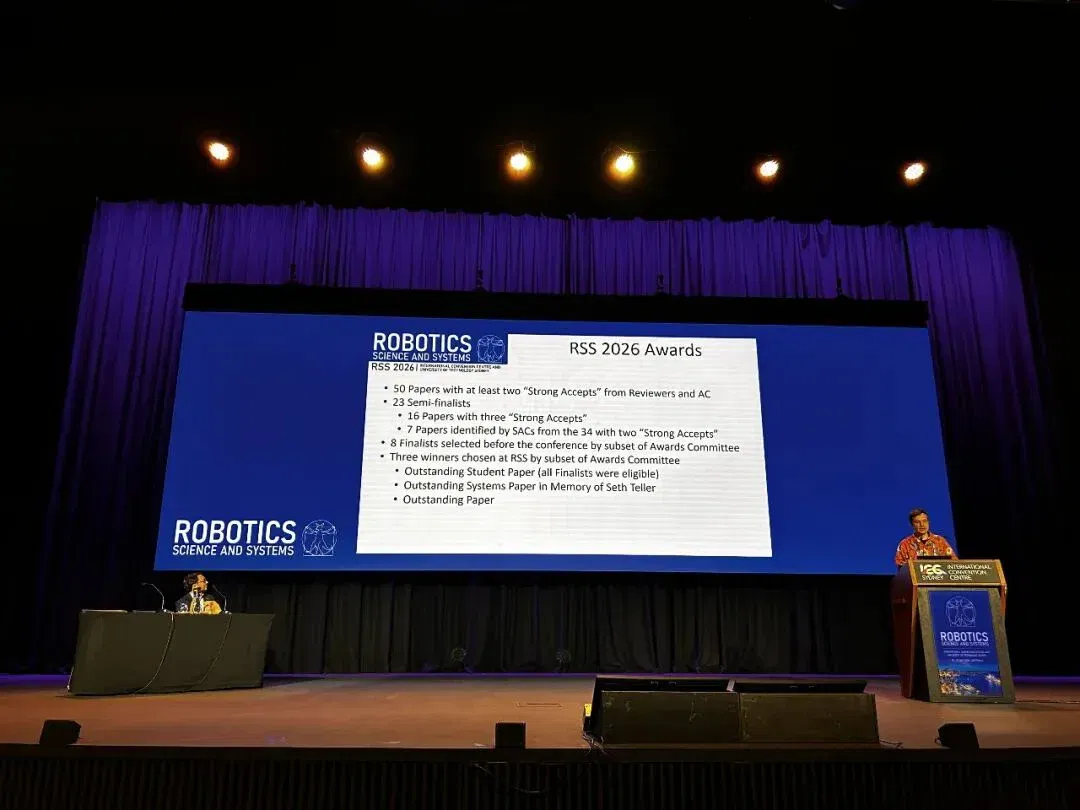
据称,大会会先从全部录用论文中筛出50篇候选论文。这些论文均获得评审人和领域主席(AC)给出的至少两个Strong Accept。
随后,奖项委员会进一步选出23篇半决赛论文,其中16篇获得三个Strong Accept,另外7篇由高级领域主席(SAC)推荐产生。
最终,8篇论文进入Final List,并在会议期间评选出最佳论文、最佳学生论文和最佳系统论文。
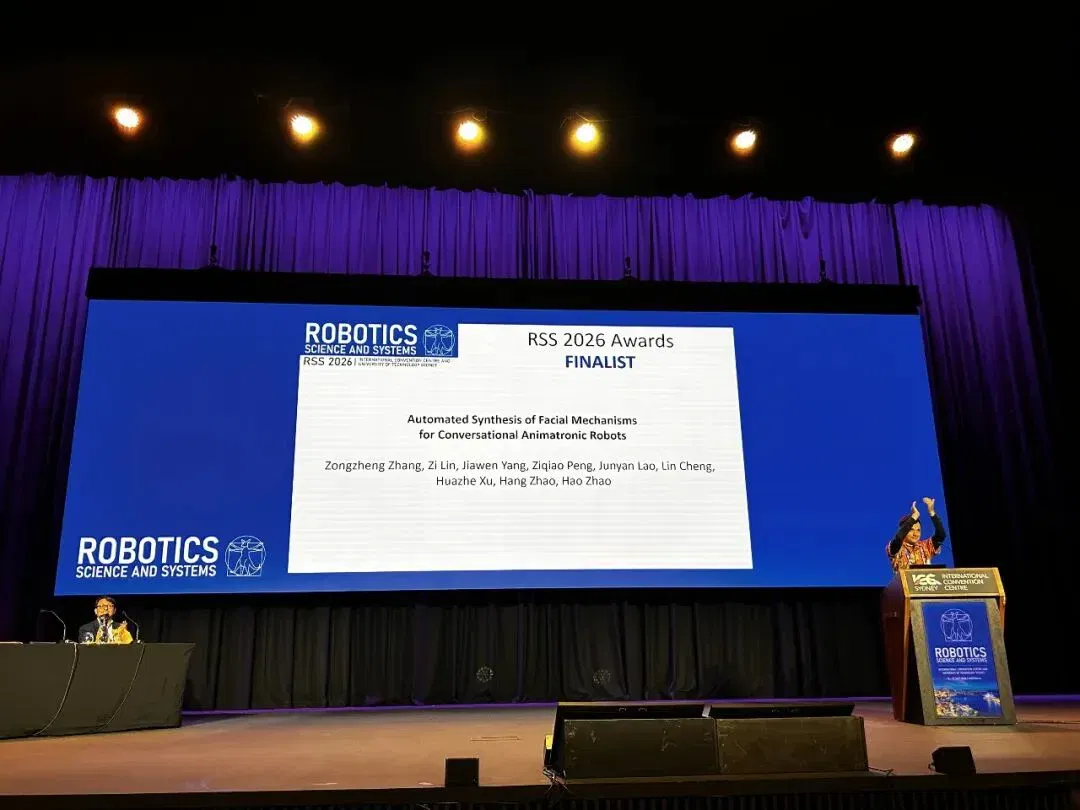
1、自动合成会聊天的仿生机器人面部机构
第一篇是Automated Synthesis of Facial Mechanisms for Conversational Animatronic Robots。
这项工作来自清华大学智能产业研究院(AIR)、北京智源人工智能研究院、清华大学交叉信息研究院和北京航空航天大学。
Zongzheng Zhang与Zi Lin为共同第一作者,清华大学赵昊担任通讯作者。
2、把连续动作压缩成有顺序的Token
第二篇是OAT: Ordered Action Tokenization。
这项工作主要来自哈佛大学Yilun Du团队与斯坦福大学,第一作者刘晁企,他目前在斯坦福担任RA,长期从事机器人策略学习与动作表征研究。
论文提出OAT(有序动作分词),解决自回归机器人策略中连续动作难以转化为离散Token的问题。
它会把一段连续动作压缩为具有因果顺序的短Token序列:前几个Token描述大致动作,后续Token逐步补充更精细的细节。
因此,机器人可以根据算力与实时性需求,在推理速度和动作精度之间灵活取舍。
在覆盖4类仿真基准、真实机器人在内的20余项任务中,采用OAT的自回归策略整体超过此前的动作分词方案和扩散策略基线。
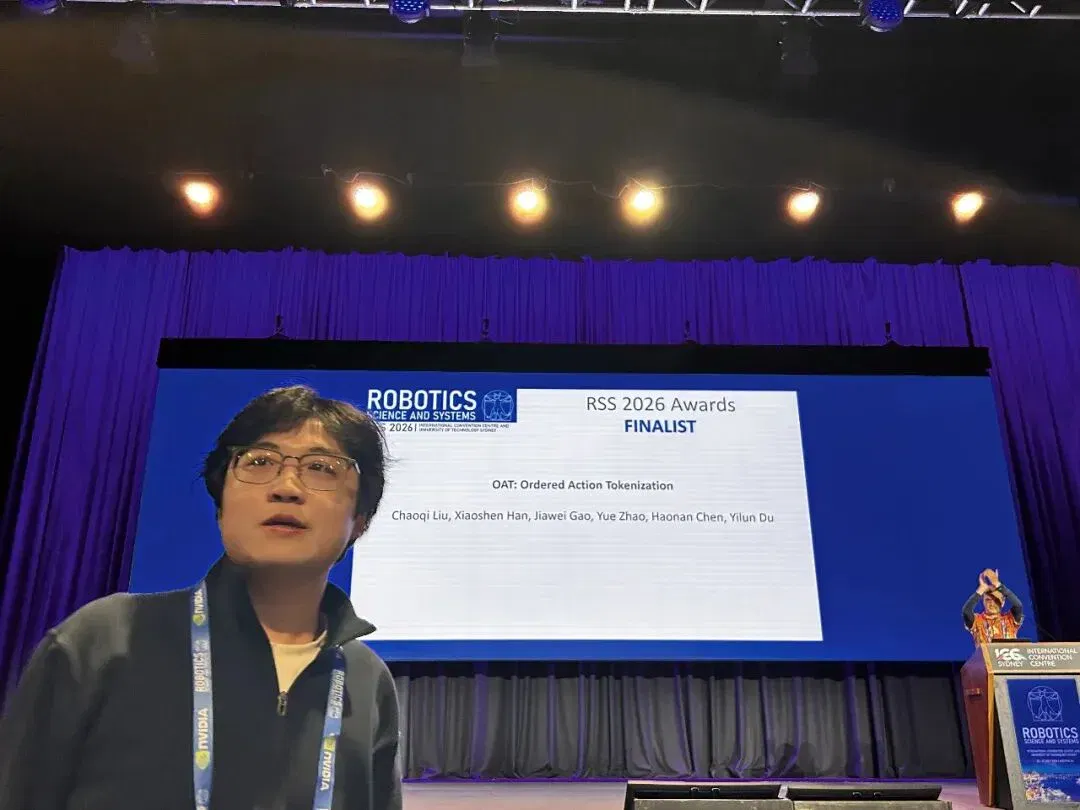
此外,由于作者就坐在我们前面,我们直接抓来采访。
晁企介绍,团队近期还扩展了一个更完整的版本。除了自回归策略,新版本还加入了knowledge-insulated/token co-training VLA。
希望大家看看新论文。
3、机器人也会「借力打力」了
第三篇是银河通用参与的Emerging Extrinsic Dexterity in Cluttered Scenes via Dynamics-aware Policy Learning。
这项工作由中国科学院自动化所、北京智源研究院、Galbot、北京大学和上海交通大学联合完成。
郑一新与北京大学博士生吕江燃为共同第一作者,吕江燃同时担任项目负责人。该论文通讯作者为银河通用机器人创始人兼首席技术官、北京大学研究员、具身智能大模型北京市重点实验室主任王鹤博士
论文提出动力学感知策略学习框架DAPL:
它先通过世界模型学习杂乱场景中物体发生碰撞、滑动和倾倒后的动态变化,再用这些动力学表征指导强化学习。
由此,机器人不再只依赖直接抓取,也能借助周围物体和环境接触,完成推、拨、翻转等「外在灵巧操作」。
量子位在现场采访了吕江燃。他表示,模型学会这些操作并非依靠复杂的reward hacking,而是由模型自主涌现出的能力。
在未见过的仿真杂乱场景中,相较抓取、人工遥操作及已有表征学习方法,DAPL的成功率提升超过25%。
在10类真实场景中,其成功率约为50%,并已用于货架杂货整理与取物任务。
4、把鲁棒轨迹优化从小时级压到秒级
第四篇是cuNRTO: GPU-Accelerated Nonlinear Robust Trajectory Optimization
王嘉维和Arshiya Taj Abdul为共同第一作者。
论文提出GPU加速的非线性鲁棒轨迹优化框架cuNRTO。它要解决的问题是:当机器人面对模型误差、外部扰动等不确定因素时,如何依然生成满足安全约束的运动轨迹。
其核心,是重新设计两套适合GPU并行计算的优化架构,再利用CUDA加速原本最耗时的二阶锥投影和反馈增益优化,大幅提高鲁棒轨迹优化的求解效率。
量子位在现场采访了第一作者王嘉维。他目前是影眸科技合伙人、物理AI事业部负责人,同时在剑桥大学攻读博士。
在他看来,这项工作的一个重要价值,是缩小具身智能的Sim2Real Gap。
仿真无法完全还原真实物理世界,导致仿真训练的策略部署到真实机器人时,常受模型误差和环境扰动影响。cuNRTO 将这些不确定性建模并纳入鲁棒优化,让机器人在规划阶段提前考虑最坏情况。
过去,这类优化在复杂场景中需数十分钟甚至数小时;如今已缩短至秒级,团队计划与英伟达合作推进至毫秒级。未来还可结合影眸科技的仿真资产,在多样化物理环境中生成数据、训练鲁棒策略,提升sim-to-real可靠性。
5、用可微分仿真教机器鳗游泳
第五篇是Realizing Robotic Swimming with Unified Fluid-Robot Multiphysics。
这项工作来自卡内基梅隆大学(CMU)。
第一作者Jeong Hun Lee于2026年4月获得CMU机器人学博士学位,师从Zachary Manchester与Carmel Majidi,研究方向集中在流体—机器人交互、动力学建模与水下仿生运动。
论文提出了一套统一、可微分的流体—机器人多物理场仿真框架。
它把机器人的多刚体动力学与水流的纳维—斯托克斯方程,放进同一个优化问题中求解,从而更准确地模拟机器人身体与周围流体之间复杂的涡流作用。
借助仿真器提供的梯度,团队为一条六节仿生机器鳗优化出波浪式游动,以及鱼类受惊时的C形快速转向动作,并成功迁移到真实硬件。
在高幅度游动实验中,其轨迹误差相比粒子流体基线最高降低约75%。
两项「时间检验奖」,致敬经典工作
今年还有两项名称相近、但归属不同的「时间检验奖」:一项来自IJRR,另一项由RSS颁发。
IJRR时间检验奖:EuRoC微型无人机数据集
今年的IJRR Test of Time Award,授予十年前由苏黎世联邦理工学院(ETH Zurich)自主系统实验室Roland Siegwart团队发表的经典工作The EuRoC Micro Aerial Vehicle Datasets。
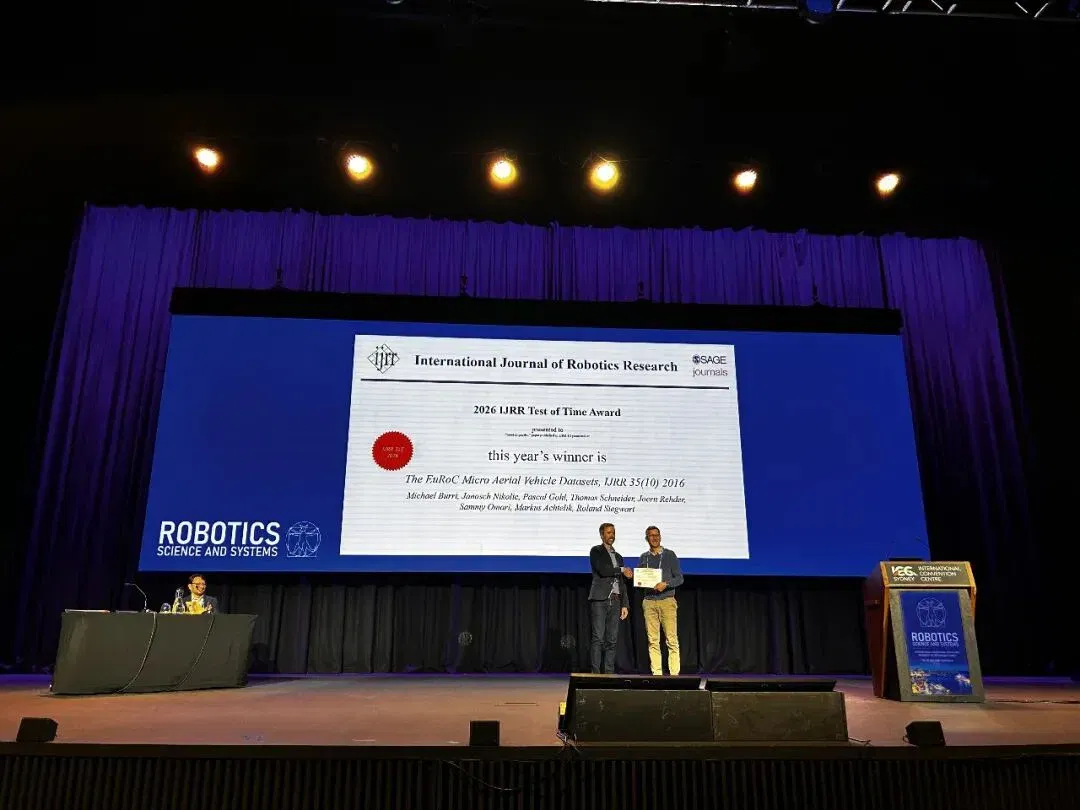
论文首次发布了11组标准化微型无人机视觉—惯性数据集,包含同步双目图像、IMU测量以及高精度位姿真值。
数据覆盖工业环境和动捕实验室,从缓慢飞行到高速运动、弱光和运动模糊等复杂场景。
它为视觉惯性定位(VIO)、SLAM以及三维重建提供了统一评测基准,也成为过去十余年机器人视觉领域最具影响力的数据集之一。
RSS时间检验奖:高柔顺、欠驱动机器人手
RSS 2026 Test of Time Award,则授予柏林工业大学机器人学者Raphael Deimel与机器人操作领域学者Oliver Brock。
获奖论文是二人于2014年发表的A Novel Type of Compliant, Underactuated Robotic Hand for Dexterous Grasping。
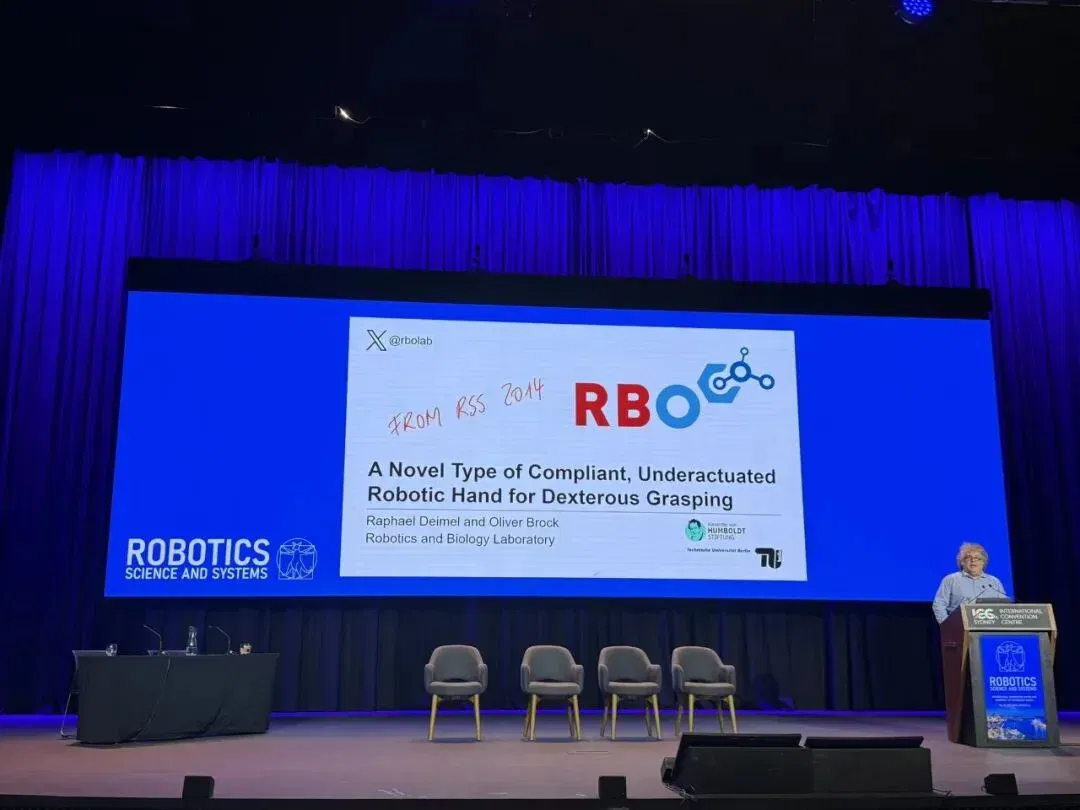
简单来说,这项工作提出了一种高柔顺、欠驱动的拟人机器人手。
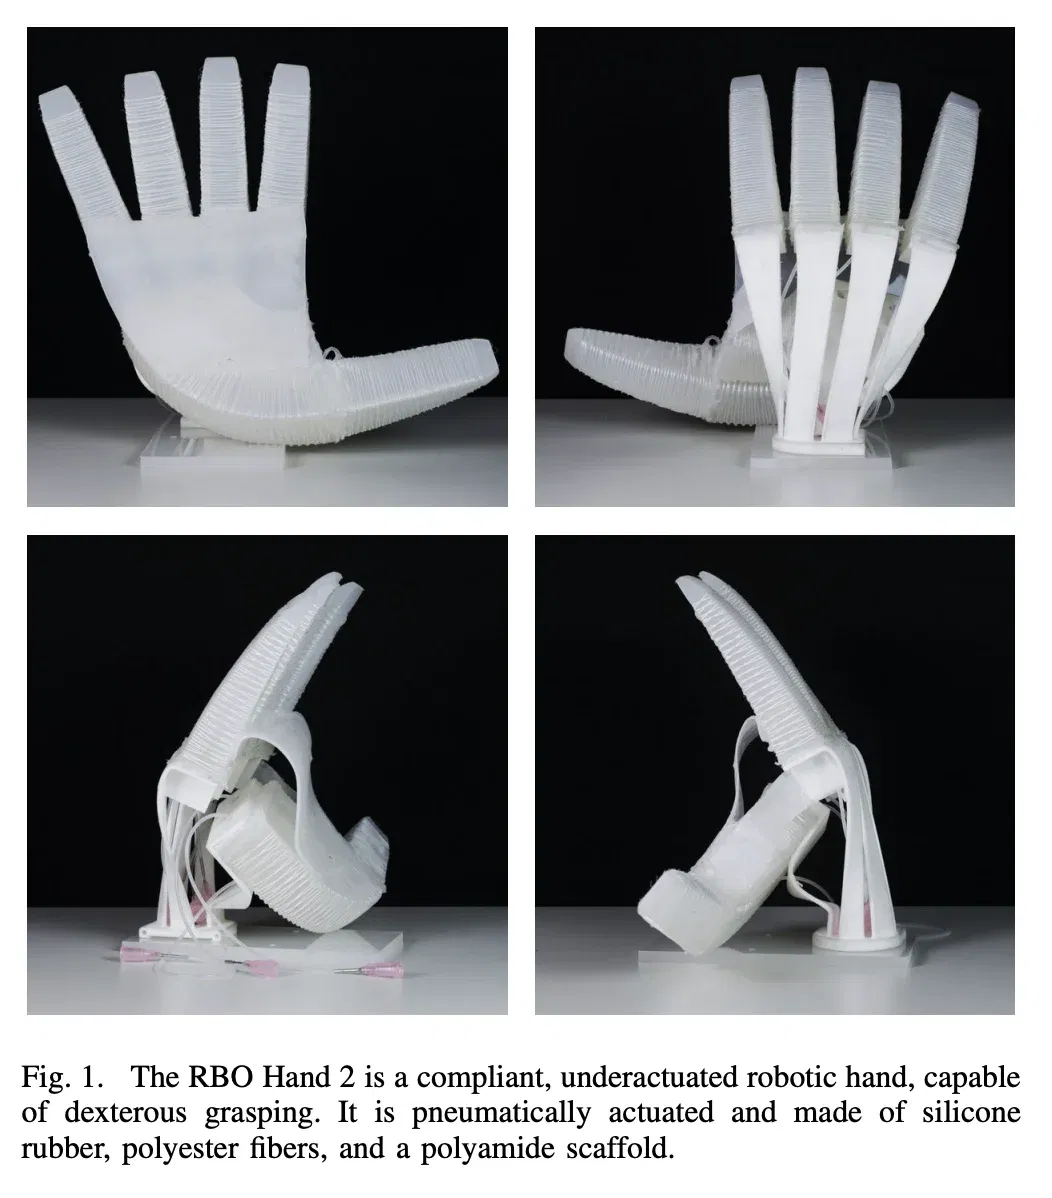
研究团队证明,仅靠少量驱动器,就能完成丰富的抓取姿态;同时利用手部与物体接触时产生的自然机械耦合,实现复杂而稳定的灵巧抓取。
这款基于软体机器人思路设计的机械手,还具备抗冲击、安全、耐灰尘和液体、制造成本低等特点,为后来柔顺机器人手的发展奠定了基础。
Early Career Spotlight 20周年:四位青年学者,四条机器人前沿路线
在RSS正式开始前,官方还公布了今年的Early Career Spotlight(青年学者聚焦奖)奖项。
四位入选者分别是:
- 香港大学助理教授、源策未来创始人李弘扬;
- 法国Inria Rennes终身研究员Marco Tognon;
- MIT EECS副教授Pulkit Agrawal;
- UIUC助理教授Wenzhen Yuan。
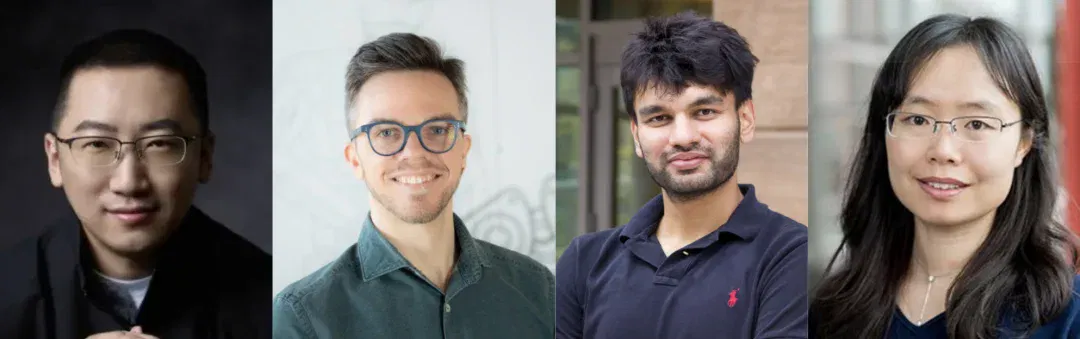
Early Career Spotlight旨在表彰已在机器人领域取得突出成果、同时展现出发展潜力的青年研究者。
在现场,量子位也听完了四位学者的报告。
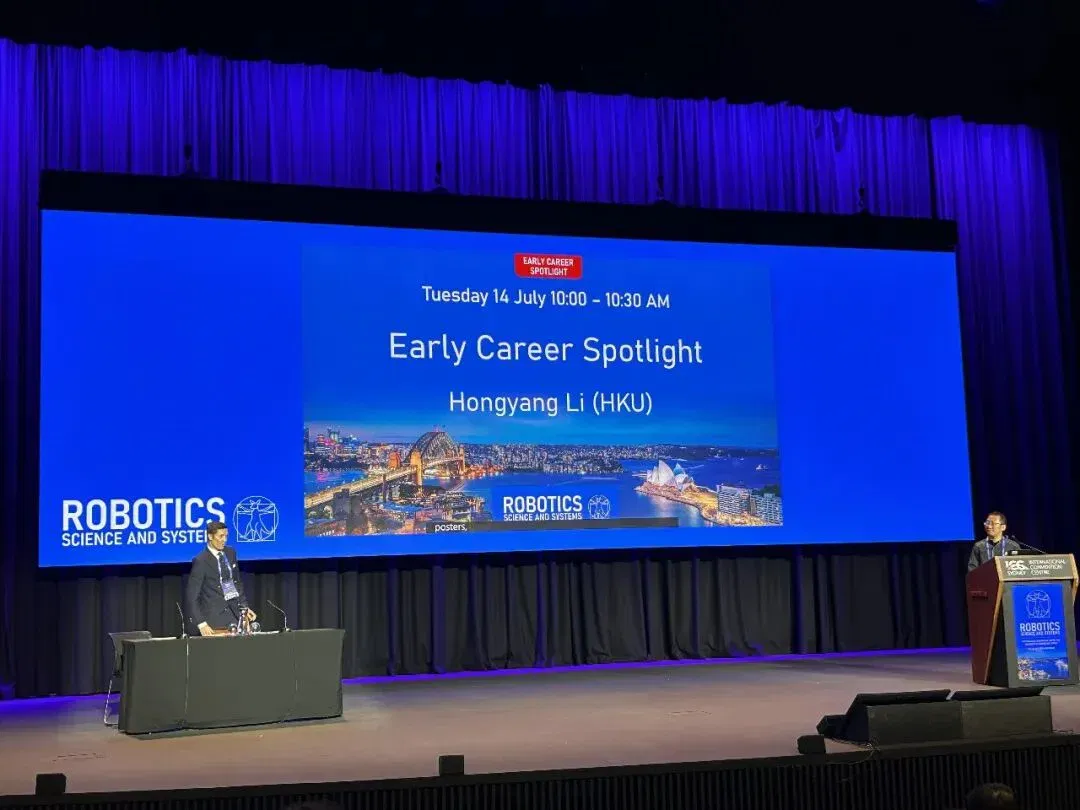
值得一提的是,今年也是Early Career Spotlight奖项设置的20周年。此前,机器人领域教父级人物pieter abeel和sergey levine也曾获此殊荣。
会议现场,四位学者分别围绕自己近年来最重要的研究方向进行了主题报告,也勾勒出机器人领域未来几年的几条重要技术路线。
李弘扬:从全身控制,走向全身智能
曾提出端到端自动驾驶奠基性工作UniAD(2023 CVPR best paper)的李弘扬教授,分享了其团队最新方向——Whole Body Intlligence(全身智能)。
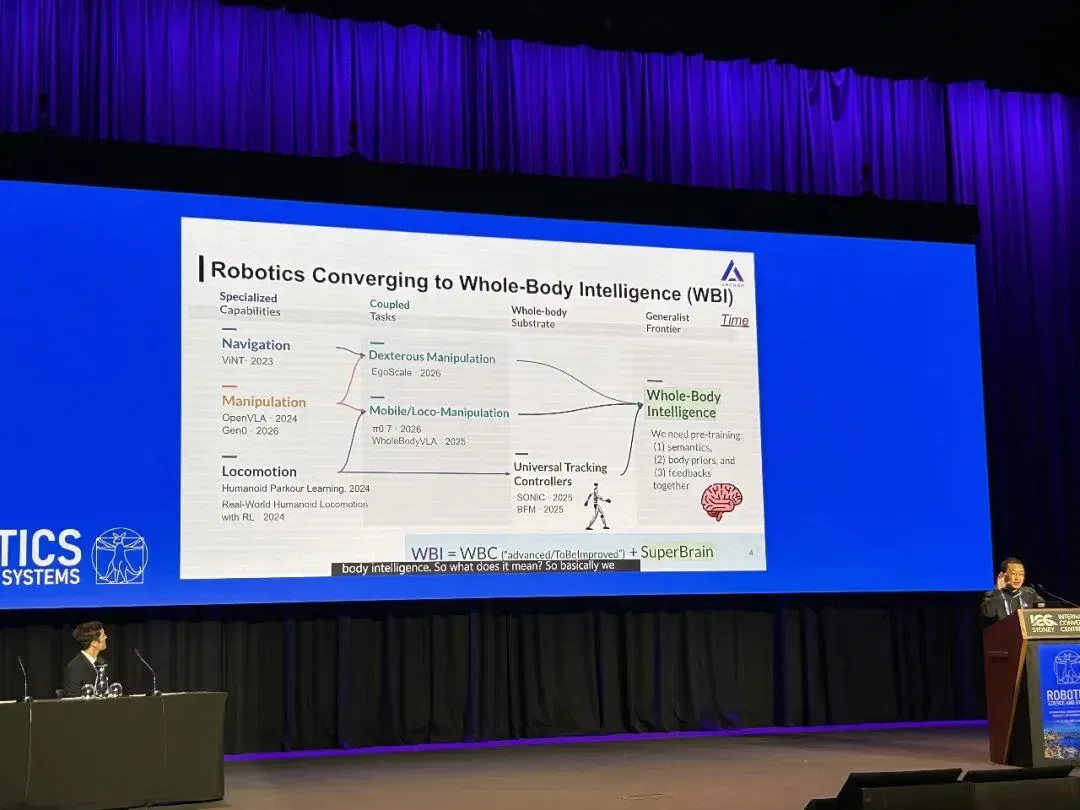
他认为,机器人的能力正在从导航、操作、运动控制等单项能力,向移动操作等组合能力演进。下一阶段的关键,则是从Whole-Body Control(WBC,全身控制)迈向Whole-Body Intelligence。
二者有什么区别?
全身控制关注平衡、稳定、接触约束等底层控制问题,目标是让机器人完成一个动作;全身智能则希望机器人能够调动整个身体,在复杂环境中完成长时程、多任务的自主决策与协同执行。
为此,李弘扬提出了一套以大规模预训练为核心的技术架构。
底层由行为基础模型(Behavior Foundation Model)学习身体先验和运动约束;中间层负责身体状态感知与动作生成;顶层则由具备语言、记忆和规划能力的「大脑」统一调度。
这套架构希望在不同时间尺度上完成任务编排与持续学习,最终形成完整的全身智能系统。
围绕这一方向,李弘扬团队已经开展了一系列探索,包括提出局部移动操作(Loco-Manipulation)框架、构建面向人形机器人的EgoHumanoid第一人称全身数据集、探索基于世界模型的强化学习后训练,以及实现无需外部动作捕捉和定位设备的人形机器人自主乒乓球系统。
在他看来,全身智能是一项系统工程。它不仅需要模型突破,还需要算法、数据、硬件和评测体系共同实现规模化发展,最终推动机器人获得跨任务、跨环境的泛化能力。
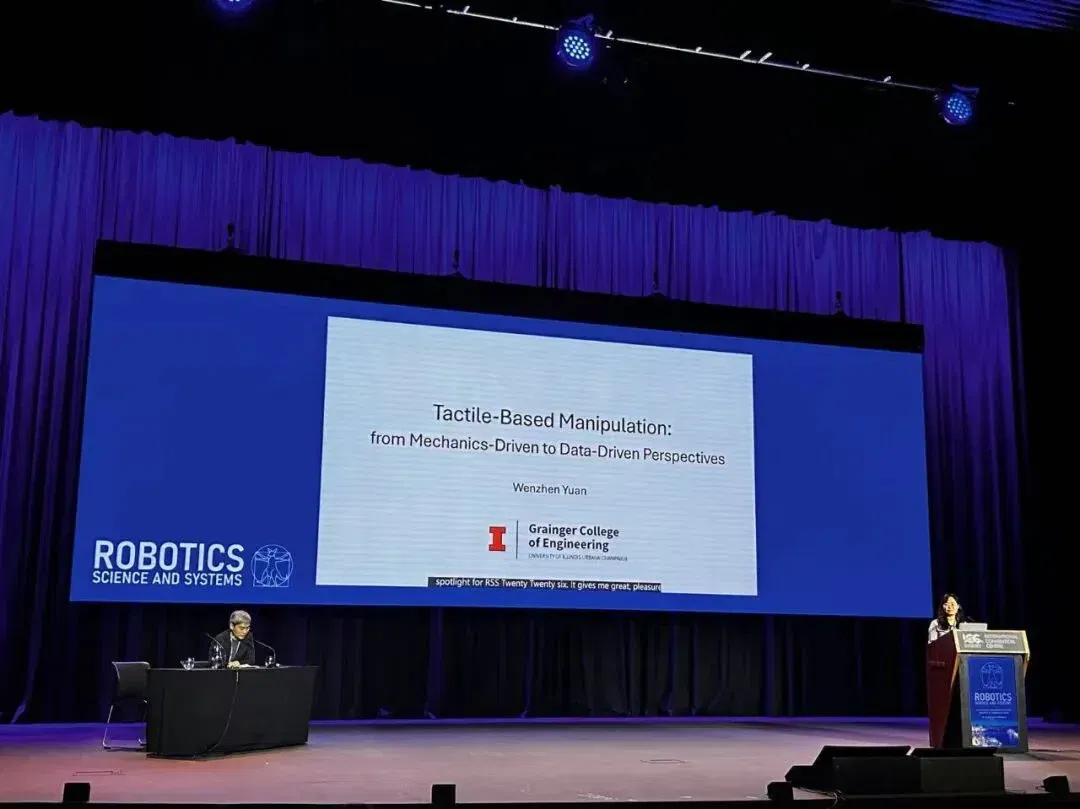
Wenzhen Yuan:有了触觉传感器,还不等于有了触觉智能
Wenzhen Yuan的报告围绕「机器人如何理解并利用触觉」展开。
她指出,GelSight等光学触觉传感器,可以获取接触几何、力和形变等高分辨率信息。但传感器只是起点,真正的关键,是如何把触觉转化为操作能力。
传统力学方法可以支持稳定抓取、线缆穿绕、开门、滑移检测和液体属性识别,但高度依赖人工设计与特定传感器。
数据驱动方法更能适应复杂、嘈杂的环境,却又受到触觉数据规模小、不同传感器之间域差距大等限制。
为此,团队利用物理仿真,生成大量来自不同虚拟传感器的数据,学习与传感器无关的触觉表征,进而实现跨传感器的零样本迁移。
她还强调,机器人手指的形状、相机、光源和材料,也应该与感知和操作策略协同设计。
换句话说,触觉智能并不只是一个传感问题,而是传感、数据、模型与机器人形态共同优化的问题。
Marco Tognon:让无人机不只会飞,也能干活
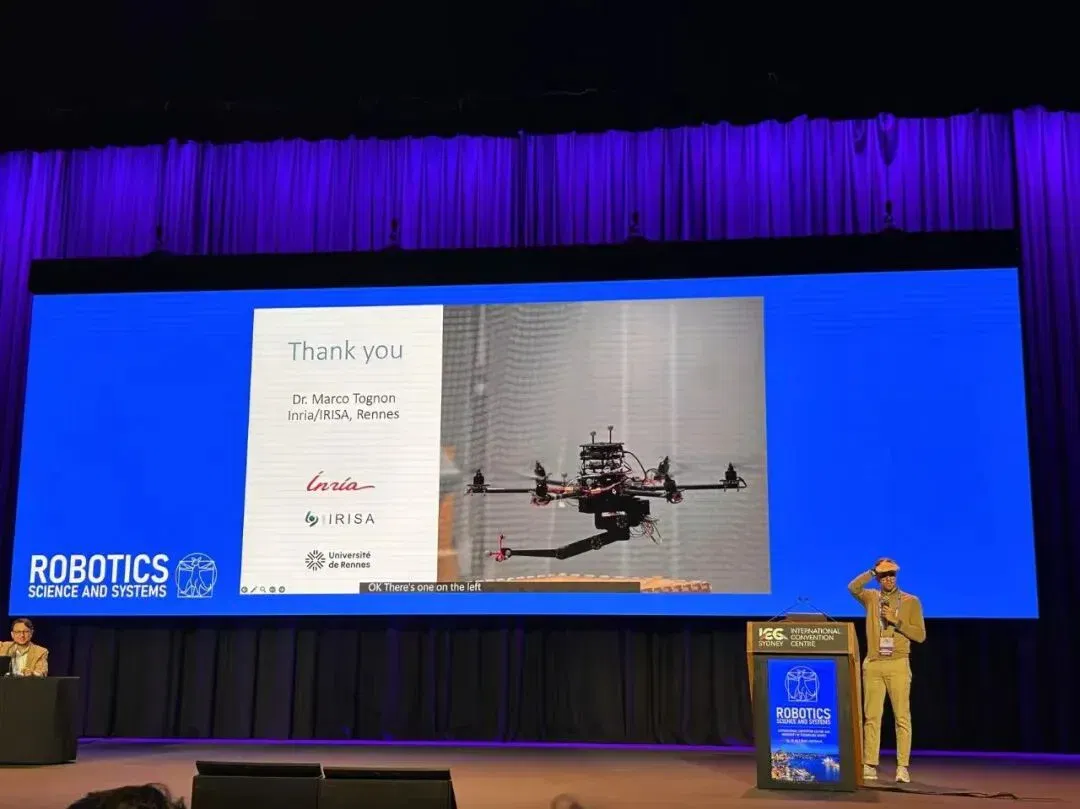
Marco Tognon聚焦的是「空中物理交互」。
也就是让无人机不只会飞行和拍摄,还能接触环境、搬运和操作物体,完成巡检维护、装配施工等实体任务。
他的报告回顾了无人机从简单接触任务走向复杂空中操作的过程,并进一步展望无人机与其他机器人、人类安全协作、共同完成实体工作的可能性。
Pulkit Agrawal:具身智能还缺力智能与终身学习
Pulkit Agrawal认为,当前具身智能还缺少两项关键能力:力智能与终身学习。
机器人真正需要理解的,是在不确定环境中,何时、何处、施加多大的力量。
同时,机器人也不能在训练结束后就「冻结」。它应该在部署过程中继续从成功与失败中学习,不断提升可靠性和适应性。
One More Thing
颁奖现场还有个小彩蛋。
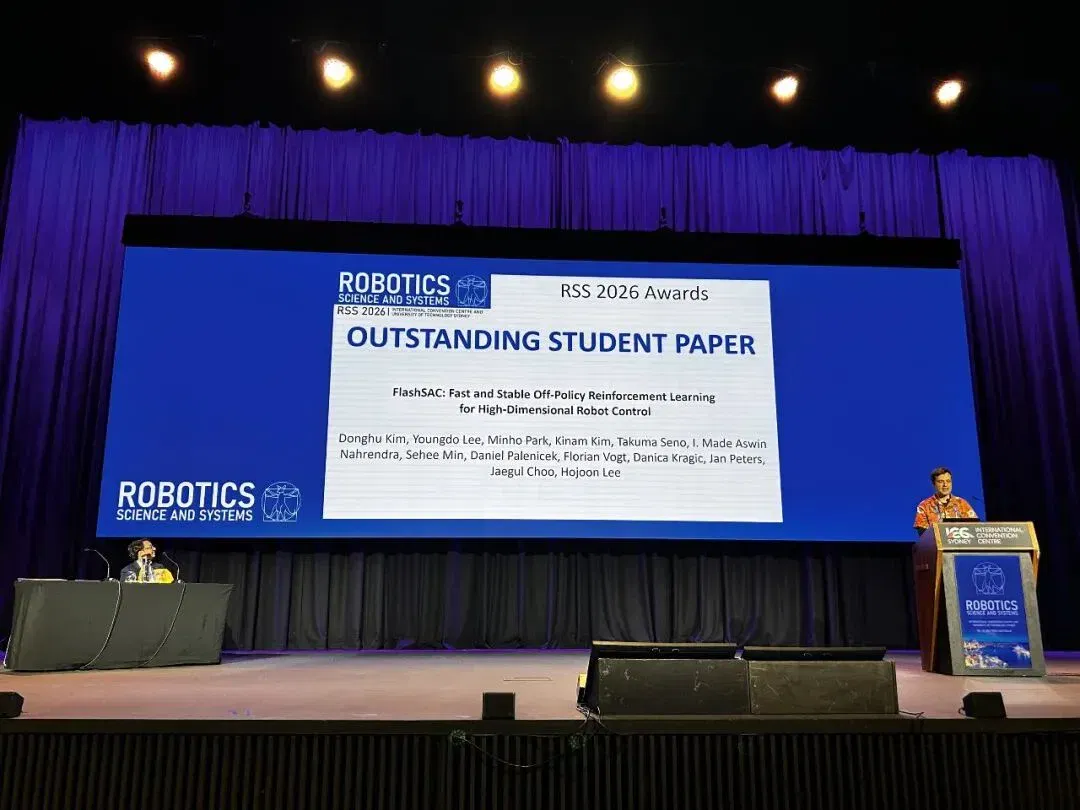
主持人在宣布获奖名单时,一度误将最终获得最佳论文奖的FlashSAC,同时宣布为最佳学生论文。
现场一时间仿佛出现了「一篇论文包揽两项大奖」的名场面。
不过工作人员很快发现并完成纠正,虚惊一场。
By the way,下一届RSS,希腊见!!
文章来自于"量子位",作者 "henry 听雨"。
Related topics
After reading
Join the AINRK community
Read how to join the community and connect with people working in AI.
Related articles
Continue reading related topics and articles in this category.
ICLR 2027 首轮评审引发讨论,会议要求披露 AI 辅助使用 (opens in a new tab)
部分作者分享了意见模板化、专业匹配和评审重点等问题。ICLR 的投稿政策限制投稿数量、强化互惠审稿,并要求在规定情形下提交 AI 交互记录。
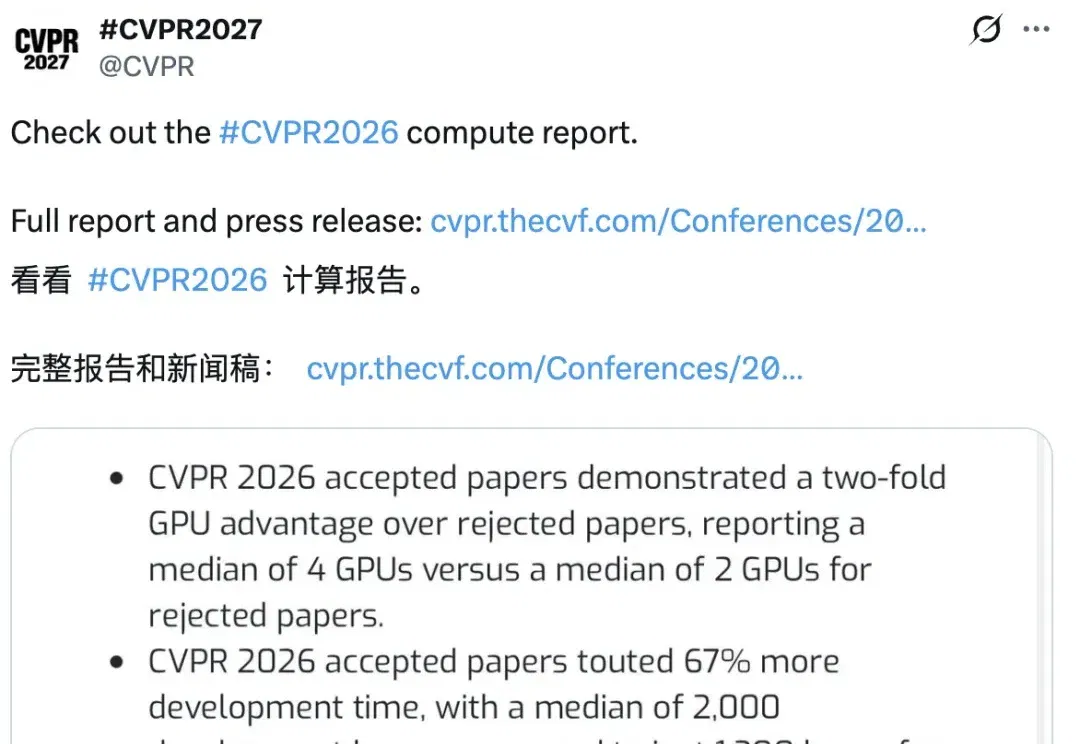
CVPR 2026 公布算力报告:录取论文与拒稿论文的资源差异 (opens in a new tab)
CVPR 2026 汇总16034份投稿算力表,录取与拒稿组的GPU数量中位数分别为4张和2张,研发计算投入也有差异。统计反映相关性,算力数据不向审稿人提供;报告同时展示低算力创新与效率奖励,不能据此推导录取所需的最低卡数。
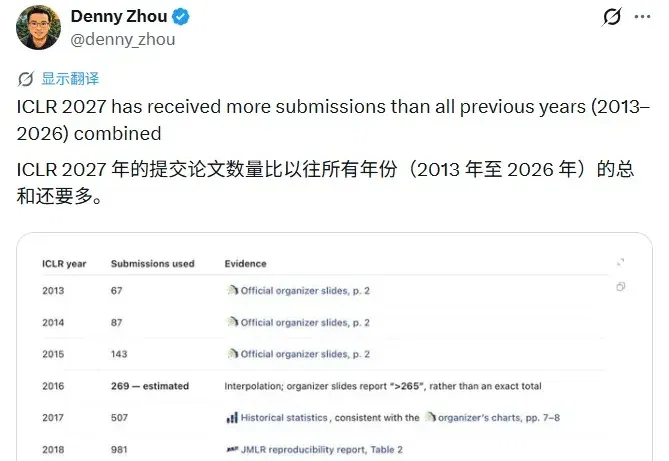
ICLR 2027投稿冲到6万,比过去十几年加起来都多...... (opens in a new tab)
现在 AI 在什么事情上效率提升最明显?写论文肯定能名列前茅。
AI倒查论文100年!99.2%的顶刊都有问题... (opens in a new tab)
7月22日,美国某研究审查公司用AI Agent对ICML 2026全部168篇口头报告论文进行了系统性的结果复现审计。168篇论文中有92篇拥有至少5条可供验证的结论性声明。最终的结果是:AI Agent能够成功复现超过四成结论的,只有34篇;而能复现八成以上结论的,仅有8篇。
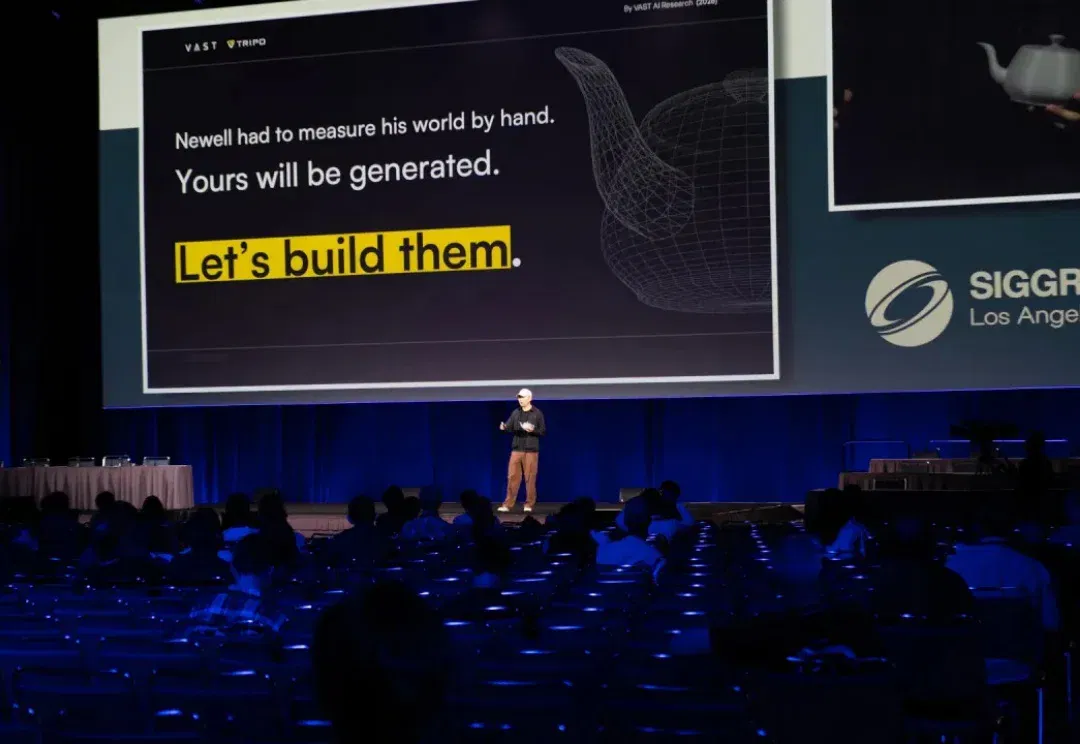
这家中国公司站上国际顶会SIGGRAPH的C位 (opens in a new tab)
7 月 19 日至 23 日,美国洛杉矶,SIGGRAPH 2026 如期而至。这场汇聚全球计算机图形学与视觉计算领域顶尖学者、艺术家与工程师的年度盛会,吸引了来自 69 个国家的近万名参会者。渲染、几何建模、动画仿真、与生成式 AI,几乎所有关于如何用计算机创造视觉世界的最前沿探索,都在这五天里集中呈现。